
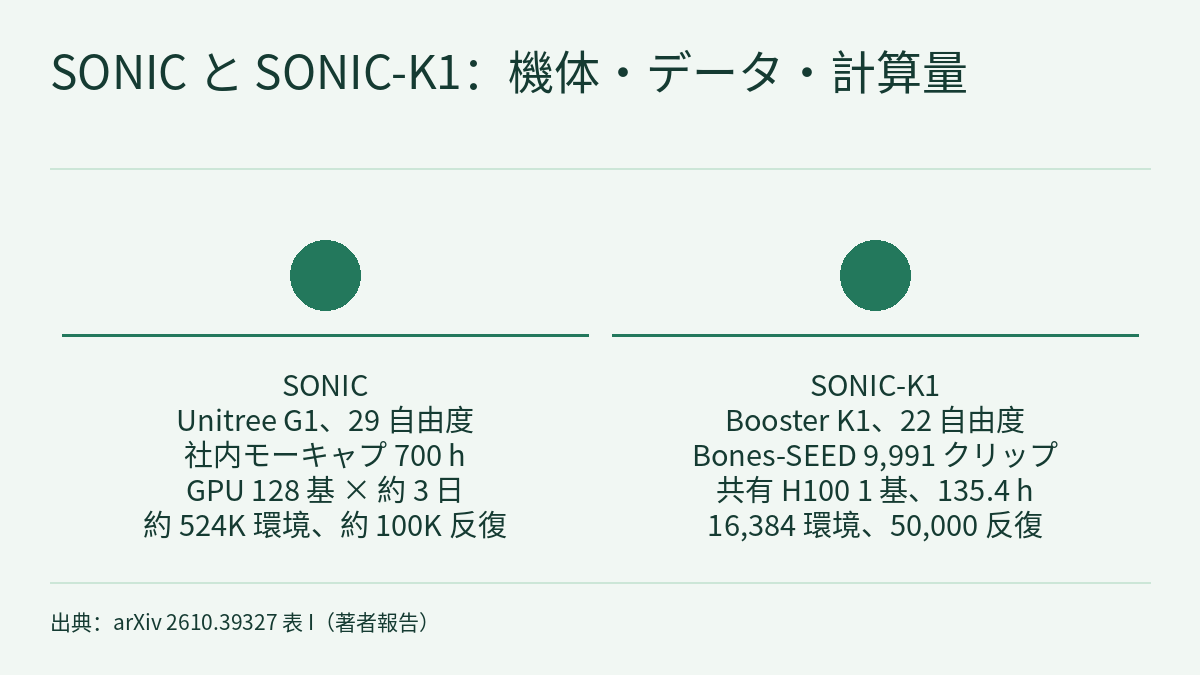
汎用の動作トラッカー(general motion tracker)は、参照軌道を受け取って関節指令を出力する 1 つの方策です。ロボットがこれを持てば、モーションキャプチャ、動画からの姿勢推定、遠隔操作のどれでも同じコントローラーを動かせます。SONIC はこの方式を 700 時間の動作データと 128 基の GPU まで押し広げました。コードは公開されていますが、Unitree G1 向けです。プレプリント SONIC-K1(arXiv 2610.39327、2026-10-29、著者はヴィリニュス大学カウナス学部とケント州立大学の所属)は、SONIC のアーキテクチャ、PPO の設定、報酬をそのまま使い、より小型の 22 自由度の人型ロボット Booster K1 に移植して、他のユーザーと共有する H100 1 基でゼロから学習しました。著者の報告によると、MuJoCo では 1,985 本のホールドアウト・クリップのうち 97.4% が SONIC の基準で成功し、動作の遅延が 20 ms から 40 ms に増えると成功率は 98.5% から 56.0% に下がります。実機では上半身の動作やゆっくりした動作は滑らかに動く一方、踏み出しと旋回は不安定で、定量的な結果はありません。本稿では、移植で何を変えたか、3 つの成功基準がそれぞれ何を測るか、そして証拠がどこで止まっているかを読みます。以下の数字はすべて著者報告 [R] で、本サイトでは再現していません。
移植で変えたもの:機体、データ、計算量、2 つの設定
K1 の駆動関節は 22 個で、頭部に 2 個、各腕に 4 個、各脚に 6 個です。腰も手首もありません。リターゲティングと学習には Booster 公式の K1_22dof モデルを使います。データと学習の数字は次のとおりです。
- データ。モーションキャプチャ・データセット Bones-SEED の 142,220 本すべてを、人型ロボット向けの学習型リターゲティング手法 UMR で K1 に変換しました。自動チェックで関節限界の超過、床への足のめり込み、速度の急変、NaN を含むクリップを除き、K1 で実行可能かどうかのタグを付けます(腰が必要な動作は不可)。チェックを通過し実行可能とされたのは 62,427 本です。著者はそのうち 9,991 本で学習し、1,985 本をテストセットとして取り分けました。テストセットは学習開始前に選び、学習用と重なりはありません。
- 方策。アーキテクチャは SONIC と同じです。エンコーダーが参照動作を 64 次元の量子化(FSQ)トークンに変え、MLP デコーダーがトークンと固有受容感覚を合わせて関節目標を出力し、PD コントローラーがそれを追従します。方策は 50 Hz、物理は 200 Hz で動き、actor のパラメータは 25.1M です。ロボット動作エンコーダーと遠隔操作エンコーダーは学習しましたが、SMPL エンコーダーはネットワークにあるだけで、データを一度も見ていません。
- 変更した設定。動作の初期標準偏差を 0.05 から 0.5 に上げました。0.05 では KL 適応方式が K1 で学習率を絞りすぎたためです。K1 の頭部は駆動されるので、頭部関節の追従報酬を加えました。押す外乱と重心のランダム化は、小さな機体に合わせて 0.7 倍にしました。駆動遅延はモデル化していません。
- 計算量。並列環境 16,384、反復 50,000 回、H100 NVL 1 基で、実時間 135.4 時間かかりました。GPU は共有で、著者は専有なら約 103 時間と見積もっています。表 I には SONIC の対応する設定として、GPU 128 基で約 3 日、約 524K 環境、約 100K 反復が載っています。
著者は計算量を SONIC の約 1–1.5% としています。GPU 時間で数えると 128 × 72 = 9,216 で、103 と 135.4 はそれぞれ約 1.1% と 1.5% です(本サイトによる換算)。これは GPU 時間の比にすぎません。読んだ本文には SONIC の GPU の型番も、1 反復で各環境が何ステップ進むかも書かれていないため、2 つの学習の総環境ステップ数は計算できません。フィジカルAIラボ 2.4 では環境数と反復数から総ステップ数を求める練習をしましたが、ここではその計算に必要な量が 1 つ欠けています。
3 つの成功基準と 5 つのテストセット
評価規則は SONIC に従います。ルートまたはいずれかのエンドエフェクタの高さが参照から 0.25 m を超えてずれたら失敗です(下表の「SONIC 基準」)。著者はほかに 2 つの基準も報告しています。「転倒なし」はロボットが立っているかだけを確認し、ルートの高さが 0.25 m 以内、向きが 1 rad 以内であることを求めます。「公式基準」は SONIC のリポジトリにあるより厳しい規則で、ワールド座標での足の位置も 0.2 m 以内に制限します。追従誤差 MPJPE-L は K1 の 12 リンクで計算し、単位は mm、成功したクリップだけで平均します。MuJoCo の評価ではロボット動作エンコーダーと決定的な動作を使い、既定で 10 秒の窓で評価します。
| テストセット | クリップ数 | SONIC 基準 | 転倒なし | 公式基準 | MPJPE-L(mm) |
|---|---|---|---|---|---|
| Bones-SEED ホールドアウト | 1,985 | 97.4% | 98.4% | 91.9% | 15.4 |
| PHUMA | 1,758 | 93.6% | 97.3% | 85.0% | 22.4 |
| LAFAN1(10 秒の窓) | 1,390 | 70.6% | 75.5% | 45.0% | 31.9 |
| LAFAN1(クリップ全体) | 65 | 18.5% | 27.7% | 0.0% | 28.1 |
| 100STYLE | 200 | 99.0% | 98.5% | 77.0% | 22.5 |
この表を読むときの注意点です。
- 基準を変えると数字が変わります。同じホールドアウトでも、SONIC 基準では 97.4%、公式基準では 91.9% です。100STYLE は 99.0% から 77.0% に下がり、LAFAN1 のクリップ全体は公式基準で 0 です。見出しの 97.4% は、3 つのうち最も厳しいわけではない基準によるものです。100STYLE では「転倒なし」が SONIC 基準より 0.5 ポイント低くなっています。定義上「転倒なし」は向きも確認するので、SONIC 基準より厳密に緩いわけではありません(定義からの本サイトの推論)。
- 外部のテストセットは著者自身のリターゲティングに依存します。PHUMA は G1 の軌道を提供しているため、著者は 15 の出典から 2,000 本を抽出し、独自の逆運動学で G1 から K1 に変換して、チェックを通過した 1,758 本で評価しました。100STYLE では 100 種類のスタイルすべての前進歩行と走行を使っています。
- G1 の数字は比較ではありません。論文の表 II の右側には、SONIC 論文が報告した G1 の結果が転記されています(たとえば SONIC はそのホールドアウトで 98.5%、PHUMA で 97.2%、BeyondMimic は 82.0% と 73.8%、Any2Track は 61.6% と 78.5%)。著者はこれらの手法を再実行しておらず、ロボット、データ、リターゲティング、テストクリップがすべて異なるため、これらの列は規模感を示すだけで直接比較ではないと明記しています。
シミュレータを替える、データを減らす、外乱を加える
- シミュレータを替える。学習は Isaac Lab、評価は別の物理エンジン MuJoCo で行い、方策が学習用シミュレータに依存していないかを確認しました。同じホールドアウトで、「転倒なし」は Isaac Lab で 98.7%、MuJoCo で 98.4%、公式基準は Isaac Lab で 93.1%、MuJoCo で 91.9% です。著者は、シミュレータ間の移行による損失はごく小さいとしています。
- データを減らす。以前に 10 本のクリップだけで学習した実行は、同じホールドアウトで公式基準 63.6%(MPJPE-L 33.5 mm)でした。公開版の 9,991 本のモデルは 93.1%(14.7 mm)です。著者は、10 本の実行は公開版と反復数や環境数も異なると書いており、差をデータ量だけに帰すことはできません。
- 外乱を加える。MuJoCo で設定ごとに 200 本のホールドアウト・クリップを使います。PD ゲインを 0.6–1.4 倍、モーター出力 70%、2 kg の負荷、3 倍の観測ノイズ、Booster のトルク上限のいずれでも「転倒なし」は 98.0% 以上を保ち、学習範囲の 3 倍までの密な押しでも 97.0% です。摩擦を 0.2 まで下げると約 5 ポイント下がります。例外は遅延で、20 ms では 98.5%、40 ms では 56.0% です。論文は外乱スイープ全体を「転倒なし」と公式基準で報告したとしていますが、押しの 97.0%、摩擦での約 5 ポイント、遅延の 98.5%/56.0% がそれぞれどちらの基準によるものかは書いていません。シミュレーションで遅延をどう与えたかも、読んだ本文には書かれていません。
遅延を周期に直すとイメージしやすくなります。方策は 50 Hz なので 1 制御周期は 20 ms、物理は 200 Hz なので 1 ステップは 5 ms です。20 ms は約 1 制御周期(物理 4 ステップ)、40 ms は約 2 制御周期(物理 8 ステップ)の遅れに当たります。これは論文の周波数から本サイトが換算したもので、論文にはこうした記述はありません。
実機:動くが、定性的な観察のみ
著者は方策を ONNX に書き出し、K1 の搭載コンピューターで 50 Hz で動かしました。ロボットには安全ベルトを付け、公開キットのサンプルクリップを使っています。上半身のクリップ、穏やかな動作、スクワットのようなゆっくりした全身動作は滑らかに動きました。踏み出しや旋回を含むクリップは信頼性が低く、脚に目に見える振動がありました。ロボット用のモーションキャプチャがないため、実機での追従誤差は報告できず、本格的な実機評価は今後の予定です。
脚の問題について、著者は学習に駆動遅延がなかったことを考えられる理由に挙げ、外乱スイープでは方策が 20–40 ms の遅延に敏感だったとしています。ただし、実機ではまだ測定していないと明記しています。したがって「遅延が踏み出しの不安定さの原因」というのは現時点では著者の仮説で、シミュレーションのスイープはその間接的な裏付けであり、実機での因果的な結論ではありません。著者の次の段階は、まず追従指標を伴う実機評価を行い、その後、配備時のトルク上限、駆動遅延、ゲインのランダム化を学習に加えることです。
本サイトの他の記事との関係
フィジカルAIラボ 2.5:sim2real のドメインランダム化とシステム同定 では、遅延をシミュレーションのパラメータの 1 つとして扱い、ステップ幅の整数倍でランダム化しました。SONIC-K1 の論文が挙げるランダム化の変更は、押す外乱と重心のランダム化を 0.7 倍に縮小したことだけで、学習では駆動遅延をモデル化していないと明記しています。そして外乱スイープで最も大きく下がったのはまさに遅延でした。あの回の説明が実際に当てはまる一例です。周波数を周期に直す計算は フィジカルAIラボ 1.2:PIDと制御周波数、Isaac Lab と MuJoCo では接触の近似が異なり同じ動作でも軌道が分かれうることは フィジカルAIラボ 1.4:シミュレータの地図 で扱っています。本稿のシミュレータ間の確認は、その差の具体的な一例です。同じホールドアウトが 3 つの基準で 97.4% から 91.9% まで変わる点は、フィジカルAIラボ 1.8:評価 の読み方、つまり先に基準を確かめてから数字を読む練習に使えます。
本サイトで読んだ 2 本の人型ロボットの論文も関係します。フロンティア・レーダー|HWAM は、人型ロボットの参照動作は実際に実行される動きと一致しないと指摘しています。SONIC-K1 のようなトラッカーは、まさに「参照」と「実行」の間に位置します。フロンティア・レーダー|DiPLO は G1 でプランナーを固定したトラッカーに合わせています。3 本の論文はロボット、タスク、指標がそれぞれ異なり、数字どうしは比較できません。
制約と注意点
- これは arXiv のプレプリントで、数字はすべて著者報告 [R] です。本サイトでは再現していません。著者が学習したのは 1 シードのみで、アブレーションも行っていません。
- 結果のほとんどはシミュレーションで測ったものです。実機の結果は定性的で、追従誤差、成功回数、試行回数はなく、安全ベルトを付けた状態でサンプルクリップを使って試しています。いずれもハードウェアの安全性検証ではありません。
- ホールドアウトは学習用クリップと同じデータセットから取られており、PHUMA と LAFAN1 の数字は著者自身のリターゲティングに依存します。LAFAN1 では、転倒と起き上がりの成功は窓の 4.2%、障害物のクリップは 36.5% にとどまります。どちらも床との接触や小道具が必要で、それらは学習データにもシミュレーションにもありません。同じデータセットの歩行系の窓は 91.9% です。1–4 分のクリップ全体ではグローバルなドリフトが蓄積し、成功率は 18.5% にとどまります。公式基準では、著者のホールドアウトで最も弱いカテゴリはダンス(83.2%)と高度な歩行(80.4%)です。
- SMPL エンコーダーと動画エンコーダーは未学習なので、動画や SMPL の入力はまず K1 にリターゲティングする必要があります。
- 「計算量は約 1–1.5%」は著者の見積もりです。本サイトが GPU 時間で計算し直すと約 1.1%–1.5% ですが、GPU の型番の違いは考慮していません。
- 「K1 向けで初のオープンウェイトの汎用動作トラッカー」は著者の「我々の知る限り」という表現で、本サイトでは確認していません。
- 公開条件は論文の記載どおり、コードは Apache-2.0、重みは CC BY-NC 4.0(非商用)、K1 モデルは BSD-3-Clause です。動作データは、元のものもリターゲティング後のものも再配布されません。そのため学習を再現するには、Bones-SEED を別途入手して自分でリターゲティングする必要があります(本サイトの推論)。本サイトは執筆時にコードのリポジトリ、重みのページ、プロジェクトページを開いて確認していません。
- 9,216 GPU 時間、約 1.1% と 1.5%、20 ms と 40 ms に対応する周期数と物理ステップ数は、論文の数字から本サイトが換算したものです。
リンク
- SONIC-K1: Porting a Universal Humanoid Motion Tracker to a Small Humanoid on a Single GPU(arXiv 2610.39327)
- 論文の HTML 全文
- フィジカルAIラボ 2.5:sim2real のドメインランダム化とシステム同定――二本の論文の数字を元の設定に戻し、コップを押した一本の軌跡から摩擦を手で求める
- フィジカルAIラボ 2.4:Isaac Lab で並列に歩く練習――ベンチマーク表の 3 つの FPS 列を読み、学習コマンドから総ステップ数を計算する
- フィジカルAIラボ 1.2:PIDと制御周波数――3 つの項を手で計算し、周波数を周期に直す
- フィジカルAIラボ 1.4:シミュレータの地図――刻み幅のコストを数え、接触で軌道が分かれる点を読み、3 つの高速化の比較対象を確かめる
- フィジカルAIラボ 1.8:評価――「差し引き +2」を対応表に分解し、失敗ラベルと乱数シードを計算で確かめる
- フロンティア・レーダー|HWAM:人型ロボットの参照動作は実際の動きと一致しない――実行後の身体状態を動作と同時に生成する
- フロンティア・レーダー|DiPLO:事前学習では運動学的参照で拡散プランナーを支え、自己蒸留で参照を外し、拡散 RL で固定したトラッカーに合わせる
- フィジカルAIラボ:すべての数字を確認できるフィジカルAI講座(講座の概要)


