
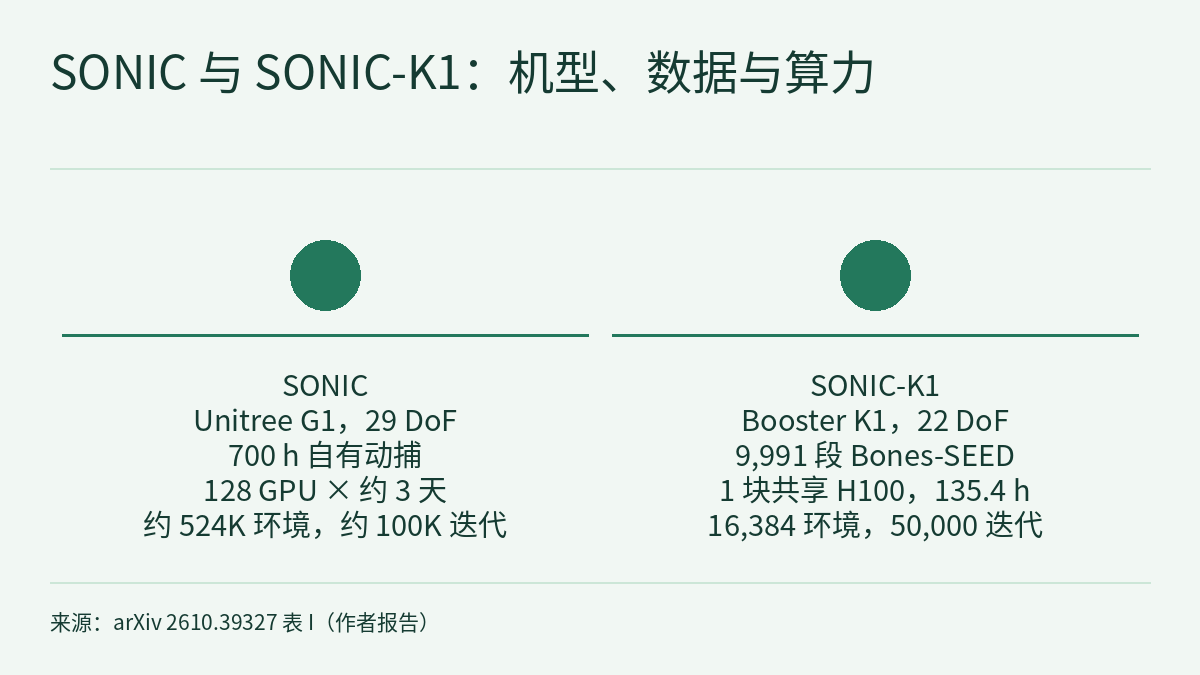
通用动作跟踪器(general motion tracker)是一个策略:输入一段参考轨迹,输出关节指令。机器人有了它,动作捕捉、视频姿态估计和遥操作都能驱动同一个控制器。SONIC 把这条路线推到 700 小时动作数据和 128 块 GPU,代码开源,但面向 Unitree G1。预印本 SONIC-K1(arXiv 2610.39327,2026-10-29,作者来自维尔纽斯大学考纳斯学院与肯特州立大学)保留 SONIC 的架构、PPO 设置和奖励,把它移植到更小的 22 自由度人形机器人 Booster K1,在一块与他人共享的 H100 上从零训练。作者报告:在 MuJoCo 中,1,985 段留出片段按 SONIC 的判据成功 97.4%;动作延迟从 20 ms 增到 40 ms 时,成功率从 98.5% 降到 56.0%;真机上,上身动作和慢动作运行顺利,迈步和转身不稳,但没有定量结果。本文看这次移植改了什么、三种成功判据各量什么,以及证据在哪一步停下。以下数字均为作者报告 [R],本站未复现。
移植改了什么:机型、数据、算力和两处参数
K1 有 22 个驱动关节:头部 2 个,每条手臂 4 个,每条腿 6 个,没有腰,也没有手腕。重定向和训练都用 Booster 官方的 K1_22dof 模型。数据处理的数字如下:
- 数据。Bones-SEED 动作捕捉数据集的 142,220 段全部用 UMR(一种学习式人形重定向方法)重定向到 K1。自动检查剔除关节超限、脚穿地、速度尖峰或出现 NaN 的片段,并标注 K1 能否完成(例如需要腰的动作不能)。通过检查且标为可行的剩下 62,427 段。作者从中取 9,991 段训练,另取 1,985 段作测试集;测试集在训练开始前选定,与训练集不重叠。
- 策略。架构与 SONIC 相同:编码器把参考动作变成 64 维的量化(FSQ)token,MLP 解码器把 token 与本体感觉合起来输出关节目标,由 PD 控制器跟踪。策略 50 Hz,物理 200 Hz,actor 有 25.1M 参数。作者训练了机器人动作编码器和遥操作编码器;SMPL 编码器在网络里,但没有见过任何数据。
- 改动的参数。初始动作标准差从 0.05 提到 0.5,原因是 0.05 时 KL 自适应机制在 K1 上把学习率压得太低;因为 K1 的头是驱动的,加了头部关节跟踪奖励;推力和质心随机化按 0.7 缩小,以适应更小的机身。训练中没有建模驱动延迟。
- 算力。16,384 个并行环境,50,000 次迭代,一块 H100 NVL,墙钟 135.4 小时;GPU 由他人共享,作者估计独占约需 103 小时。表 I 列出 SONIC 的对应设置:128 块 GPU 约 3 天、约 524K 个环境、约 100K 次迭代。
作者说算力约为 SONIC 的 1–1.5%。按 GPU·小时算,128 × 72 = 9,216,103 和 135.4 分别约占 1.1% 和 1.5%(本站换算)。这只是 GPU·小时之比:所读正文没有写 SONIC 用的 GPU 型号,也没有给每次迭代每个环境走多少步,所以算不出两次训练的总环境步数。物理AI实验室 2.4 练过从环境数和迭代数算总步数,那个算法在这里缺一个量。
三种成功判据,五个测试集
评测规则沿用 SONIC:根节点或任一末端执行器在高度上偏离参考超过 0.25 m 就算失败(下表称“SONIC 判据”)。作者另报两种:“不摔倒”只检查机器人站着,即根高度在 0.25 m 内、朝向在 1 rad 内;“官方判据”是 SONIC 代码库里更严的规则,另外限制世界坐标系下的脚位置不超过 0.2 m。跟踪误差 MPJPE-L 在 K1 的 12 个连杆上计算,单位 mm,只在成功片段上平均。MuJoCo 评测用机器人动作编码器和确定性动作,默认 10 s 窗口。
| 测试集 | 片段数 | SONIC 判据 | 不摔倒 | 官方判据 | MPJPE-L(mm) |
|---|---|---|---|---|---|
| Bones-SEED 留出 | 1,985 | 97.4% | 98.4% | 91.9% | 15.4 |
| PHUMA | 1,758 | 93.6% | 97.3% | 85.0% | 22.4 |
| LAFAN1(10 s 窗口) | 1,390 | 70.6% | 75.5% | 45.0% | 31.9 |
| LAFAN1(完整片段) | 65 | 18.5% | 27.7% | 0.0% | 28.1 |
| 100STYLE | 200 | 99.0% | 98.5% | 77.0% | 22.5 |
读这张表要注意几点:
- 判据一换,数字就变。同一个留出集,SONIC 判据 97.4%,官方判据 91.9%;100STYLE 从 99.0% 降到 77.0%,LAFAN1 完整片段在官方判据下为 0。标题里的 97.4% 用的是三种里不算最严的那一种。100STYLE 上“不摔倒”比 SONIC 判据还低 0.5 个百分点;按定义,“不摔倒”多查了朝向,所以它并不严格比 SONIC 判据宽松(本站据定义推断)。
- 外部测试集依赖作者自己的重定向。PHUMA 提供的是 G1 轨迹,作者从 15 个来源采样 2,000 段,用自己的逆运动学从 G1 映射到 K1,通过检查的 1,758 段参与评测。100STYLE 用的是 100 种风格的前向走和跑。
- G1 的数字不能拿来比。论文表 II 右侧抄录了 SONIC 论文报告的 G1 结果(例如 SONIC 在其留出集上 98.5%、PHUMA 上 97.2%,BeyondMimic 82.0% 和 73.8%,Any2Track 61.6% 和 78.5%)。作者写明没有重跑这些方法,机器人、数据、重定向和测试片段都不同,这几列只用来示意量级,不是正面对比。
换仿真器、减数据、加扰动
- 换仿真器。训练在 Isaac Lab,评测在另一个物理引擎 MuJoCo,用来检查策略是否依赖训练仿真器。同一留出集上,“不摔倒”在 Isaac Lab 为 98.7%、MuJoCo 为 98.4%;官方判据在 Isaac Lab 为 93.1%,MuJoCo 为 91.9%。作者据此说跨仿真器损失很小。
- 减数据。早先一次只用 10 段片段训练的运行,在同一留出集上官方判据成功率 63.6%(MPJPE-L 33.5 mm);发布的 9,991 段模型为 93.1%(14.7 mm)。作者也写明,这次 10 段运行的迭代数和环境数与发布版不同,所以差距不能只归到数据量上。
- 加扰动。MuJoCo 中每种设置用 200 段留出片段。PD 增益在 0.6–1.4 倍之间、电机力量 70%、2 kg 负载、3 倍观测噪声和 Booster 的力矩上限下,“不摔倒”都不低于 98.0%;密集推力到训练范围的 3 倍仍有 97.0%;摩擦降到 0.2 约少 5 个百分点。延迟是例外:20 ms 时 98.5%,40 ms 时 56.0%。论文说整个扰动扫描按“不摔倒”和官方判据报告,但没有写明推力 97.0%、摩擦约 5 个百分点和延迟 98.5%/56.0% 这几个数字各按哪种判据统计;所读正文也没有说明延迟在仿真中怎样施加。
把延迟换成周期更好理解:策略 50 Hz,一个控制周期 20 ms;物理 200 Hz,一步 5 ms。20 ms 约等于晚一个控制周期(4 个物理步),40 ms 约等于晚两个(8 个物理步)。这是本站按论文给出的频率换算的,论文没有这样表述。
真机:能跑,但只有定性观察
作者把策略导出为 ONNX,在 K1 的板载计算机上以 50 Hz 运行,机器人挂着安全带,用的是发布套件里的示例片段。上身片段、平缓动作和较慢的全身动作(如深蹲)运行顺利;带迈步和转身的片段不太可靠,腿部有明显抖动。作者没有机器人的动作捕捉,因此报告不了硬件上的跟踪误差,正式的真机评测还在计划中。
对腿部问题,作者给出的可能原因是训练中没有驱动延迟,而扰动扫描显示策略对 20–40 ms 之间的延迟敏感;作者写明这一点还没有在硬件上测量。所以“延迟导致迈步不稳”目前是作者的推测,仿真扫描是支持它的间接证据,不是真机上的因果结论。作者的下一步:先在机器人上做带跟踪指标的评测,再在训练中加入部署时的力矩上限、驱动延迟和增益随机化。
和本站其他内容的关系
物理AI实验室 2.5:sim2real 的域随机化与系统辨识 把延迟当作仿真里的一个参数,按步长的整数倍来随机。SONIC-K1 论文提到的随机化改动只有把推力和质心随机化按 0.7 缩小,并写明训练中没有建模驱动延迟,而扰动扫描里掉得最多的恰好是延迟,这是那一课讲法的一个实际例子。频率与周期的换算见 物理AI实验室 1.2:PID 与控制频率;Isaac Lab 与 MuJoCo 接触近似不同、同一动作可能分叉,见 物理AI实验室 1.4:仿真器地图,本文的跨仿真检查给出了一组具体差值。同一份留出集在三种判据下从 97.4% 到 91.9%,可以对照 物理AI实验室 1.8:评测 的读法:先问判据,再看数字。
本站读过的另两篇人形论文与此相关。前沿雷达|HWAM 指出人形机器人的参考动作不等于实际执行的动作;SONIC-K1 这类跟踪器正处在“参考”和“执行”之间。前沿雷达|DiPLO 在 G1 上让规划器对齐一个冻结的跟踪器。三篇的机型、任务和指标各不相同,数字不能互比。
局限 / 注意
- 这是 arXiv 预印本,全部数字为作者报告 [R],本站没有复现。作者只训练了一个随机种子,没有做消融。
- 几乎所有结果都在仿真中;真机结果是定性的,没有跟踪误差、成功次数或试验次数,且是在挂安全带的情况下用示例片段测试的。这些不是硬件安全验证。
- 留出集与训练片段来自同一数据集;PHUMA 和 LAFAN1 的数字依赖作者自己的重定向。LAFAN1 中跌倒与起身只有 4.2% 的窗口成功,带障碍的片段 36.5%,因为需要地面接触或道具,而训练数据和仿真里没有;同一数据集的行走类窗口为 91.9%。1–4 分钟的完整片段因全局漂移累积,成功率只有 18.5%。在官方判据下,自有留出集中最弱的类别是舞蹈(83.2%)和高级行走(80.4%)。
- SMPL 和视频编码器没有训练,任何视频或 SMPL 输入都要先重定向到 K1。
- “1–1.5% 的算力”是作者的估算;本站按 GPU·小时复算得到约 1.1%–1.5%,没有考虑 GPU 型号差异。
- “首个 K1 开放权重的通用动作跟踪器”是作者“据我们所知”的表述,本站没有核实。
- 发布情况按论文所写:代码 Apache-2.0,权重 CC BY-NC 4.0(非商业),K1 模型 BSD-3-Clause;动作数据(原始或重定向后)不再分发。所以要复现训练,需要另行获取 Bones-SEED 并自行重定向(本站推断)。本站撰写时没有打开代码仓库、权重页或项目页核实。
- 9,216 GPU·小时、约 1.1% 与 1.5%、20 ms 与 40 ms 对应的周期数和物理步数,都是本站按论文数字做的换算。
链接
- SONIC-K1: Porting a Universal Humanoid Motion Tracker to a Small Humanoid on a Single GPU(arXiv 2610.39327)
- 论文 HTML 全文
- 物理AI实验室 2.5:sim2real 的域随机化与系统辨识,把两篇论文的数字放回原设定,再从一条推杯轨迹手算摩擦
- 物理AI实验室 2.4:在 Isaac Lab 里并行练走路,读懂基准表的三列 FPS,再从训练命令算出总步数
- 物理AI实验室 1.2:PID 与控制频率,手算三项输出,再把频率换成周期
- 物理AI实验室 1.4:仿真器地图,手算步长代价、找出接触分叉点,再给三个提速数字标清基线
- 物理AI实验室 1.8:评测,把“净增 2”拆成配对表,再给失败标签和随机种子算一笔账
- 前沿雷达|HWAM:人形机器人的参考动作不等于实际动作,把执行后的本体状态和动作一起生成
- 前沿雷达|DiPLO:预训练靠运动学参考撑起扩散规划器,自蒸馏拆掉参考,再用扩散 RL 对齐冻结的跟踪器
- 物理AI实验室:一套每个数字都能核对的物理 AI 课程(课程大纲)


