本节视频
配音由 AI 合成。 视频章节、文字稿与出处
文字稿
文字稿
知行问
把一根筷子立在手心,为什么手必须一直动,才不倒?上一集算出了关节角。这一集讲控制:机器人怎么让实际,稳稳追上目标。打个比方,定速巡航。上坡速度掉了,它就多给油,把速度顶回去。这就是一个控制器在干活。
闭环:测量、比较、出手
控制的核心,是一个圈。先测量现在在哪,再和目标比一比。差多少,就是误差。然后,用这个误差,决定电机使多大劲。差得多,就使劲追;差得少,就轻轻收着点。要是不测量,只按事先编好的动作走,那叫开环。路上有风吹草动,它并不知道,也不会纠正。而边测边纠的这个圈,一遍又一遍地转,就叫闭环控制。物理AI,靠的就是它。这种边测边纠的控制器,有个经典配方,叫PID。有研究估计,工业界九成的控制器,都是这一类。
PID 三味:比例、积分、微分
先说P,比例。误差越大,推得越猛;误差越小,越温柔。它是主力。打个粗略的比方,变频空调的恒温器,有点像比例控制。离设定温度差得越多,空调开得越猛。快到了,就自己慢下来。可光有比例项,容易冲过头。冲过去、再拉回来,来回震荡,半天停不下来。再加I,积分。它把过去的误差,一点点攒起来。误差再小,也不放过。它专治那种老是差一点点的毛病。攒够了,就把这条小尾巴补上。这叫稳态误差。最后是D,微分。它盯着误差变化的快慢。快到目标了,就提前减速。D就像刹车。它给系统踩了个阻尼,压住抖动。变化越快,它压得越紧。比例项出主力,积分项补上最后那点差距,微分项来踩刹车。三个一起调,才又快又稳。调不好,就抖、就飘。原来PID不是三个开关,是三种脾气,得配着来!
控制频率:这个圈转多快
就算PID调好了,还有一件事。这个圈,一秒能转多少遍?这就叫控制频率。有些东西天生不稳,比如立着的杆。松手就倒。必须一刻不停地测、不停地纠正。圈要是转得太慢,就出事。等你反应过来,杆子早就倒了。像闭着眼开车,隔几秒才看一眼。转得越快,纠正越及时,就越稳。风一吹、手一抖,还没等偏出去,它已经纠回来了。比如一款力控机械臂,官方称,底层控制到了每秒一千次。也就是一千赫兹,每一下都在测、都在纠正。频率跟不上,PID调得再好,也白搭!打开这一集的页面。屏幕上有一根倒立的杆,全靠控制器撑着,不然就倒。先把比例项拖大,看它来回震荡。再加一点微分项,抖动就压下去了。杆子慢慢稳住了。再用I,把那点老差的尾巴补上。最后把控制频率调低,看杆怎么晃着晃着,倒下去。说明一下:调PID没有万能公式。大多是一点点试出来的。调一下,看反应,再调。PID简单好用,但它不懂你的机器。碰到很复杂、会互相干扰的系统,就得请更聪明的控制器。回顾一下,三个要点。一,闭环:测量、比误差、再出手。二,PID三味:P出力、I补尾巴、D踩刹车。三,控制频率要够高,圈转得慢,再好的PID也稳不住。所以立筷子得一直动,因为它一直在测、在纠正、在追!可要纠错,先得测得准。机器人靠什么感知世界?下一集见!
证据与出处
动手与自测
小测公开,答案与解析在作答后显示;图文课里的练习答案需登录查看。
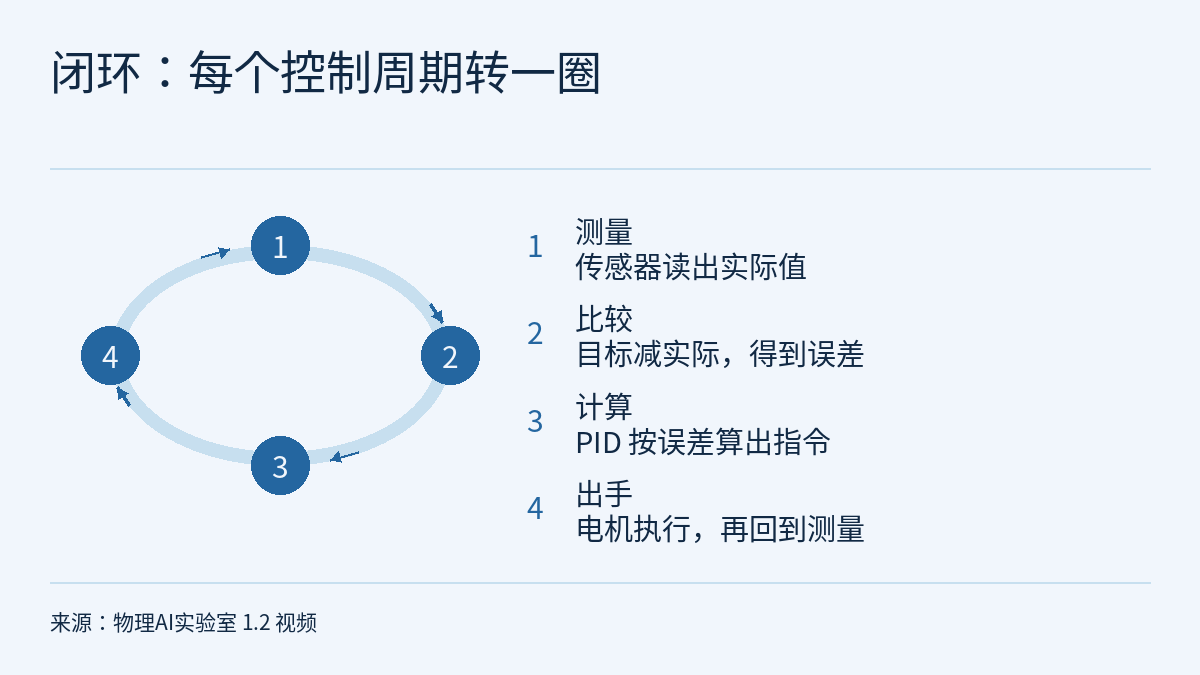
第 1.2 集的视频用“筷子立在手心”讲了三件事:控制是一个不停转的圈,测量实际、和目标比出误差、再用误差出手;PID 的三项各有分工,P 出主力、I 补稳态误差、D 像刹车;这个圈每秒转多少遍,就是控制频率,转得太慢,再好的 PID 也稳不住。片中引了两条证据:一篇综述转述,工业界约九成控制器是 PID 类;一款力控机械臂 Franka Research 3 的厂商页面称其运动控制为 1 kHz。本篇是这一集的图文课与练习,不重复文字稿,而是先讲清两条证据各自的范围,再用一组假想数字手算三步 PID 输出、看积分项怎样补上“小尾巴”,最后把控制频率换成周期,估算两次纠正之间一根假想的杆会偏多少。贯穿全文的规则:一个数字只在给出它的那份材料、那类系统里成立。
本节视频、文字稿与出处在本页上方,全季安排见课程大纲。上一课物理AI实验室 1.1:坐标系与运动学,手算一条两连杆手臂怎样够到杯子结尾问:关节角算出来了,电机怎么稳稳转过去?本课接着回答。物理AI实验室 0.3:看-想-动,把三个频率放回各自的系统已把另一个产品页(Franka TMR)上 FCI 的 1 kHz 与另外两个频率分开归位;本课引用的是 Franka Research 3 产品页的标称,不再重复那张表,只用它练周期换算。
公开小测的 5 道题附完整解析;登录后可完成三项练习:手算一段带扰动的虚构 PID 日志,并查出一次把控制器移植到新频率却忘了改 dt 的错误;按综述的定义,从两条虚构响应记录里算出上升时间、超调、调节时间与稳态误差;用本课的倒立杆模型审一份虚构的控制频率方案。每项都附分步解法、常见错误与 20 分评分标准。
一、两条证据,各自的范围
“九成”出自一篇综述的转述。片中的数字来自 IntechOpen 的 Introductory Chapter: PID-Based Industrial Process Control,作者 Mohammad Shamsuzzoha(挪威 Billington Process Technology)与 G. Lloyds Raja(印度 National Institute of Technology Patna)。原句是:
Another study states that about 90% industrial controllers are of PID type [ 2 ] to meet the requirement.
读这句话要注意四点:
- 是转述。句中的“another study”对应参考文献 [2],即 O’Dwyer 的 Handbook of PI and PID Controller Tuning Rules(2009)。这一章没有说明这个比例是怎么统计的,本课也没有查阅那本手册。按课程的分级,这里按 R 级引用。
- 是过程控制的语境。这一章开头写明,PID 控制器用于工业控制中的调节层,调节温度、压力、流量等过程变量。“九成”说的是这类工业控制器,不是机器人关节,原文没有给出机器人方面的比例。
- 同一段还有另一个数字,出处不同。紧挨着的上一句说,另一项研究得出工业界对 PID、先进控制与模型预测控制的偏好比例为 100:10:1,对应参考文献 [1],是 Kano 与 Ogawa 关于日本化工过程控制的问卷调查(2010)。两个数字来自两份材料,统计对象不同,不能合并成一个结论。
- 是使用比例,不是能力。这一章也列出了 PID 方案的局限:单位反馈结构不适合大时滞和有扰动的对象;章中讨论的许多策略只针对单输入单输出系统,推广到多输入多输出(MIMO)系统需要仔细重新设计。视频结尾说,碰到复杂、互相干扰的系统得请更聪明的控制器,这一章的表述可以作为对应的文献背景。
“1 kHz”是一款产品的厂商标称。Franka Research 3 产品页的原句是:
High-frequency (1 kHz) motion control with a low-level, high-quality sensor data interface, ideal for motion control research and the development of highly specific behaviors, unachievable with most robots.
同一页面介绍,这个频率属于 Franka Control Interface(FCI):研究者可以在外部具备实时能力的 PC 上以 1 kHz 运行自己的控制算法;通过开源 C++ 接口 libfranka,可以用 5 种接口以 1 kHz 发送实时控制值(带重力与摩擦补偿的关节力矩、关节位置、关节速度、笛卡尔位姿、笛卡尔速度),同时以 1 kHz 获取关节位置、速度、力矩传感器信号等测量。由此能读出的是:
- 1 kHz 是这款产品外部控制接口的标称频率,属 O 级厂商自述,不是本站的测量。页面没有写机械臂内部更底层回路的频率。
- “unachievable with most robots”是厂商自己的比较,页面没有给出比较的数据。
- 它说明这款机械臂能以每 1 ms 一次的节奏交换指令与测量,不说明 PID 必须跑到 1 kHz,也不说明其他机械臂的频率。一个回路需要多快,取决于被控对象自己变化得多快,第四节会用假想数字算一遍。
登录后继续阅读本课其余各节、自测题与答案。
局限 / 注意
- IntechOpen 的 Introductory Chapter: PID-Based Industrial Process Control 按 R 级引用。“约 90%”是它转述 O’Dwyer 手册 [2] 的说法,“100:10:1”是它转述 Kano 与 Ogawa 的日本化工过程控制调查 [1];本课没有查阅这两份原始文献,也不知道它们的统计方法。两个数字的语境都是工业过程控制。
- Franka Research 3 的 1 kHz 运动控制、FCI 与 libfranka 的接口说明都来自厂商产品页,属 O 级厂商自述,本站没有独立核实;“unachievable with most robots”是厂商自己的比较。
- 第二到第四节的目标角、测量读数、增益、杆长和初始偏角都是练习用的假设,不是视频实验页或任何真实系统的参数。第二节的公式是离散 PID 的一种写法,“第一步 D 取 0”是本例的约定。
- 第四节的模型把杆简化成固定支点上的顶端质点,只用小角度线性近似,并假设两次测量之间完全没有纠正;它没有考虑控制器在周期内保持的指令、延迟、噪声和电机能力,不是稳定性分析。
- 第五节的记录表是教学建议。本文没有核对视频实验页的实现。
- 第六节的关节、增益、读数、移植情形、记录 A–C、队友的说法、团队 W、两根杆、20 Hz 相机、200 Hz 循环、30 ms 延迟和方案 M1–M3 都是练习用的虚构;算出的 −0.08、1.90、0.4 s、0.6 s、25%、1.5%、约 1.063°、约 1.57°、约 1.13° 等只在这些假设下成立。任务 1 关于震荡的说法是按 PID 分工做的推断,不是仿真结果;任务 1 迁移练习只说明本课写法下的算术,不涉及实际实现怎样处理噪声。
- 上升时间和调节时间的定义来自综述;超调的百分比算法、按采样点读数的规则和任务 3 把延迟并入间隔的处理是本课的约定。任务 3 的改写建议是教学建议,不是任何来源的结论;纸面计算、实验页和仿真都不是硬件安全验证。