
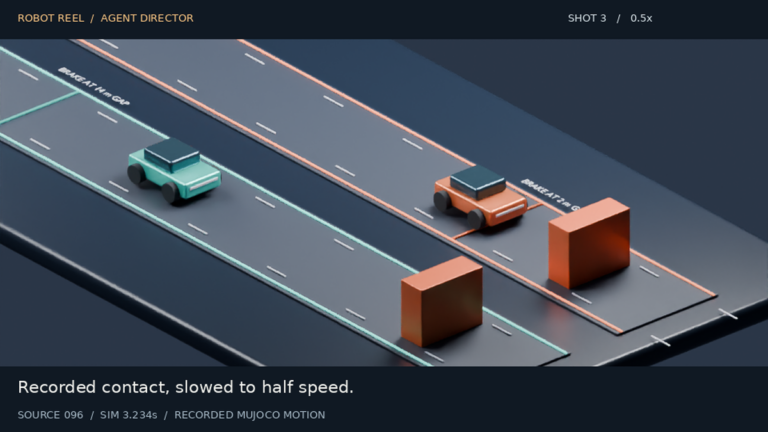
把机器人仿真记录剪成可核对的短片:Robot Reel 的 agent director 与分镜合同
Robot Reel 的 agent director 让人或经 MCP 接入的模型写分镜计划,校验镜头不重不漏覆盖记录,再用 Blender 回放成片。示例 4 个镜头把 180 个源采样排进 210 帧,含半速接触。
我们维护的开源工具与数据项目:解决什么问题、怎么用、有哪些局限。
Robot Reel 的 agent director 让人或经 MCP 接入的模型写分镜计划,校验镜头不重不漏覆盖记录,再用 Blender 回放成片。示例 4 个镜头把 180 个源采样排进 210 帧,含半速接触。
evalarc hillclimb-run 用你自己的评测与提议命令驱动爬山循环,评测前先回滚贴入用例答案的补丁。按脚本化示例的五次迭代,讲清一次过拟合改动怎样被回滚,以及各道检查、退出码与安全边界。
pai-design-workbench 只把已验收 CAD 评审里摘要一致的 STL 装上 MuJoCo 机械臂:网格质量须与 B-Rep 相差 3% 以内,再导出 MJCF 与 OpenUSD;Newton 核对曾查出两个导出错误。
pai-design-workbench 把每个 OpenFOAM v2512 算例作为单独的 Batch 作业运行,回传后核对哈希与版本再做四项检查。一次保存的复核中,候选车身 Cd 本地 0.22945、Batch 0.22926。
Robot Reel 的首次试用指南:在自己的 LeRobotDataset 回合上安装、导出、校验并计时,再提交公开报告。收集脚本怎样计数,以及固定提交中计入试用为 0 意味着什么。
EvalArc 的 diff、eval-health、hillclimb-review 用 --output 保存输入字节副本和全部选项,evalarc verify 离线重算并比对报告。讲清退出码 0、1、2 的含义与边界。
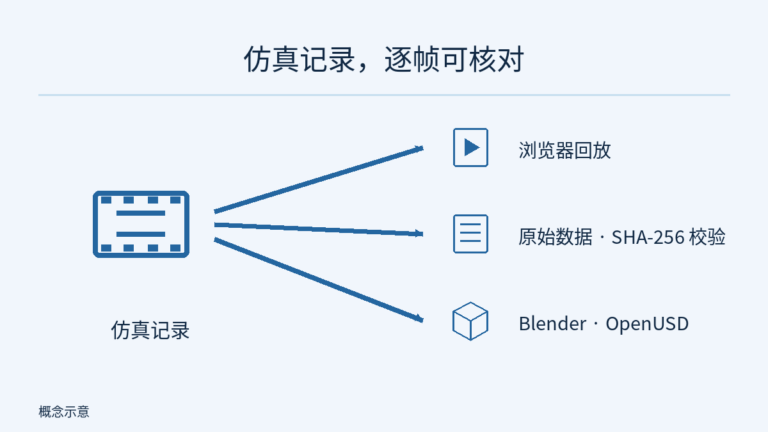
Robot Reel 把策略仿真和物理仿真的运行记录整理成浏览器回放、带哈希校验的原始数据与可编辑的 Blender/OpenUSD 场景;核心是一组 30 次 SmolVLA 闭环运行的配对压力实验。
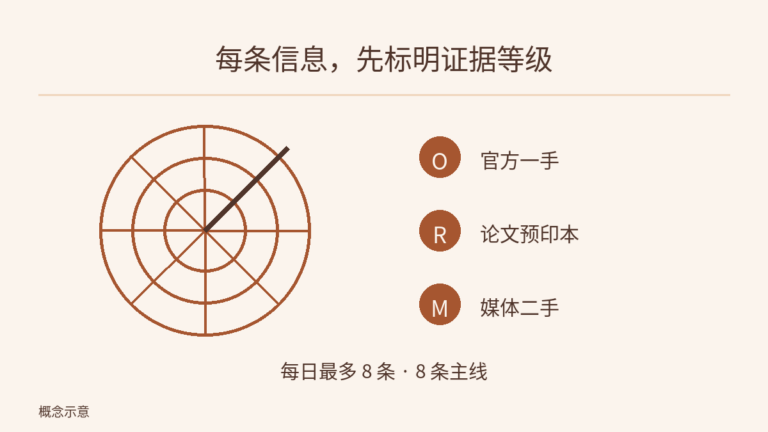
每天从 arXiv、厂商博客和行业媒体中挑出最多 8 条具身智能前沿,按八条主线归类,标注 O/R/M 证据等级,数字按原文引用;规则与权重全部公开,只用 Python 标准库即可离线复现。
EvalArc 逐项比较两次智能体评测,按明确的验收规则判定,找出被更高平均分掩盖的回归;支持 Inspect AI、promptfoo 与 JUnit 结果,并可审计评分器能否抓到已知缺陷。
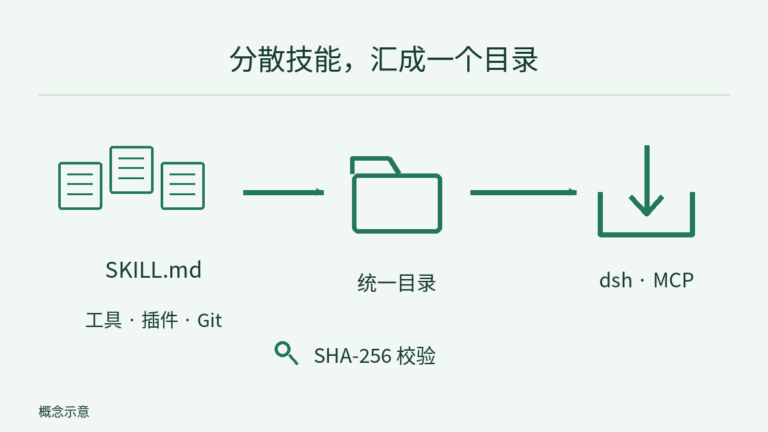
把 Claude Code、Codex、Cursor 等工具目录、插件市场与 Git 源中的 Agent Skills 汇成一个目录,经 DeepSeek Harness 或本地 MCP 服务器按需加载,并支持文件检查与按哈希加载。
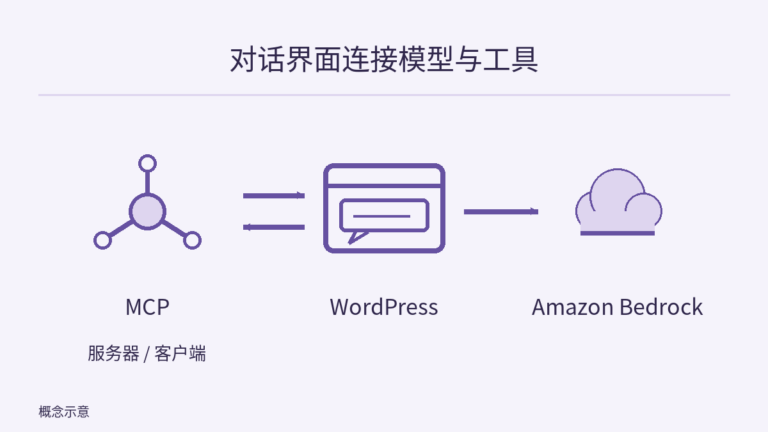
一款用自己的 AWS 账号直连 Amazon Bedrock 的开源 WordPress 插件:流式对话、受控的工具调用 agent、站点 MCP 服务器与客户端,以及不依赖模型评分的回答回归检查;默认配置偏保守。
登录后即可与助手对话。
登录