

前沿雷达|Forward Dynamics Models:未来预测读取动作特征、动作不读未来,推理时跳过未来生成
预印本 FDM 让未来预测只读取动作特征,动作路径不读未来:训练时真实未来状态监督策略,推理时跳过未来生成。作者报告 LIBERO 平均 99.4%,真机五项任务平均 96%(π0.5 为 83%)。
具身智能与物理 AI 的前沿进展精选与解读,每条标注证据等级并链接原始来源。
预印本 FDM 让未来预测只读取动作特征,动作路径不读未来:训练时真实未来状态监督策略,推理时跳过未来生成。作者报告 LIBERO 平均 99.4%,真机五项任务平均 96%(π0.5 为 83%)。

预印本 RoboAware 冻结编码智能体与 API 库,只训练一个在每个技能阶段选择 Mod 或 E2E 的协调器,训练数据来自仿真中同一状态的配对分支。作者报告 100 个任务总成功率 77.0%,所读正文中没有真机实验。

预印本 LiteNWM 编码一次,在潜空间联合预测 16 条候选与现行轨迹的后果。作者报告比 NoMaD+NWM-XL 快 128 倍(RTX 5090),Go2 真机成功率 NoMaD 43.3%→83.3%。
预印本 Being-M0.7 用超 1 万小时人类视频与动作数据预训练先验,经机器人中训练和门控动作后训练接到 Unitree G1。作者报告 SIMPLE 128/180,真机 13/15 与 GR00T-N1.6 持平。
预印本 RESETTLE 在冻结策略的动作接口上做恢复:两次采样持续分歧才介入,检索同任务示范,只执行一个纠正动作。作者报告 LIBERO-Plus 上 FastWAM 从 49.3% 升到 58.0%,恢复计算 83.6 ms。
预印本 HWAM 让人形机器人策略同时生成参考动作和执行后的本体状态。作者报告真机 Candy Picking 成功率为 70.6%(84/119),Fast-WAM 为 43.3%。
预印本在 LIBERO-Plus 扰动下只看成功轨迹。作者报告:Spatial 相机扰动下 π0.5 与 VLANeXt 成功率 69.7%、68.0%,但 π0.5 时长、jerk、夹爪移动分别增加 22.5%、24.1%、37.8%。
预印本 ReCo 训练行走策略对指令作出可重复的响应,再辨识其闭环响应模型,供 MPC 联合规划底座与机械臂。作者报告仿真基准位置、姿态 RMSE 比各自最佳基线低 28.7%、27.4%,成功 75/100。
预印本 Token-World 把 Qwen3-VL 视觉 token 压到每个 16 通道,在紧凑空间里预测未来、不生成 RGB。作者报告模拟与参考成功率相关系数 0.794,Ctrl-World 为 0.583。
预印本 DSDyn-VLA 用约 2–3 Hz 的光流规划流加约 30 Hz 的残差 RL 流处理动态操作。作者报告真机平均成功率 49.0%,π0.5 为 8.4%,最强基线 DynamicVLA 为 38.1%。
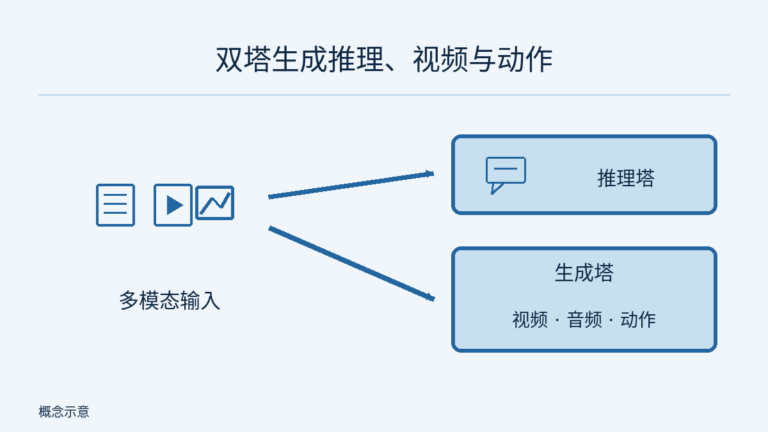
AWS 解析 Cosmos 3 双塔和部署参考架构:完整 Nano/Super 检查点以 BF16 测试,H100 八卡 SFT 经 NVIDIA 测试;博客未提供基准数字。
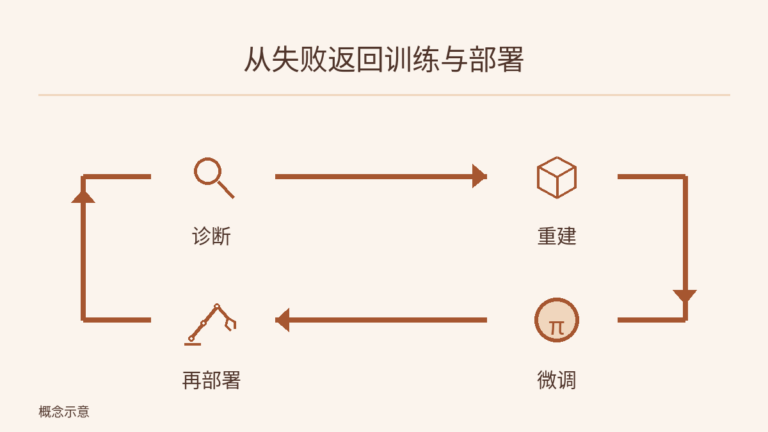
预印本 F4R 用 VLM 智能体诊断真机失败,重建为仿真场景,只在失败附近随机化并做共训与 PPO。作者报告在一小时预算对齐下 OOD 成功率 90.0%,比 Targeted BC 高 18.75 个百分点。
登录后即可与助手对话。
登录