
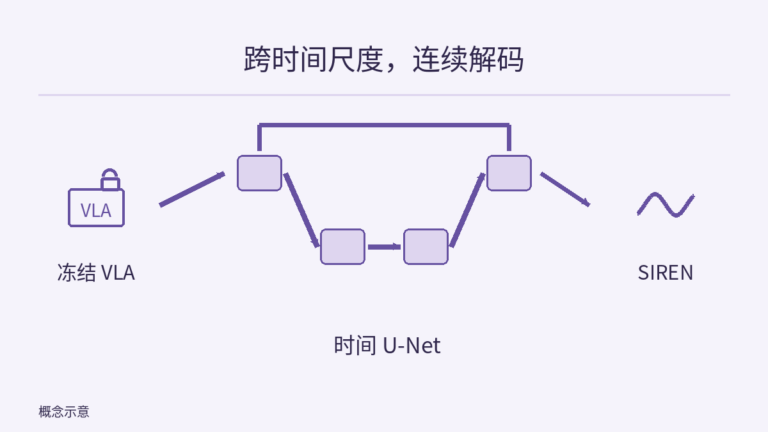
前沿雷达|ActionUNet:在 VLA 动作特征上加时间 U-Net 与连续解码器,兼顾多尺度与动作平滑
预印本 ActionUNet 冻结 VLA 主干,在动作特征上加时间 U-Net 与 Matérn 加权的条件 SIREN 解码器。作者报告 π0.5 在三项困难或扰动评测中提升 9.8、6.1、11.4 个百分点,单次调用慢 6.46%。
具身智能与物理 AI 的前沿进展精选与解读,每条标注证据等级并链接原始来源。
预印本 ActionUNet 冻结 VLA 主干,在动作特征上加时间 U-Net 与 Matérn 加权的条件 SIREN 解码器。作者报告 π0.5 在三项困难或扰动评测中提升 9.8、6.1、11.4 个百分点,单次调用慢 6.46%。
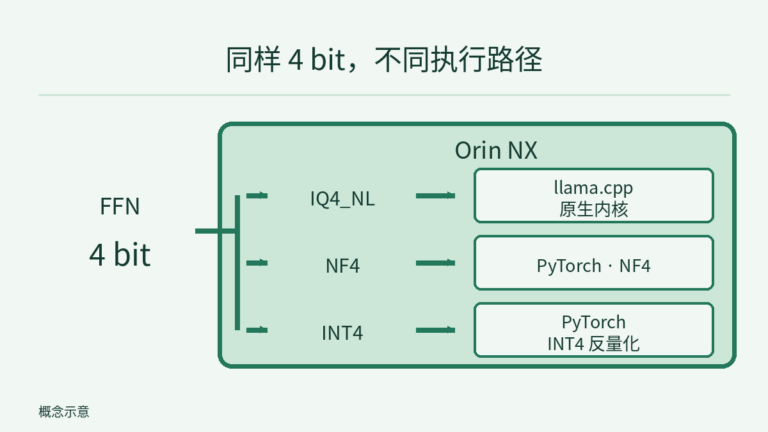
EdgeVLN:Orin NX 上 4 bit 格式的 SR 近似,每步能耗因执行路径差 36.8 倍;IQ4_NL 最省能耗与常驻内存,NF4、INT4 也完成板上回放。
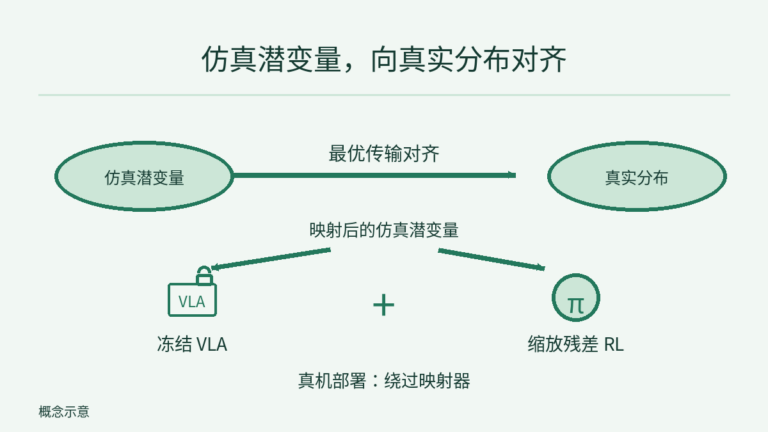
预印本 VLaRL 冻结 VLA,在仿真中用 TD3 训练残差策略,以 VLM 潜变量为接口并用最优传输映射器对齐仿真与真实分布,不做真机 RL。作者报告 8 个任务–骨干组合的真机成功率全部提升。
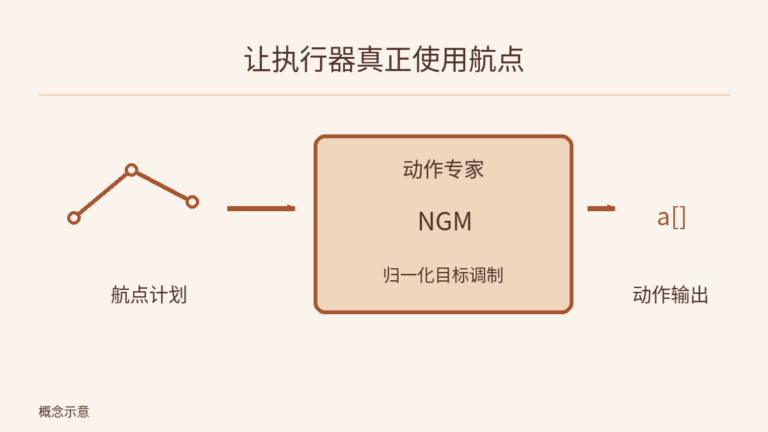
预印本在 π0.5 派生的航点分层上发现:计划需 57 次串行前向,擦除终点也不影响成功率。作者报告按航点解码把真机计划延迟从 1094 ms 降到 125 ms,NGM 让执行器真正用上计划。
TRI 收录的预印本用 safe anytime-valid inference 做序贯策略对比,支持任务进度、回报等非二元指标;作者报告评测负担比批量方法最多减少 70%。
基于 Physical AI 前沿雷达 9 月归档,按八条主线挑出 14 条有实质内容的条目,逐条核对原文数字:VLA 评测开始测恢复能力,推理延迟成为论文正式报告的指标。
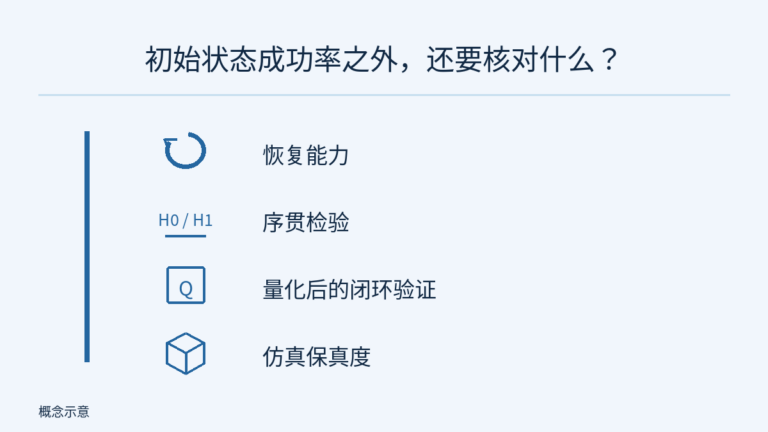
9 月雷达“仿真与评测”主线的 7 项一手材料:恢复能力基准、序贯检验、量化后的闭环验证和策略导向的仿真保真度。初始状态 98.83% 的策略,恢复成功率只有 48%。
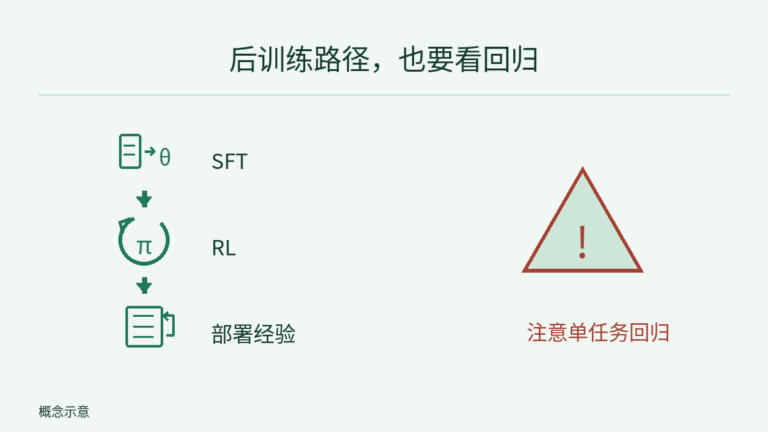
从单节点半天的 SFT,到仿真和真机上的 RL 后训练,再到从部署经验中学习:9 月雷达 7 项材料勾勒出 VLA 后训练的流程,也暴露出在线 RL 会悄悄毁掉单个任务的风险。
雷达 9 月归档中 9 项材料的毫秒数:Rolling-WAM 把重规划周期从 978 ms 降到 215 ms,早退与少步去噪砍掉约八成延迟,而实测中量化只省内存、反而更慢。
登录后即可与助手对话。
登录