

フロンティア・レーダー|Forward Dynamics Models:未来予測が動作特徴を読み、動作は未来を読まない――推論時は未来生成を省略する
FDM は未来予測だけが動作特徴を読み、動作は未来を読まない設計で、推論時は未来生成を省略。著者報告で LIBERO 平均 99.4%、実機 96%(π0.5 は 83%)。
身体性AIとロボット学習の新しい論文・リリースを厳選し、結果が示すことと示さないことを整理します。
FDM は未来予測だけが動作特徴を読み、動作は未来を読まない設計で、推論時は未来生成を省略。著者報告で LIBERO 平均 99.4%、実機 96%(π0.5 は 83%)。

同じ状態から 2 系統を実行した結果で、各スキル段階をモジュール合成と E2E 方策のどちらに任せるかを学習。シミュレーションのみ、著者報告で総合 77.0%。

凍結 NoMaD の候補 16 本と現行軌道を潜在空間で同時予測して採点。著者報告で NoMaD+NWM-XL 比の誤差 17.56% 減、RTX 5090 で 128 倍高速。
人の映像と動作 1 万時間超で事前学習し G1 に適応。著者報告で SIMPLE 128/180、実機 13/15(GR00T-N1.6 と同等)。
凍結方策の 2 つのサンプルが続けて食い違うと、RESETTLE はデモを参照して 1 回だけ補正。著者報告で LIBERO-Plus の FastWAM は 49.3%→58.0%。
HWAM は人型ロボットの参照動作と実行後の身体状態を同時に生成。著者報告で実機の Candy Picking 成功率は 70.6%、Fast-WAM は 43.3%。
LIBERO-Spatial のカメラ摂動で π0.5 と VLANeXt の成功率は 69.7%・68.0%。著者報告で成功軌道の jerk は 24.1% 増と 3.2% 増。
ReCo は歩行方策の指令応答を再現可能にし、同定モデルで MPC が胴体とアームを同時計画。著者報告で RMSE は 28.7%・27.4% 減、成功 75/100。
Token-World は VLM token を 16 チャネルに圧縮し RGB なしで予測。著者報告の相関は 0.794(Ctrl-World 0.583)。
DSDyn-VLA は約 2–3 Hz のフロー計画と約 30 Hz の残差 RL を併用。著者報告の実機平均成功率は 49.0%(π0.5 は 8.4%、DynamicVLA は 38.1%)。
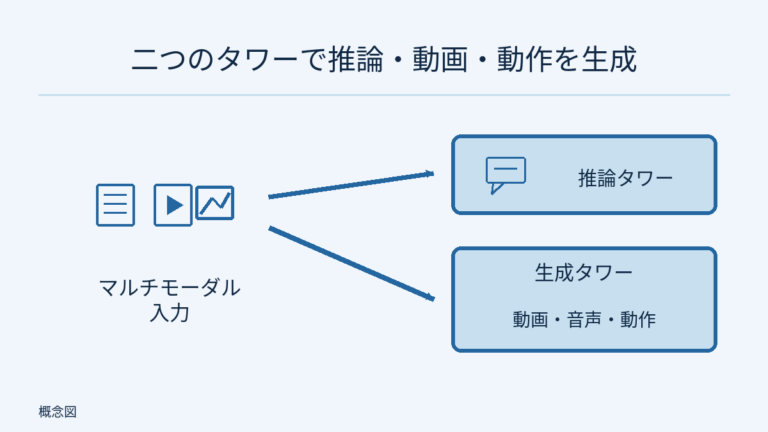
AWS の Cosmos 3:Nano/Super の完全なチェックポイントは BF16 でテスト。H100 8 GPU SFT は NVIDIA テスト済み。ベンチマーク値なし。
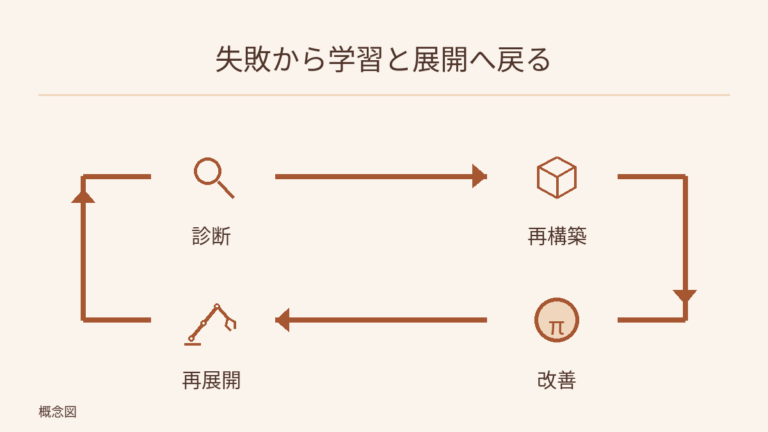
F4R は VLM エージェントで実機の失敗を診断し、シミュレーションで再構築して学習。著者報告で OOD 成功率 90.0%、Targeted BC 比 +18.75 pt。
ログインするとアシスタントとチャットできます。
ログイン