
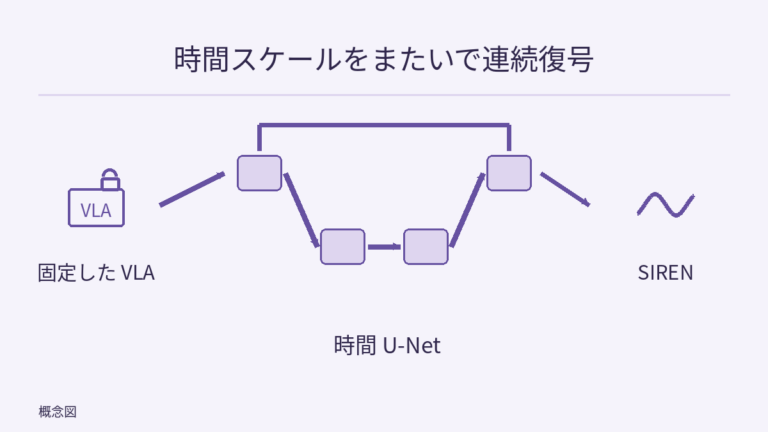
フロンティア・レーダー|ActionUNet:VLA の動作特徴に時間 U-Net と連続デコーダーを加え、多重スケールと滑らかさを両立する
凍結した VLA に時間 U-Net と SIREN デコーダーを追加。著者報告で π0.5 は 9.8・6.1・11.4 ポイント向上、呼び出しは 6.46% 遅延。
身体性AIとロボット学習の新しい論文・リリースを厳選し、結果が示すことと示さないことを整理します。
凍結した VLA に時間 U-Net と SIREN デコーダーを追加。著者報告で π0.5 は 9.8・6.1・11.4 ポイント向上、呼び出しは 6.46% 遅延。
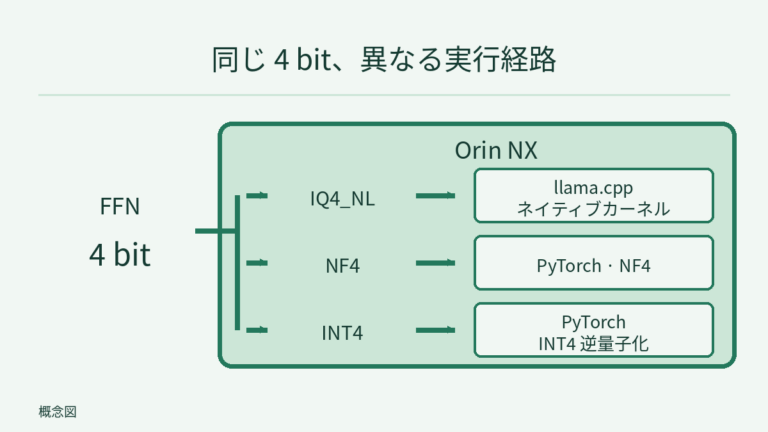
プレプリント:Orin NX の 4 bit 形式は実行経路でエネルギーが 36.8 倍違う。IQ4_NL は最小のエネルギーと常駐メモリ、NF4・INT4 も再生完走。
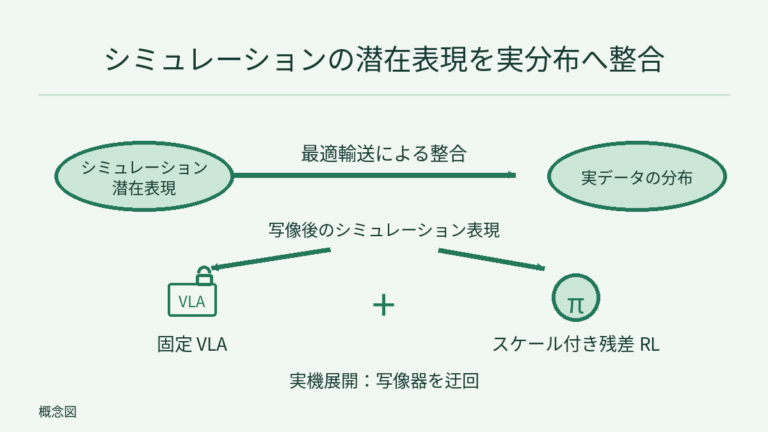
凍結した VLA に、シミュレーションだけで学習した残差方策を追加。VLM の潜在表現を最適輸送マッパーで実機分布に揃え、著者報告では 8 組すべてで実機成功率が向上。
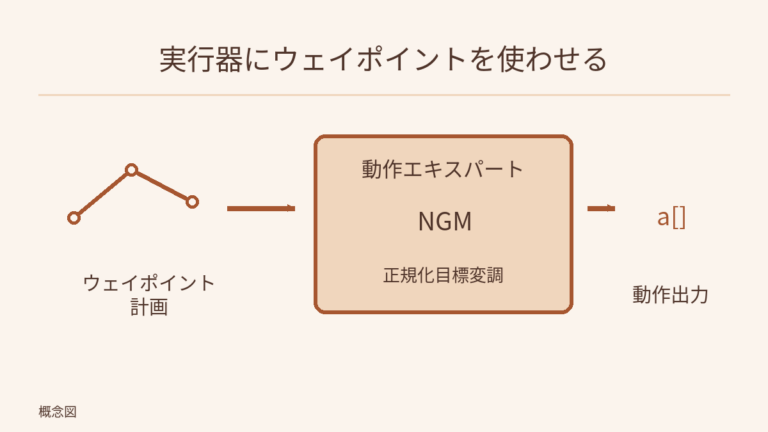
π0.5 派生の階層型 VLA では計画に逐次フォワード 57 回、終点を消しても成功率は不変。著者報告で実機の計画は 1094→125 ms、NGM で計画が効くように。
SAVI による逐次的な方策比較。進捗や報酬など非二値の指標にも対応し、著者報告ではバッチ手法比で評価負担を最大 70% 削減。
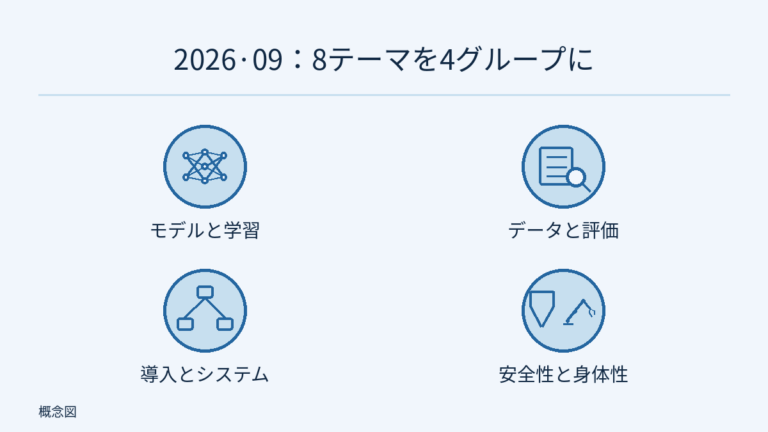
Physical AI レーダー 9 月のアーカイブから 8 テーマ 14 件を選び数字を確認。VLA 評価は回復能力を測り始め、推論レイテンシは論文の正式な指標になりました。
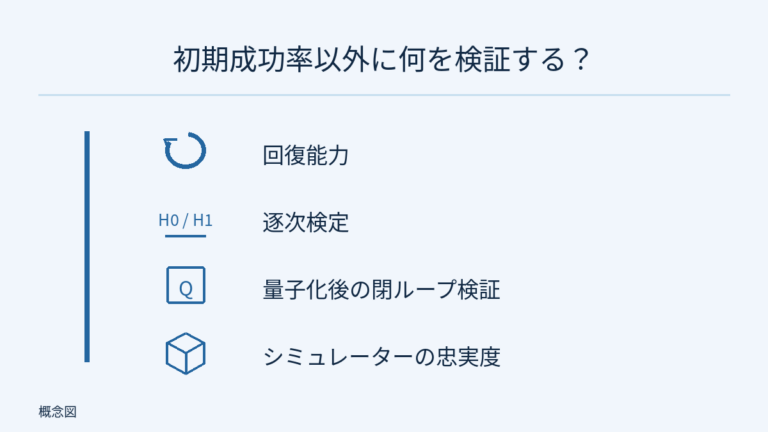
9 月のレーダー「シミュレーションと評価」の一次資料 7 件:回復能力、逐次検定、量子化後の閉ループ検証、忠実度。初期状態 98.83% の方策も回復成功率は 48%。
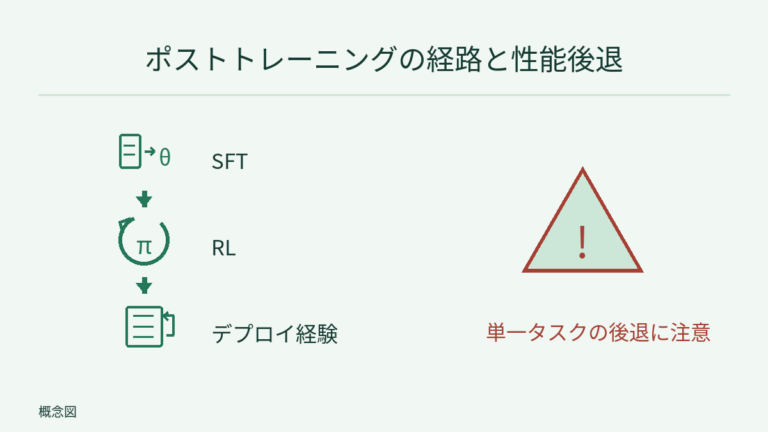
1 ノード半日の SFT、シミュレーションと実機での RL、デプロイ経験からの学習。9 月のレーダー 7 件で見る VLA ポストトレーニングと、オンライン RL の落とし穴。
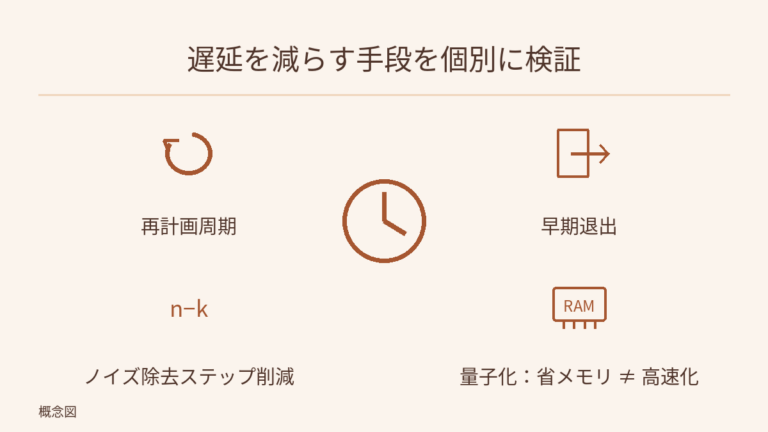
レーダー 9 月アーカイブの 9 件のミリ秒値:Rolling-WAM は再計画周期 978→215 ms、早期退出と少ステップ化で約 8 割減。量子化は実測で省メモリだが低速。
ログインするとアシスタントとチャットできます。
ログイン