
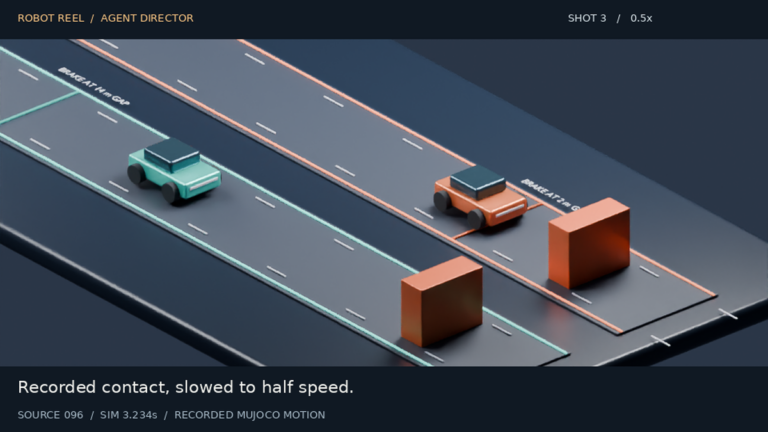
ロボットのシミュレーション記録を検証できる動画に編集する:Robot Reel の agent director と絵コンテ契約
Robot Reel の agent director は絵コンテが記録を隙間なく覆うか検査し Blender で再生。4 ショットで 180 サンプルを 210 フレームに。
本サイトのオープンソース・プロジェクトの紹介。解決する課題、仕組み、限界。
Robot Reel の agent director は絵コンテが記録を隙間なく覆うか検査し Blender で再生。4 ショットで 180 サンプルを 210 フレームに。
evalarc hillclimb-run は自分の評価・提案コマンドでループを回し、貼り込まれた答えを評価前に戻します。サンプルでは過学習した編集もロールバック。
承認済み CAD 部品だけを MuJoCo のアームに搭載。メッシュ質量は B-Rep と 3% 以内、MJCF と OpenUSD に書き出し。
OpenFOAM v2512 の各ケースを Batch ジョブで実行し、ハッシュと版を照合後に 4 チェック。候補 Cd はローカル 0.22945、Batch 0.22926。
自分の LeRobot エピソードで Robot Reel を導入・書き出し・検証・計時して報告する初回試用。計上ルールと、固定コミットの記録が 0 件である意味。
diff・eval-health・hillclimb-review が入力の複製とオプションを保存、evalarc verify がオフラインで再計算。終了コードの読み方も。
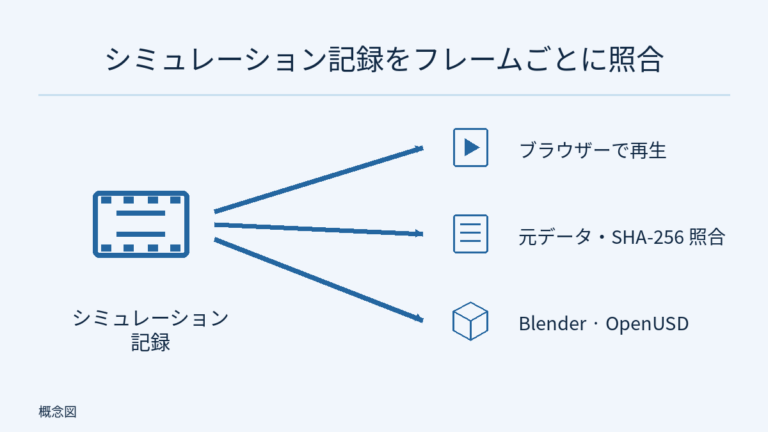
シミュレーションの記録を、ブラウザ再生、ハッシュ検証付きの生データ、3D シーンにまとめます。中心は SmolVLA の閉ループ 30 回のペア実験です。
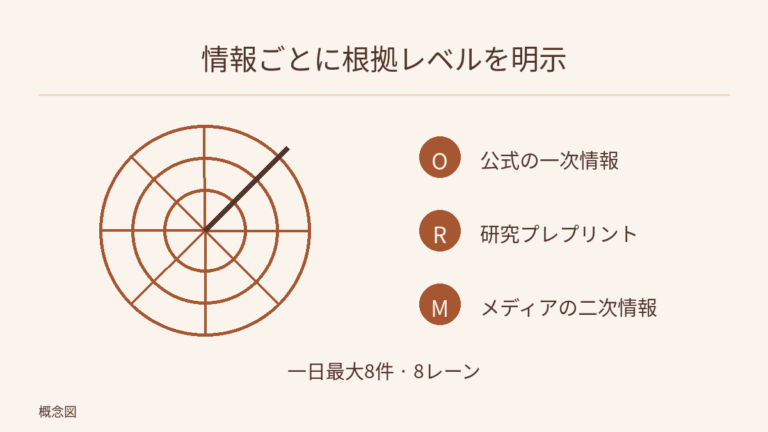
身体性AIの動向を毎日最大 8 件選び、8 レーンに分類して O/R/M の証拠レベルを付ける朝刊。ルールは公開され、標準ライブラリだけで再現できます。
エージェント評価の 2 回の実行をチェック単位で比べ、平均スコアの上昇に隠れた回帰を見つけます。Inspect AI などに対応し、採点器も監査できます。
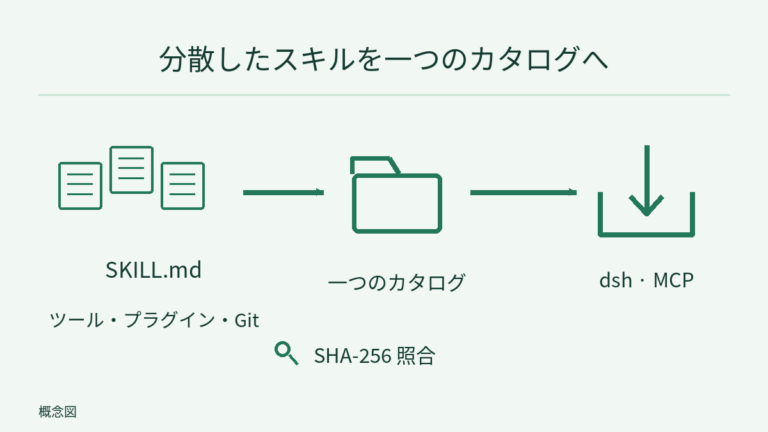
各 AI ツールやプラグイン、Git にある Agent Skills を 1 つのカタログにまとめ、dsh やローカル MCP から読み込めます。ファイル検査とハッシュ検証付き。
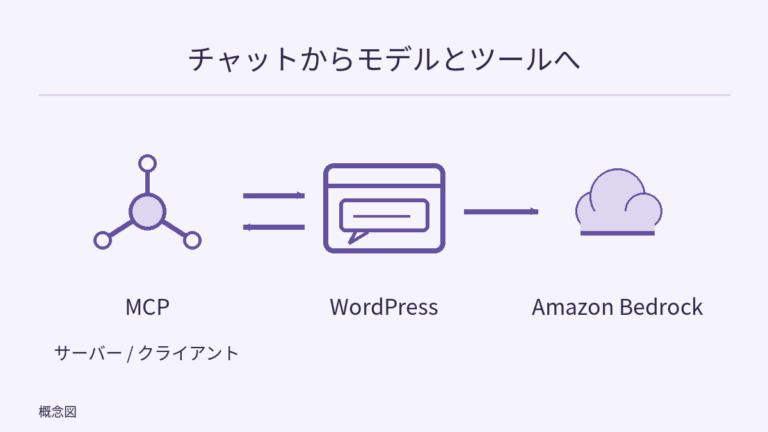
自分の AWS アカウントで Amazon Bedrock へ直結する WordPress プラグイン。チャット、エージェント、MCP、モデル採点に頼らない回帰チェックを備えます。
ログインするとアシスタントとチャットできます。
ログイン