
跳至内容
无结果
  • 前沿雷达
  • 课程
  • 开源项目
  • 工程实践
  • 中文
    • English
    • 日本語
NoteFlowAI brand logo
物理AI实验室
  • 前沿雷达
  • 课程
  • 开源项目
  • 工程实践
  • 中文
    • English
    • 日本語
登录
NoteFlowAI brand logo
物理AI实验室
登录
无文字的概念插画:以从左到右的时间线构图,表现一条聊天请求依次经过几道检查,才接触到订单数据。
  • 工程实践

只出现“包裹”“物流”这类词不够:WooCommerce 聊天助手如何判断一句话在问订单

AI Chat for Amazon Bedrock 只在问题指向一笔订单时才把顾客订单发给模型。按固定提交的源码,讲 11 条判定正则、本人订单校验和发送字段,以及它的盲区。
  • 2026年10月2日
课程封面 · 0.3
  • 课程

物理AI实验室 0.3:看-想-动,把三个频率放回各自的系统

公开小测附完整解析;登录后可给虚构机器人排分层时钟表、按虚构日志诊断三次碰撞属于哪一层、为三条越界转述写证据卡,并对照分步解法、纠错建议与评分标准。
  • 2026年10月1日
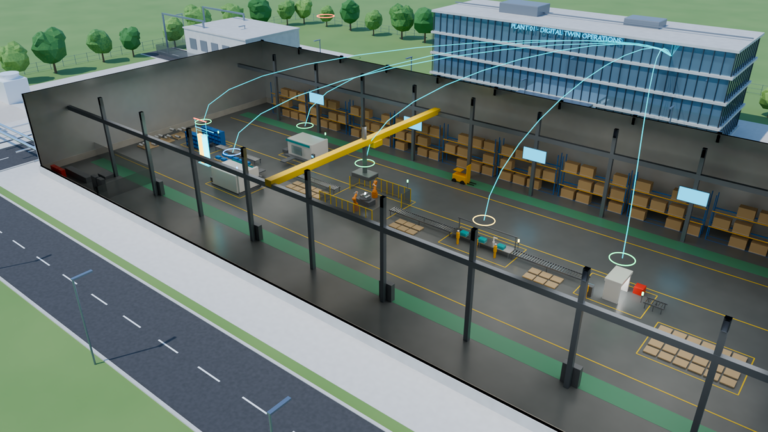
Robot Reel 文档中的 Factory Twin 场景渲染示意,不是配对试验画面或真机照片。
  • 工程实践

审一个工厂数字孪生的决策:配对比较,连输掉的种子一起看

Factory Twin Lab 让闭环与影子模式共享全部扰动逐对比较:12 对中闭环主轴故障 0 比 11,但良品 10 对上升、2 对下降。怎样审查孪生的信息边界、决策权重与输掉的种子。
  • 2026年10月1日
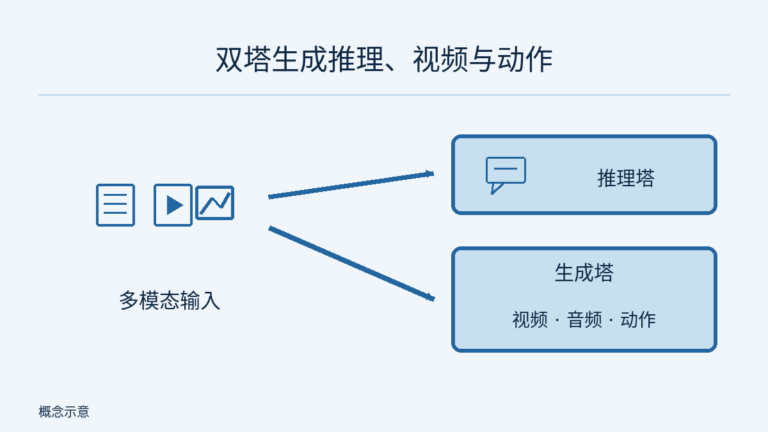
左侧多模态输入示意分别进入右侧推理塔和生成塔,生成塔列出视频、音频与动作输出;这是双塔关系的简化图,不代表 AWS 部署性能已验证。
  • 前沿雷达

前沿雷达|NVIDIA Cosmos 3 on AWS:一次前向给出推理、视频与动作,实例选型附了哪些验证条件

AWS 解析 Cosmos 3 双塔和部署参考架构:完整 Nano/Super 检查点以 BF16 测试,H100 八卡 SFT 经 NVIDIA 测试;博客未提供基准数字。
  • 2026年10月1日
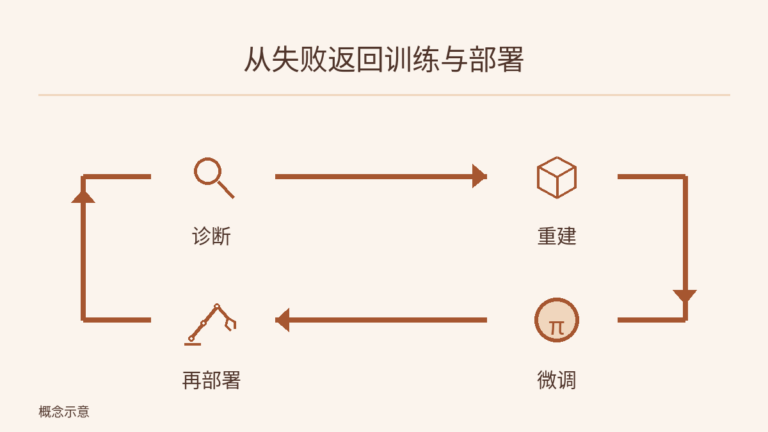
诊断真机失败、在仿真中重建、微调策略、再部署,随后回到诊断,四步形成反馈闭环。
  • 前沿雷达

前沿雷达|F4R:把真机失败重建成仿真训练场,诊断、重建、微调、再部署的闭环

预印本 F4R 用 VLM 智能体诊断真机失败,重建为仿真场景,只在失败附近随机化并做共训与 PPO。作者报告在一小时预算对齐下 OOD 成功率 90.0%,比 Targeted BC 高 18.75 个百分点。
  • 2026年10月1日
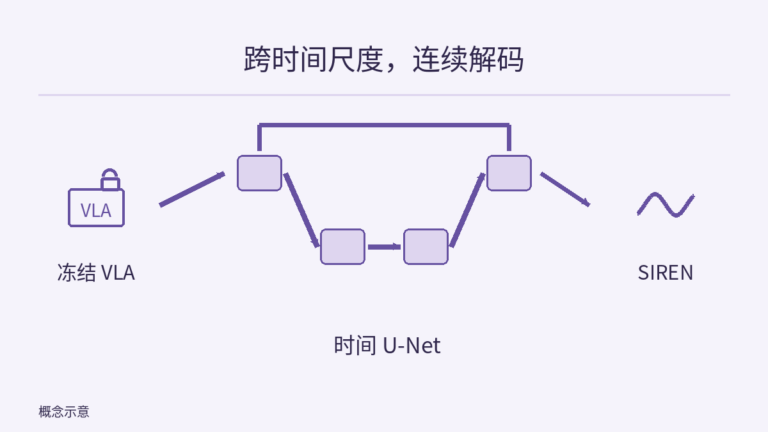
冻结 VLA 接入带跳连接的简化时间 U-Net,再连接 SIREN 连续解码器;SIREN 的无坐标轴正弦图标表示激活函数,不是测得的动作轨迹,方块也不声明模型实际层数。
  • 前沿雷达

前沿雷达|ActionUNet:在 VLA 动作特征上加时间 U-Net 与连续解码器,兼顾多尺度与动作平滑

预印本 ActionUNet 冻结 VLA 主干,在动作特征上加时间 U-Net 与 Matérn 加权的条件 SIREN 解码器。作者报告 π0.5 在三项困难或扰动评测中提升 9.8、6.1、11.4 个百分点,单次调用慢 6.46%。
  • 2026年10月1日
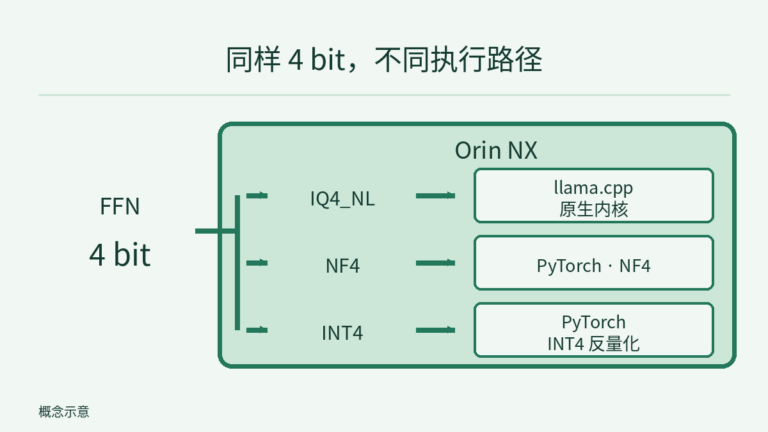
共享的 FFN 4 bit 设定分别连向同一 Orin NX 上的 IQ4_NL、NF4、INT4 路径;IQ4_NL 使用 llama.cpp 原生内核,NF4 与 INT4 使用 PyTorch,并标出 INT4 反量化。路径长度和方框大小不表示能耗。
  • 前沿雷达

前沿雷达|EdgeVLN:同为 4 bit,每步能耗因执行路径相差 36.8 倍

EdgeVLN:Orin NX 上 4 bit 格式的 SR 近似,每步能耗因执行路径差 36.8 倍;IQ4_NL 最省能耗与常驻内存,NF4、INT4 也完成板上回放。
  • 2026年10月1日
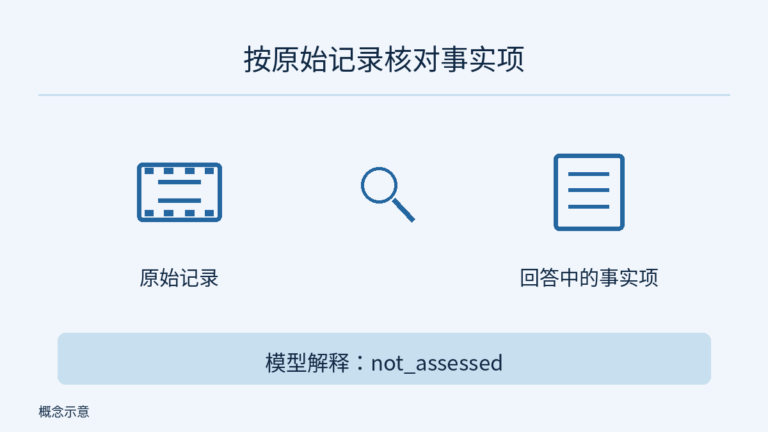
左侧原始记录和右侧回答事实项由中央的中立放大镜逐项核对;下方独立区块标出“模型解释:not_assessed”,表示解释在自动事实核对之外,未被评估。
  • 工程实践

对照原始机器人录像核对模型解释:Robot Reel 的 review-claims 能证明什么

用 SmolVLA trace 核对原样回答;解释标为 not_assessed,事实项 unassessed 时退出码为 1;格式失败也原样保留。
  • 2026年10月1日
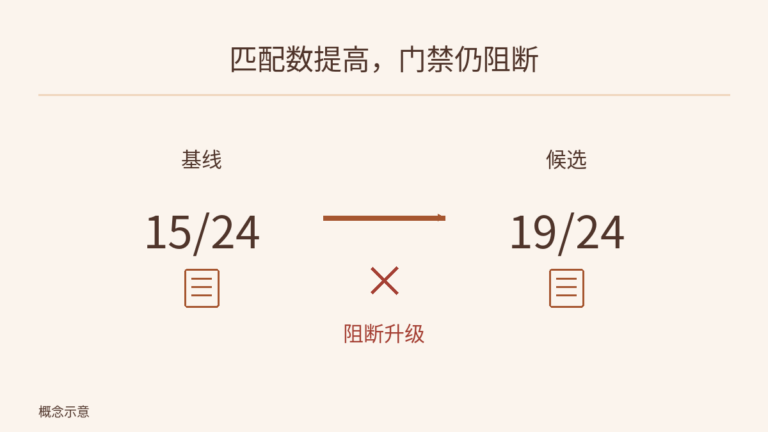
基线完整计划匹配 15/24,候选为 19/24;中间的阻断标志说明逐项检查仍拒绝升级。
  • 工程实践

复核一次模型升级:完整计划匹配从 15/24 升到 19/24,EvalArc 门禁为什么仍然拒绝

用固定版本的 evalarc 和校验过的发布记录重算一次模型升级判定:总匹配数提高了,却有 10 个检查阻断升级,根源是两个用例的格式或结构问题。另附两个退出码的读法。
  • 2026年10月1日
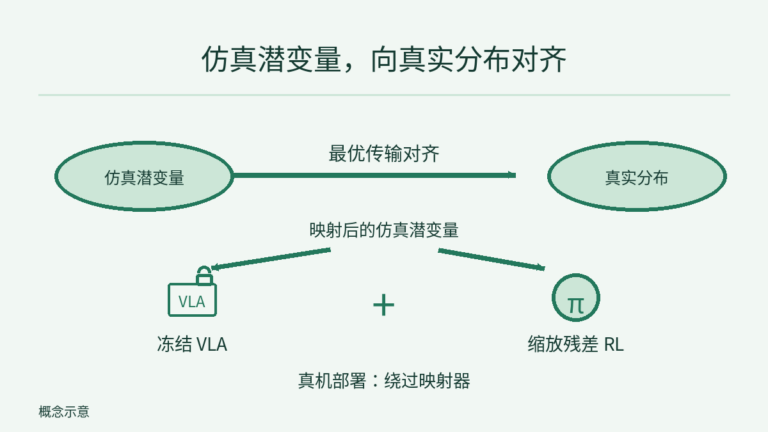
上方用示意椭圆表示仿真潜变量和真实分布,由最优传输对齐连接;下方映射后的仿真潜变量分别连接冻结 VLA 与仿真训练的缩放残差 RL,两者动作相加。底部注明真机部署绕过映射器;椭圆不是实测分布。
  • 前沿雷达

前沿雷达|VLaRL:冻结 VLA,只在仿真里训练残差 RL,用 VLM 潜变量跨过视觉 sim-to-real 差距

预印本 VLaRL 冻结 VLA,在仿真中用 TD3 训练残差策略,以 VLM 潜变量为接口并用最优传输映射器对齐仿真与真实分布,不做真机 RL。作者报告 8 个任务–骨干组合的真机成功率全部提升。
  • 2026年9月29日
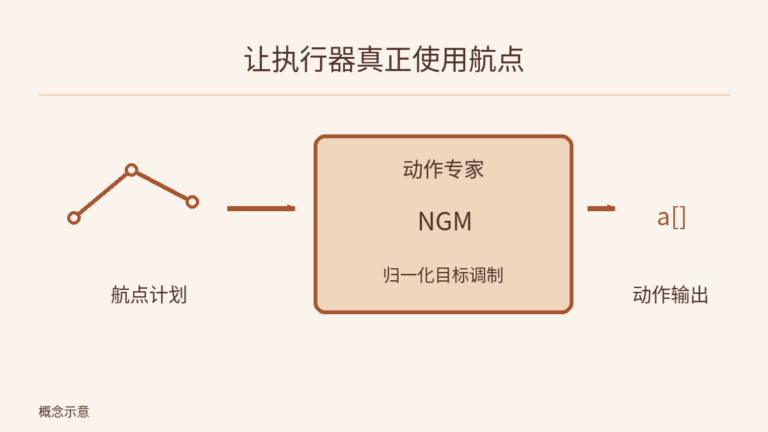
示意航点路径进入动作专家,归一化目标调制 NGM 位于专家内部,右侧输出动作;不把 NGM 画成独立模型层,也不表示新延迟测量。
  • 前沿雷达

前沿雷达|Fast Plans, Faithful Actions:分层 VLA 的规划太慢、执行器不看计划,怎么测又怎么修

预印本在 π0.5 派生的航点分层上发现:计划需 57 次串行前向,擦除终点也不影响成功率。作者报告按航点解码把真机计划延迟从 1094 ms 降到 125 ms,NGM 让执行器真正用上计划。
  • 2026年9月29日
两种策略在 SAVI 检验两侧并列,表示通过 SAVI 比较策略;不展示试验次数、停止时刻或收益曲线。
  • 前沿雷达

前沿雷达|Beyond Binary Success:真机评测次数有限时,用序贯检验更早分出策略优劣

TRI 收录的预印本用 safe anytime-valid inference 做序贯策略对比,支持任务进度、回报等非二元指标;作者报告评测负担比批量方法最多减少 70%。

  • 2026年9月28日
上一页
1 2 3 4 5 6
下一页
© 2026 物理AI实验室
  • 隐私政策

物理AI实验室 · AI 助手

AI
你好!我是物理AI实验室的 AI 助手,想了解机器人、具身智能或课程内容,尽管问。

登录后即可与助手对话。

登录
由 Amazon Bedrock 提供支持