
2026 年 9 月具身智能前沿精选:八条主线的 14 条要点
基于 Physical AI 前沿雷达 9 月归档,按八条主线挑出 14 条有实质内容的条目,逐条核对原文数字:VLA 评测开始测恢复能力,推理延迟成为论文正式报告的指标。
基于 Physical AI 前沿雷达 9 月归档,按八条主线挑出 14 条有实质内容的条目,逐条核对原文数字:VLA 评测开始测恢复能力,推理延迟成为论文正式报告的指标。
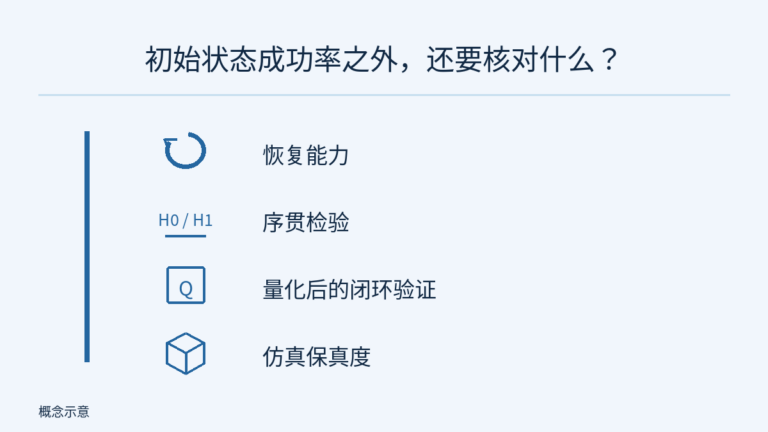
9 月雷达“仿真与评测”主线的 7 项一手材料:恢复能力基准、序贯检验、量化后的闭环验证和策略导向的仿真保真度。初始状态 98.83% 的策略,恢复成功率只有 48%。
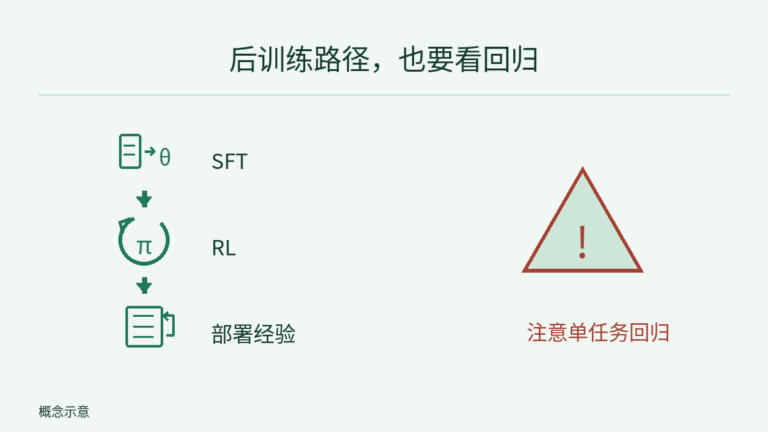
从单节点半天的 SFT,到仿真和真机上的 RL 后训练,再到从部署经验中学习:9 月雷达 7 项材料勾勒出 VLA 后训练的流程,也暴露出在线 RL 会悄悄毁掉单个任务的风险。
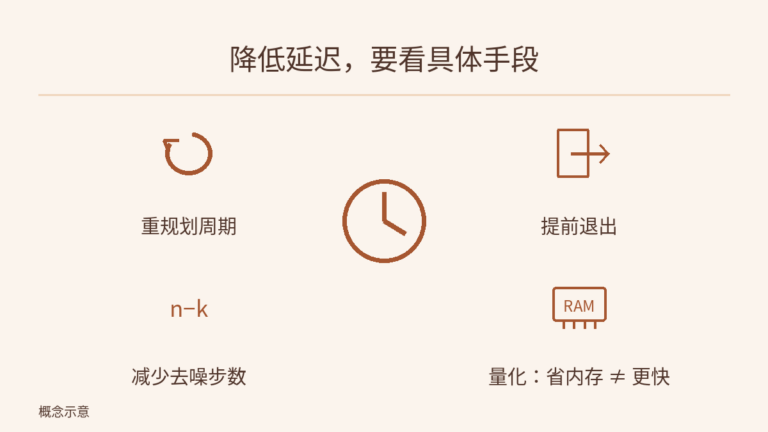
雷达 9 月归档中 9 项材料的毫秒数:Rolling-WAM 把重规划周期从 978 ms 降到 215 ms,早退与少步去噪砍掉约八成延迟,而实测中量化只省内存、反而更慢。
2026-10-13 更新|15 集已完成中英日三语上线,提供视频、图文讲义与出处。深入讲解及练习需登录。
为什么是现在,数据、模型、算力三条曲线。本页整合中文视频、图文讲解、自测与出处,2026-10-04 更新。
什么是物理 AI,从会聊天到会动手。本页整合中文视频、图文讲解、自测与出处,2026-10-03 更新。
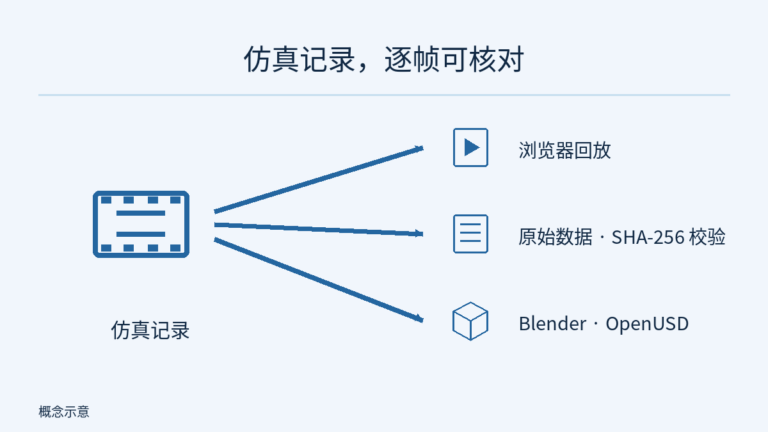
Robot Reel 把策略仿真和物理仿真的运行记录整理成浏览器回放、带哈希校验的原始数据与可编辑的 Blender/OpenUSD 场景;核心是一组 30 次 SmolVLA 闭环运行的配对压力实验。
每天从 arXiv、厂商博客和行业媒体中挑出最多 8 条具身智能前沿,按八条主线归类,标注 O/R/M 证据等级,数字按原文引用;规则与权重全部公开,只用 Python 标准库即可离线复现。
EvalArc 逐项比较两次智能体评测,按明确的验收规则判定,找出被更高平均分掩盖的回归;支持 Inspect AI、promptfoo 与 JUnit 结果,并可审计评分器能否抓到已知缺陷。
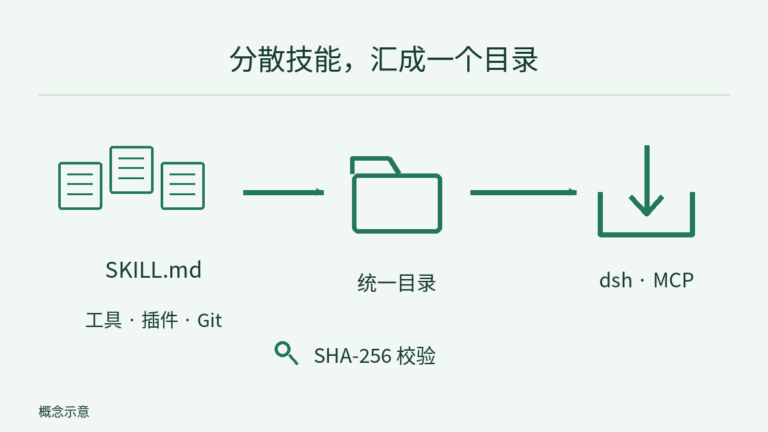
把 Claude Code、Codex、Cursor 等工具目录、插件市场与 Git 源中的 Agent Skills 汇成一个目录,经 DeepSeek Harness 或本地 MCP 服务器按需加载,并支持文件检查与按哈希加载。
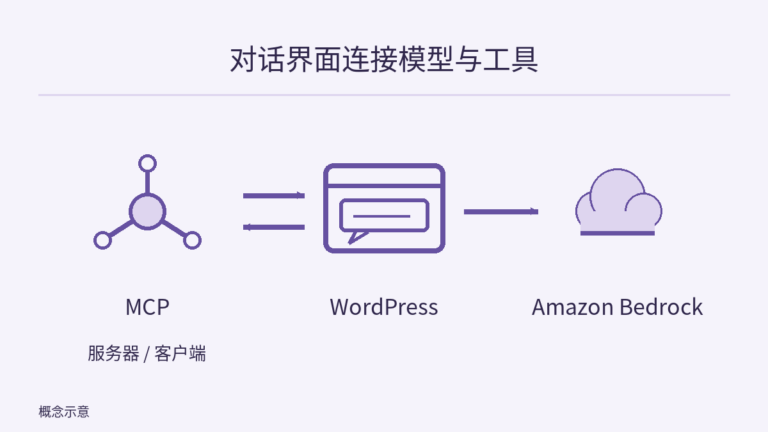
一款用自己的 AWS 账号直连 Amazon Bedrock 的开源 WordPress 插件:流式对话、受控的工具调用 agent、站点 MCP 服务器与客户端,以及不依赖模型评分的回答回归检查;默认配置偏保守。
登录后即可与助手对话。
登录