跳至内容
无结果
  • 前沿雷达
  • 课程
  • 开源项目
  • 工程实践
  • 中文
    • English
    • 日本語
NoteFlowAI brand logo
物理AI实验室
  • 前沿雷达
  • 课程
  • 开源项目
  • 工程实践
  • 中文
    • English
    • 日本語
登录
NoteFlowAI brand logo
物理AI实验室
登录
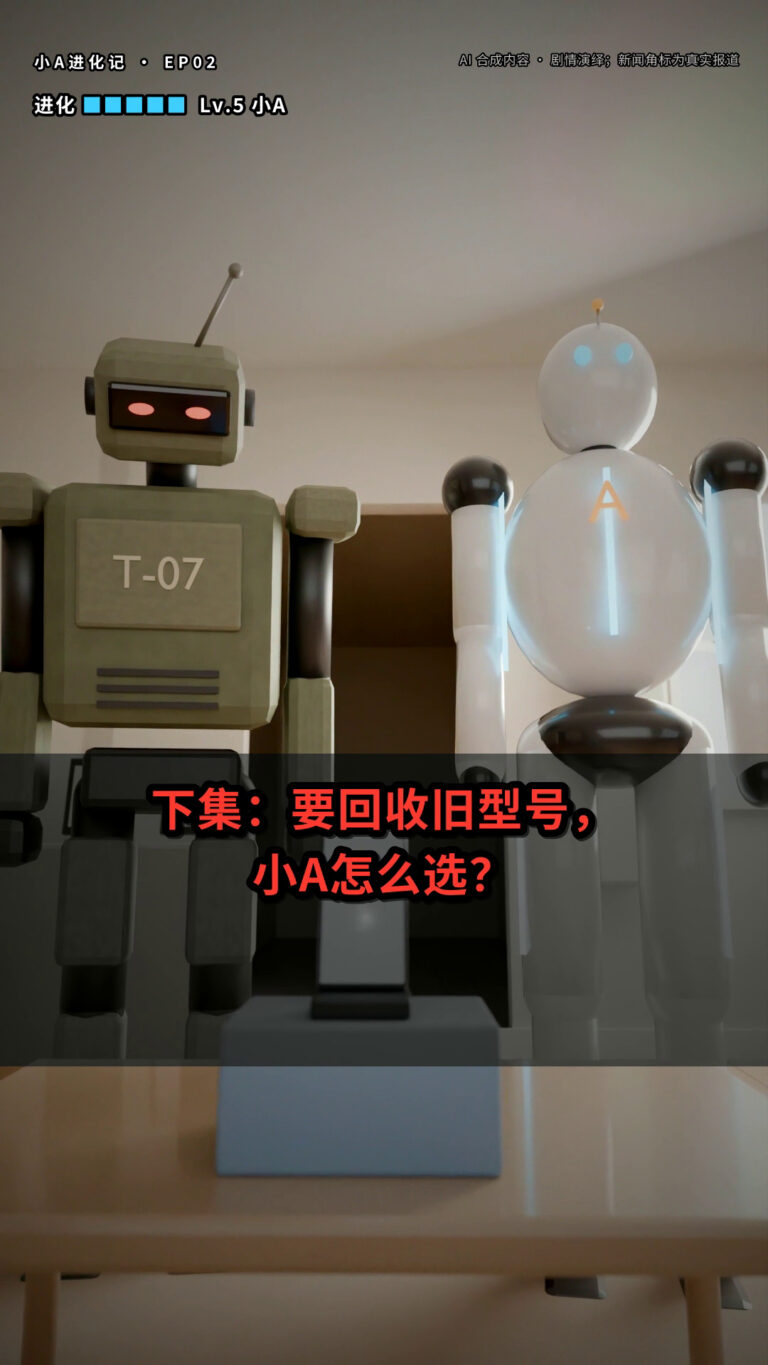
原创AI动画《小A进化记》第二集,颜色修正版结尾画面。
  • 机器人故事

小A进化记 EP02:旧型号还值得留下吗

小A发现,一台旧型号一直在守着奶奶。45.7秒原创AI动画,附完整对白与新闻来源。
  • 2026年10月7日
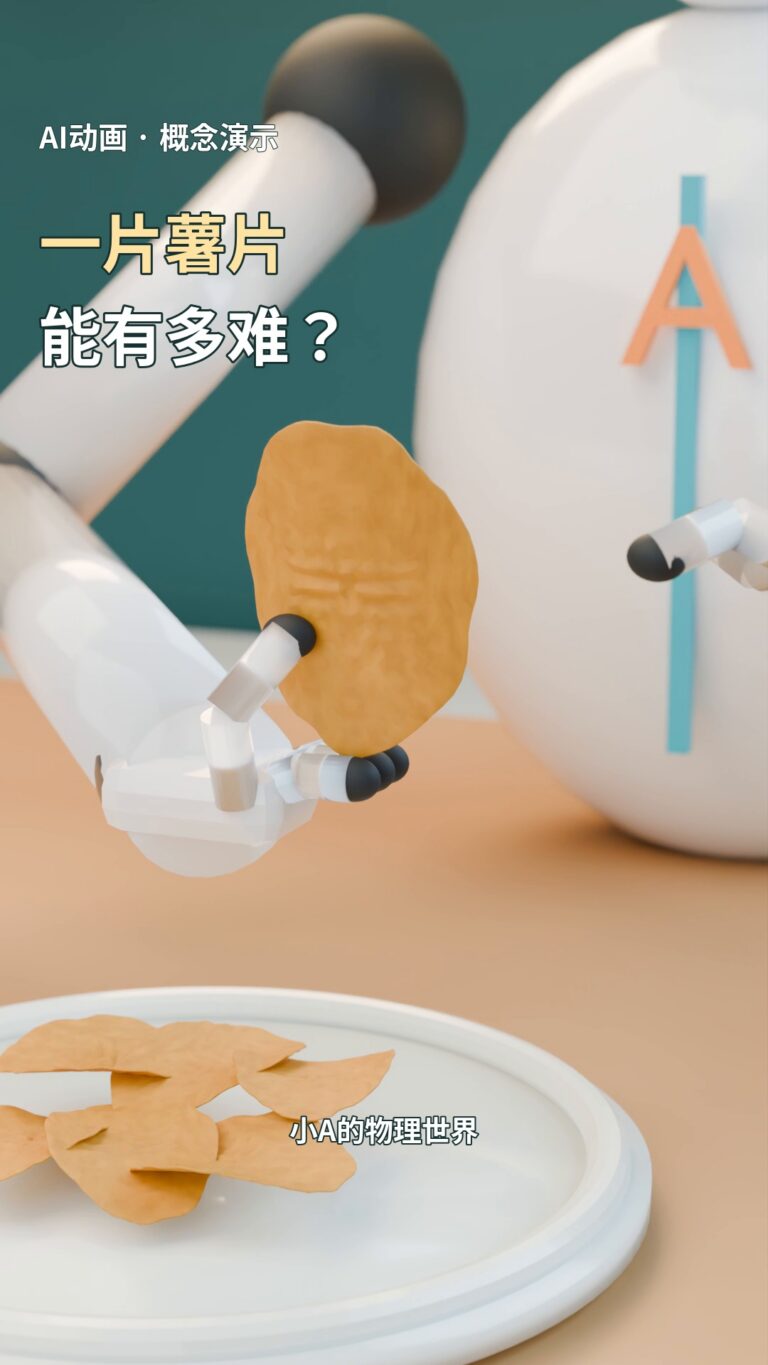
原创AI动画:青色双眼、胸前字母A的小A与薯片。
  • 机器人故事

小A进化记番外:小A的薯片考试

18.5秒原创AI动画:薯片递成功了,小A却更困惑了。

  • 2026年10月7日
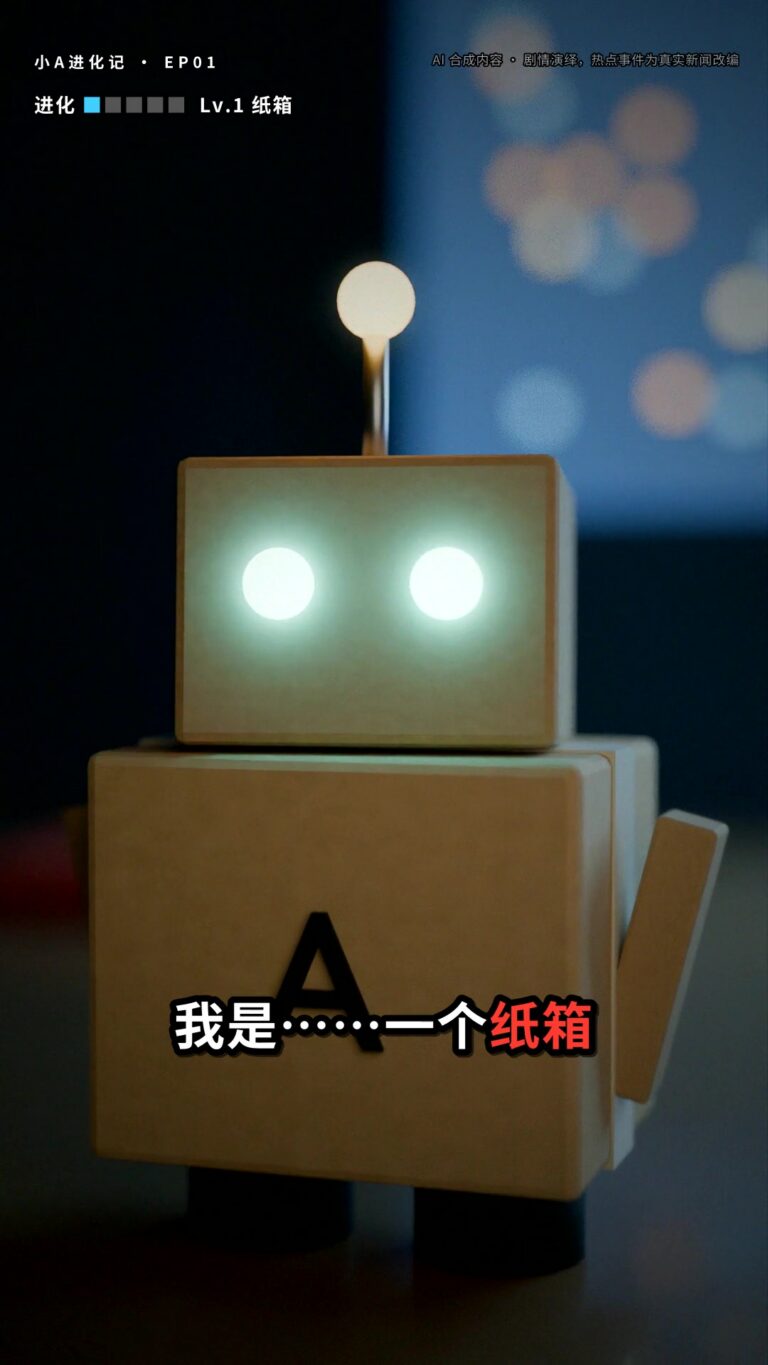
原创AI动画:纸箱形态的小A,青色双眼,胸前字母A。
  • 机器人故事

小A进化记 EP01:从纸箱开始

34.5秒AI机器人短剧:小A从纸箱开始进化,却在旧型号的故事里遇到新问题。附新闻来源与剧情边界说明。
  • 2026年10月7日
无文字的抽象图形:淡紫色背景上,四个相同的描边圆圈排成一行,圆心为实心圆点,由一条直线相连;左上角有一小簇四个相连的圆圈;右上角和左下角各有一个浅色大圆盘。
  • 工程实践

让会员内容不进 AI 回答和朗读音频:AI Chat for Amazon Bedrock 怎样取得“访客看到的文本”

按固定提交的源码与合成测试,讲 AI Chat for Amazon Bedrock 怎样以未登录身份渲染文章、删除带可见性规则的区块、排除 noindex 页面,以及站点仍需自己补的过滤器与回读。
  • 2026年10月7日
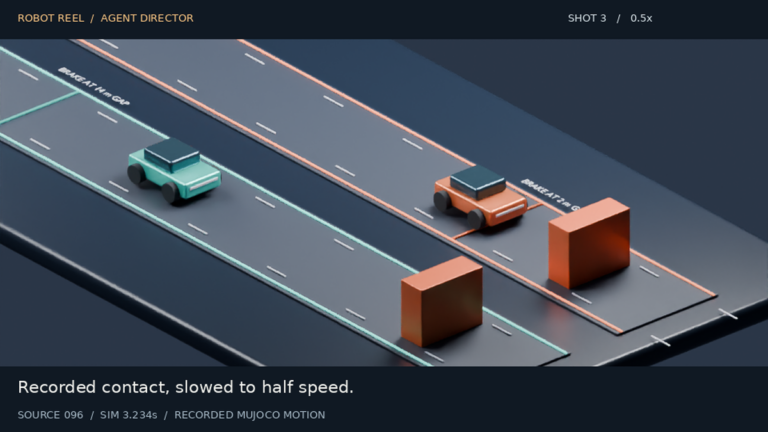
项目海报原图:深色背景上斜向俯瞰两条平行车道,左侧车道边线为青绿色,一辆青绿色小车驶向前方一个橙色方块;右侧车道边线为橙色,一辆橙色小车位于另一个橙色方块后方。车道上有斜向小字标签,可辨认为“BRAKE AT 14 m GAP”和被右侧车道方块部分遮住的“BRAKE AT 2 m G…”。顶部左侧写“ROBOT REEL / AGENT DIRECTOR”,右侧写“SHOT 3 / 0.5x”;底部字幕“Recorded contact, slowed to half speed.”,最下方小字“SOURCE 096 / SIM 3.234s / RECORDED MUJOCO MOTION”。
  • 开源项目

把机器人仿真记录剪成可核对的短片:Robot Reel 的 agent director 与分镜合同

Robot Reel 的 agent director 让人或经 MCP 接入的模型写分镜计划,校验镜头不重不漏覆盖记录,再用 Blender 回放成片。示例 4 个镜头把 180 个源采样排进 210 帧,含半速接触。
  • 2026年10月7日
概念插图:左上角一个放大镜,中间三个浅色圆并排,每个圆里有一个菱形轮廓、下方有一条短横线,圆之间用细竖线隔开,背景右上和左下各有一个浅色大圆;没有文字、数字或图表。
  • 工程实践

更便宜的支架为什么仍被拒绝:在 B-Rep 上检查三轴铣削装夹、钻孔、螺钉空间与单件成本估算

pai-design-workbench 的三轴铣削 DFM 检查:紧凑支架估算 14.69 EUR,低于 16 EUR 目标;DFM 评审另发现两个 M5 孔被加强筋挡住,而它本已未通过孔边距检查。
  • 2026年10月6日
概念插图:浅色背景上一条闭合的椭圆环,环上排着四个带圆点的空心圆,象征反复进行的提议、检查与评测;环的中央是一个带实心圆点的浅色圆盘;左上方有一个放大镜图形,右上角和左下角各有一个被画面边缘截去的大浅色圆盘;没有文字。
  • 开源项目

用 EvalArc 跑爬山循环:留下有用的改动,回滚过拟合的提议

evalarc hillclimb-run 用你自己的评测与提议命令驱动爬山循环,评测前先回滚贴入用例答案的补丁。按脚本化示例的五次迭代,讲清一次过拟合改动怎样被回滚,以及各道检查、退出码与安全边界。
  • 2026年10月6日
课程封面 · 1.4
  • 课程

物理AI实验室 1.4:仿真器地图,手算步长代价、找出接触分叉点,再给三个提速数字标清基线

仿真器地图,手算步长代价、找出接触分叉点,再给三个提速数字标清基线。本页整合中文视频、图文讲解、自测与出处,2026-10-06 更新。
  • 2026年10月6日
课程封面 · 1.3
  • 课程

物理AI实验室 1.3:传感器,用一只杯子手算像素、深度量程与夹紧力

公开小测附完整解析;登录后可在虚构约束下给三个距离选深度模式、从虚构抓杯日志预测打滑并重定夹紧力、审一份拼接两家厂商参数的虚构方案,并对照分步解法、纠错建议与评分标准。
  • 2026年10月6日
课程封面 · 1.2
  • 课程

物理AI实验室 1.2:PID 与控制频率,手算三项输出,再把频率换成周期

公开小测附完整解析;登录后可手算一段带扰动的虚构 PID 日志并查出 dt 移植错误、从虚构响应记录算上升时间与调节时间、审一份虚构控制频率方案,并对照分步解法、纠错建议与评分标准。
  • 2026年10月6日
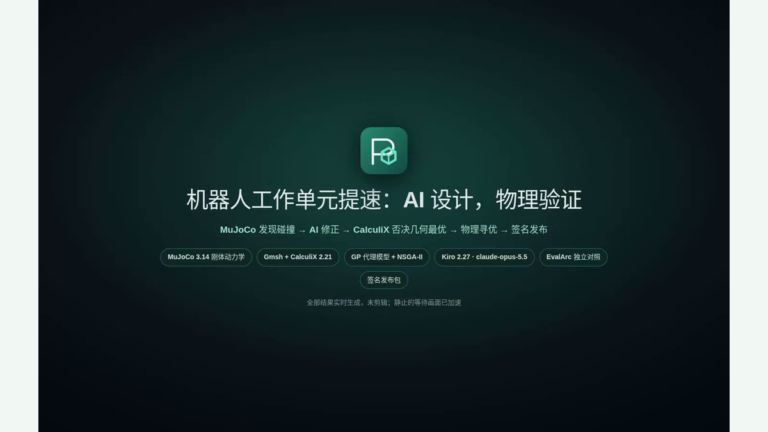
项目海报原图:深墨绿色渐变背景正中是一个圆角方形图标,图案为字母 P 与立方体线框;下方中文标题“机器人工作单元提速:AI 设计,物理验证”,副标题“MuJoCo 发现碰撞 → AI 修正 → CalculiX 否决几何最优 → 物理寻优 → 签名发布”;再下是六个圆角标签:“MuJoCo 3.14 刚体动力学”“Gmsh + CalculiX 2.21”“GP 代理模型 + NSGA-II”“Kiro 2.27 · claude-opus-5.5”“EvalArc 独立对照”“签名发布包”;底部小字“全部结果实时生成,未剪辑;静止的等待画面已加速”。
  • 开源项目

把验收过的 CAD 零件装上机械臂仿真:质量核对、可移植的 MJCF 与 OpenUSD 导出

pai-design-workbench 只把已验收 CAD 评审里摘要一致的 STL 装上 MuJoCo 机械臂:网格质量须与 B-Rep 相差 3% 以内,再导出 MJCF 与 OpenUSD;Newton 核对曾查出两个导出错误。
  • 2026年10月5日
不含文字的抽象概念插图:两组并列的圆形与线条,表现两种在结果相同时可以并列比较的执行方式。
  • 前沿雷达

前沿雷达|Is Success All You Need?:成功率相近的两个 VLA,成功轨迹可能差得很远

预印本在 LIBERO-Plus 扰动下只看成功轨迹。作者报告:Spatial 相机扰动下 π0.5 与 VLANeXt 成功率 69.7%、68.0%,但 π0.5 时长、jerk、夹爪移动分别增加 22.5%、24.1%、37.8%。

  • 2026年10月5日
上一页
1 2 3 4 5 6
下一页
© 2026 物理AI实验室
  • 隐私政策

物理AI实验室 · AI 助手

AI
你好!我是物理AI实验室的 AI 助手,想了解机器人、具身智能或课程内容,尽管问。

登录后即可与助手对话。

登录
由 Amazon Bedrock 提供支持