
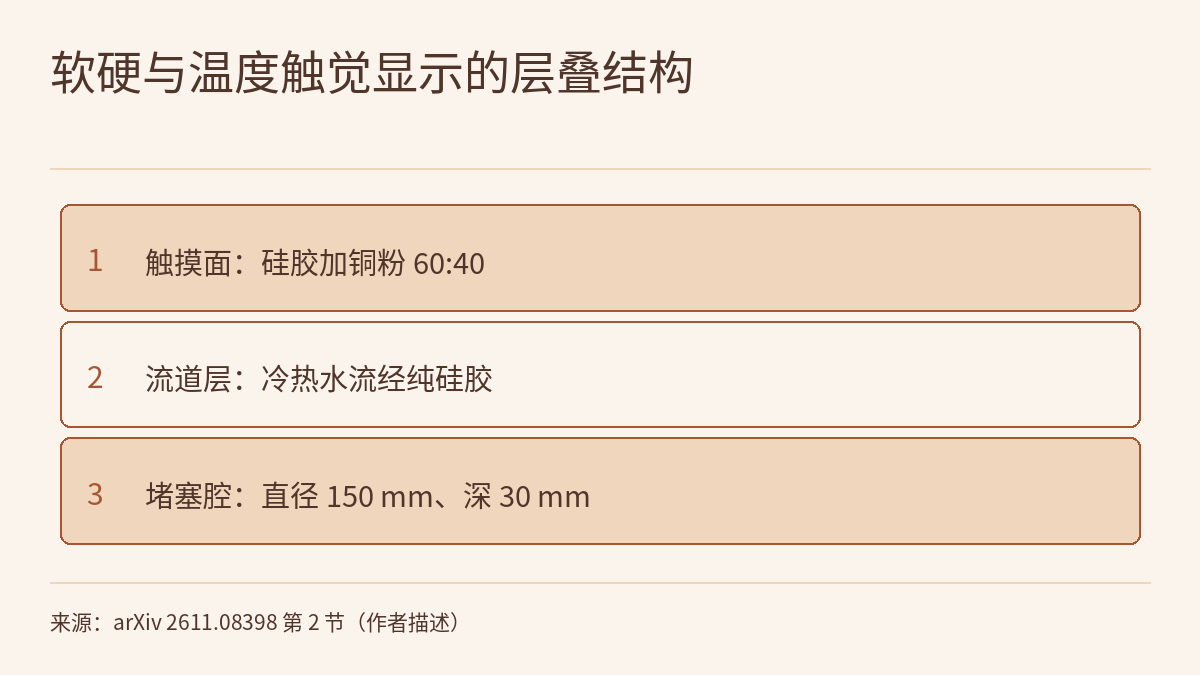
预印本 arXiv 2611.08398(2026-11-05,作者来自 Imperial College London 与 MIT)做了一块设计为同时改变软硬和温度的触觉显示:下层是用电机扭转布袋、让颗粒“堵塞”变硬的软硬调节腔,上层是一张通冷热水的铜粉硅胶皮肤。论文的出发点是,现有触觉显示大多一次只能控制一种皮肤感觉,而软硬与温度两种机制通常互不兼容。作者报告,初始接触刚度可从 0.63 N/mm 调到 2.38 N/mm,表面温度可达 9.3–50.2 °C,闭环控温保持在设定值 ±0.2 °C 内;但从发出指令到看到冷热变化有约 30 秒延迟,论文也没有做任何人体感知实验。以下数字均为作者报告 [R],本站没有复现。
为什么要把软硬和温度放进同一个表面
论文指出,触摸一个物体时皮肤同时接收多种线索,软硬只是其中之一。温度变化既能警示烫伤或冻伤,也参与更细的感受:判断湿不湿、凭皮肤温度变化的快慢区分材料,甚至影响触感是否“舒服”。作者设想的用途包括 VR 中模拟不同材料的刚度与热特性、医学训练中模拟血管疾病等病变的热表现,以及感知研究和情感触觉。
软硬调节方面,论文选用颗粒堵塞(particle jamming):松散的颗粒本来可随意变形,压缩其体积后颗粒互相顶住,整体表现得像固体。作者认为,不依赖密封容器或气动系统的全机械式堵塞出现后,堵塞才可能成为产生其他皮肤感觉的基础。论文列出的三点贡献是:说明无泵堵塞可以把原本不兼容的技术结合起来;一种既保证导热、又不损害堵塞柔顺性的机械设计;以及对器件性能的实验表征。
结构:两层叠在一起,各管一种感觉
软硬层。沿用作者此前工作中的“收缩式”堵塞:颗粒装在布袋里,从一端扭转布袋,向颗粒施加各方向的径向力使其堵塞。这一版改成圆形,以改善先前设计中心比角落更硬的不均匀问题,尺寸也更大,直径 150 mm、深 30 mm,外框用 PLA 3D 打印。颗粒体积更大,因此换用标称扭矩 1.26 Nm 的 Maxon EC90 无刷直流电机,由 Maxon EPOS4 70/15 控制器做闭环扭矩控制。
温度层。一张薄硅胶皮肤贴在堵塞腔顶面。水的流道用 Smooth-On Dragon Skin 10 FAST 浇铸,上面接一层触摸面,材料是 Dragon Skin 10 FAST 与铜粉按质量 60:40 混合的复合材料。铜粉层在相邻流道之间、在水与手指之间导热;下面的纯硅胶则把颗粒这块大热质量隔开。
控温回路。水温由一个 100 W 的 Peltier 模块加 40 mm × 40 mm 铜水冷块调节,背面装 CPU 散热器和风扇在制冷时排热。Arduino Giga R1 WiFi 读取贴在皮肤底面的 10 kΩ 热敏电阻,运行混合控制:显示温度与设定值相差超过 ±5 °C 时用 bang-bang,进入这个范围后切换为 PID。作者的理由是热响应较慢,这样可以减少积分误差。
软硬:怎么测,测出了什么
作者测的是初始接触刚度,而不是整体刚度。理由有两条:测整体刚度需要较大的接触力,而大接触力本身会让堵塞系统改变状态;初始接触刚度只用很小的力,能反映硅胶皮肤对软硬变化的影响。测量用一台量程 5 N、采样率 20 Hz 的数字测力计,装 8 mm 平头压头,由直线滑台压入表面直到 4 N;刚度取 0.5–1 N 区间力-位移曲线的平均斜率,模拟手指刚接触的阶段。
- 未堵塞(最软)状态:平均刚度 0.63 N/mm,迟滞 84%。
- 扭矩升到 0.5 Nm 之前,刚度近似线性上升,到 0.5 Nm 时为 2.27 N/mm,迟滞 10.4%。
- 继续加扭矩,刚度基本不再变,最大扭矩 1 Nm 时为 2.38 N/mm;迟滞则大致按指数下降,到 2.1%。
摘要写的是“刚度提高 300%”。按正文的 0.63 和 2.38 N/mm,本站算得约 3.8 倍,即提高约 278%;论文没有说明 300% 是怎么算的。正文给出的平均刚度灵敏度为 0.00164 mm⁻²(论文脚注:即 N/mm 每 N·mm);若按 0 与 0.5 Nm 两个端点直接算,(2.27 − 0.63) / 500 N·mm 约为 0.00328 mm⁻²,是正文数值的两倍,论文没有给出这个平均值的算法。另外,方法一节写扭矩从 0 到 2 Nm、每档 0.2 Nm,结果一节却说最大扭矩为 1 Nm,讨论一节也只谈 0–1 Nm,三处不一致。
作者对迟滞的解释是:低扭矩时底下的颗粒还软,硅胶皮肤被压下去时会储存弹性势能,所以迟滞高;作者认为这会明显影响触感。
温度:范围够宽,但慢
温度测量在 20.7 °C 室温下进行。Peltier 全功率加热(开环)时,表面在 20 分钟内达到 50.2 °C,热时间常数 τ = 290 s;反转极性全力制冷,最低到 9.3 °C,τ = 325.5 s。由此可见,加热比室温高出 29.5 °C,制冷只比室温低 11.4 °C(本站计算)。这组测试做了两次,两次温度相差在 2 °C 以内。
均匀性用 120 × 160 分辨率的热像仪查看:加热时表面基本均匀,相邻流道之间温差小于 0.3 °C,进水口附近略高(小于 2 °C)。冷态下作者看到两半表面略有温差,但以总温度变化有限为由,没有评估冷态均匀性。表面超过 50 °C 时,颗粒布袋外侧为 26 °C,作者据此认为热量向颗粒层的损失很小。
论文只报告了一次闭环测试:先把表面加热到约 33 °C,再给 15 °C 的设定值。表面用 12 分钟到达设定值,平均每分钟降 1.5 °C;之后 15 分钟内保持在设定值 ±0.2 °C 以内。这次测试中,监测系统在约 230 秒处断电、620 秒处恢复,作者称相关指标未受影响。所有测试中,从发出指令到出现预期的冷热响应都有约 30 秒延迟。作者的解释是 Peltier 模块和水路的热惯性;他们提出,需要更快冷热切换的应用,可以分别准备冷水和热水、按目标温度切换供水,还计划缩小显示面积来提高响应速度。
和本站内容的关系
物理AI实验室 1.3 讲了机器人的几类传感器,其中力与触觉用来感知接触;这篇论文处理反方向的问题:怎样把软硬和冷热“演”给人的手指。两者读数字的方法相同:0.63 和 2.38 N/mm 只对 8 mm 压头、0.5–1 N 区间、这块 150 mm 显示成立,不能当成一般意义上的“材料硬度”,也不能直接对应人感受到的软硬。
物理AI实验室 1.2 讲过 PID 的积分项会把过去的误差攒起来。这篇论文的混合控制可以对照来读:远离设定值时先用 bang-bang,进入 ±5 °C 后才交给 PID,作者称这样能减少热响应慢带来的积分误差。本站的理解是,误差大且持续很久时积分项会攒得过多,先用 bang-bang 可以避开这段积累;论文没有展开这一点。1.2 讲的是回路每秒转几遍;这里的约 30 秒是另一种时间量,即指令到响应的滞后,它同样限制这块显示能多快呈现冷热变化。
局限 / 注意
- 这是 arXiv 预印本,全部数字为作者报告 [R],本站没有复现。论文没有给出代码、设计文件或数据的公开地址。
- 评估全部是仪器测量,没有人体受试者。表面能达到 9.3–50.2 °C、刚度能变化约 3.8 倍,不等于人能分辨这些差别,也不等于 50 °C 级别的表面适合长时间接触;论文没有讨论这块显示的接触安全。
- 摘要中的“300%”“10–50 °C”是正文结果的取整或概括;正文给出的是 0.63→2.38 N/mm 和 9.3–50.2 °C。刚度灵敏度和扭矩范围的不一致见上文。
- 温度测试重复两次,论文只报告了一次闭环测试,作者自称是初步评估,需要更深入的测试;没有测试受扰动后的恢复。讨论一节提到“2 分钟响应时间”内可达的温度,但正文没有给出对应数据。
- 软硬和温度是分别测的。本站读到的正文没有给出两者同时调节时的数据,也没有测堵塞状态是否影响导热,或温度是否影响刚度。
- 作者认为当前系统适合不需要快速冷热变化的感知研究和医学模拟;需要快速切换的交互场景,目前的 30 秒延迟和每分钟约 1.5 °C 的变化速度是主要限制。


