
コンテンツへスキップ
結果なし
  • フロンティア・レーダー
  • 講座
  • オープンソース・プロジェクト
  • エンジニアリング実践
  • 日本語
    • 中文
    • English
NoteFlowAI brand logo
フィジカルAIラボ
  • フロンティア・レーダー
  • 講座
  • オープンソース・プロジェクト
  • エンジニアリング実践
  • 日本語
    • 中文
    • English
ログイン
NoteFlowAI brand logo
フィジカルAIラボ
ログイン
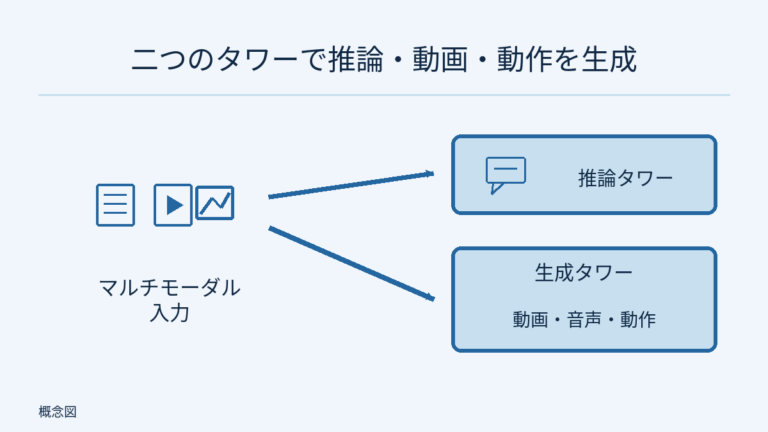
左の複数モダリティの入力を右の推論タワーと生成タワーに分岐。生成タワーには動画・音声・動作の出力を明記する。双塔関係の簡略図であり AWS 導入性能の検証ではない。
  • フロンティア・レーダー

フロンティア・レーダー|NVIDIA Cosmos 3 on AWS:1 回のフォワードパスで推論・動画・行動を出力、インスタンス選定に付いた検証条件

AWS の Cosmos 3:Nano/Super の完全なチェックポイントは BF16 でテスト。H100 8 GPU SFT は NVIDIA テスト済み。ベンチマーク値なし。
  • 2026年10月1日
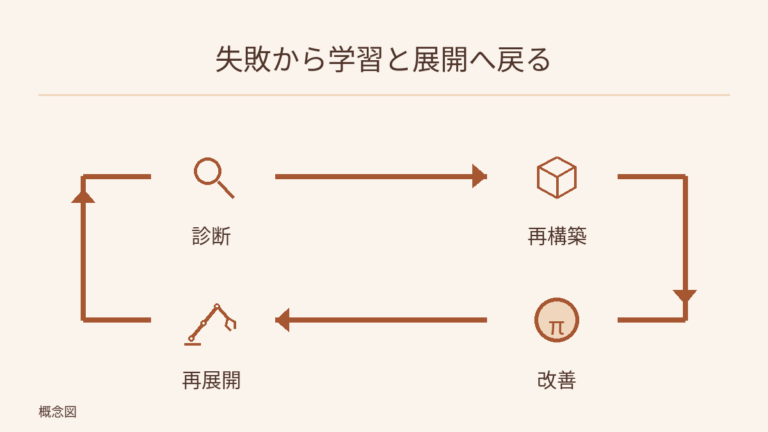
実機の失敗を診断し、シミュレーションで再構築、方策を改善して再展開し、診断へ戻る四段階のフィードバックループ。
  • フロンティア・レーダー

フロンティア・レーダー|F4R:実機の失敗をシミュレーションの学習環境に再構築し、診断・再構築・改善・再展開のループを回す

F4R は VLM エージェントで実機の失敗を診断し、シミュレーションで再構築して学習。著者報告で OOD 成功率 90.0%、Targeted BC 比 +18.75 pt。
  • 2026年10月1日
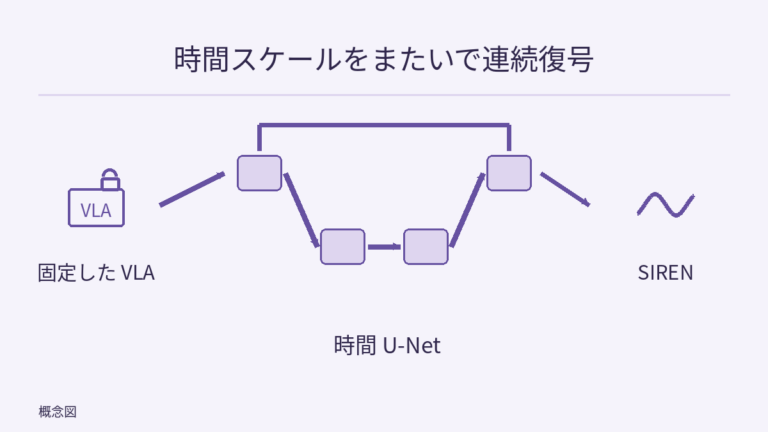
固定 VLA からスキップ接続のある簡略化した時間 U-Net を経て SIREN の連続復号器へ。座標軸のない正弦アイコンは活性化関数であり実測動作ではない。箱の数は実際の層数を示さない。
  • フロンティア・レーダー

フロンティア・レーダー|ActionUNet:VLA の動作特徴に時間 U-Net と連続デコーダーを加え、多重スケールと滑らかさを両立する

凍結した VLA に時間 U-Net と SIREN デコーダーを追加。著者報告で π0.5 は 9.8・6.1・11.4 ポイント向上、呼び出しは 6.46% 遅延。
  • 2026年10月1日
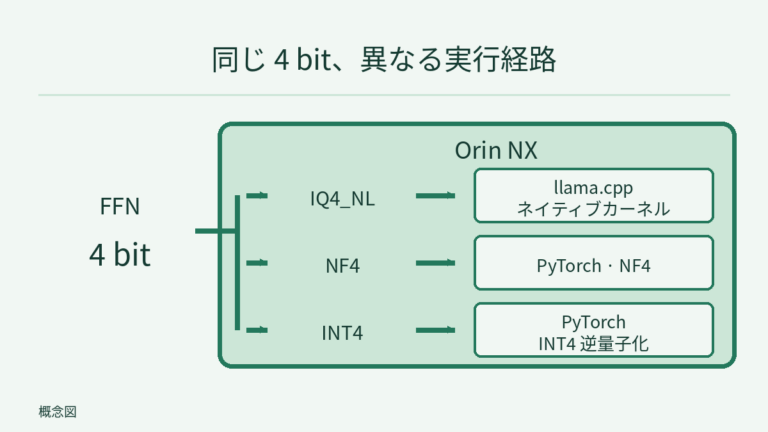
共通の FFN 4 bit 設定から同じ Orin NX 上の IQ4_NL・NF4・INT4 の経路へ分岐。IQ4_NL は llama.cpp のネイティブカーネル、NF4 と INT4 は PyTorch を使い、INT4 の逆量子化を明記。経路長や箱の大きさはエネルギーを示さない。
  • フロンティア・レーダー

フロンティア・レーダー|EdgeVLN:同じ 4 bit でも、1 ステップのエネルギーは実行経路によって 36.8 倍の差

プレプリント:Orin NX の 4 bit 形式は実行経路でエネルギーが 36.8 倍違う。IQ4_NL は最小のエネルギーと常駐メモリ、NF4・INT4 も再生完走。
  • 2026年10月1日
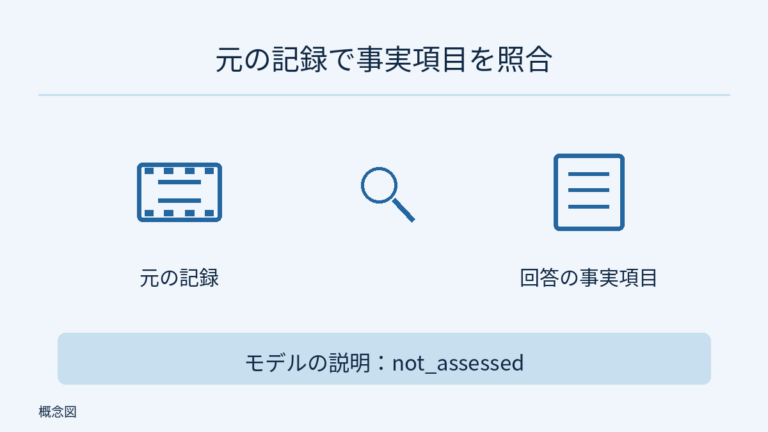
左の元記録と右の回答の事実項目を中央の中立の拡大鏡で照合。下の独立した欄でモデルの説明を not_assessed と明記し、自動の事実検査の対象外で未評価であることを示す。
  • エンジニアリング実践

モデルの説明を元のロボット録画と照合する:Robot Reel の review-claims で示せること

SmolVLA トレースで元の回答を照合。説明は not_assessed、事実項が unassessed なら終了コード 1。形式失敗も原文を保持。
  • 2026年10月1日
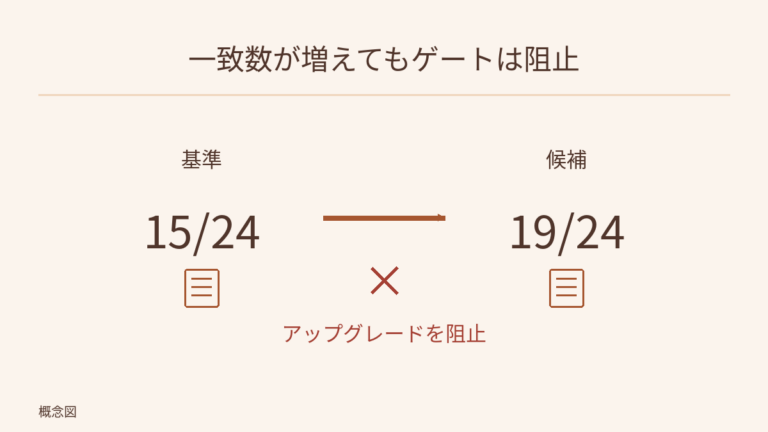
計画全体の一致は基準が 15/24、候補が 19/24。阻止されたゲートは、項目別の検査でアップグレードが拒否されることを示す。
  • エンジニアリング実践

モデルのアップグレードをレビューする:計画全体の一致は 15/24 から 19/24 へ、それでも EvalArc のゲートが不合格とする理由

固定版の evalarc と検証済みの記録でアップグレード判定を再計算。合計は上がったが、ブロックした 10 チェックの原因は 2 ケースの形式・スキーマの問題でした。
  • 2026年10月1日
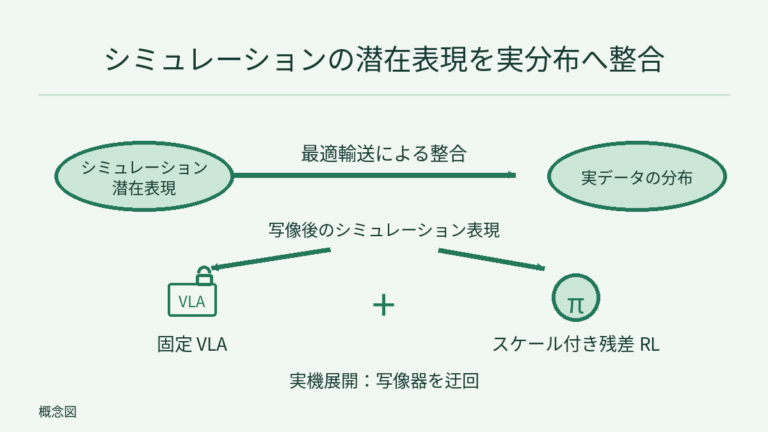
模式的な楕円でシミュレーションの潜在表現と実データの分布を示し、最適輸送で整合する。写像後のシミュレーション表現を固定 VLA とシミュレーションで学習したスケール付き残差 RL に入力し、動作を加算。実機では写像器を迂回する。楕円は実測分布ではない。
  • フロンティア・レーダー

フロンティア・レーダー|VLaRL:VLA を凍結し、残差 RL をシミュレーションだけで学習、VLM の潜在表現で視覚的な sim-to-real ギャップを越える

凍結した VLA に、シミュレーションだけで学習した残差方策を追加。VLM の潜在表現を最適輸送マッパーで実機分布に揃え、著者報告では 8 組すべてで実機成功率が向上。
  • 2026年9月29日
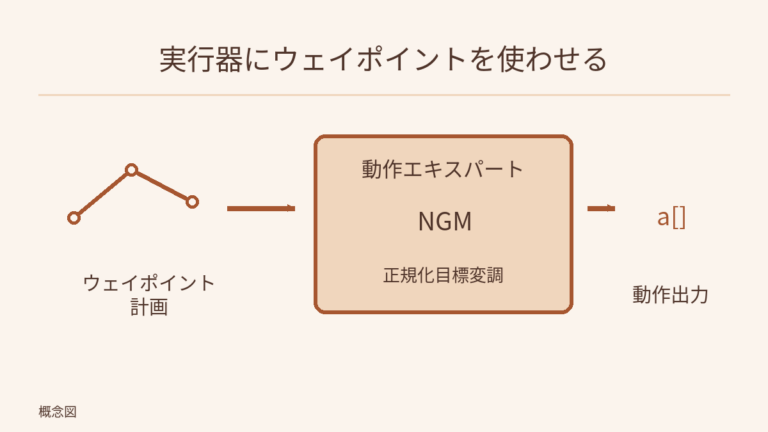
例示のウェイポイント経路を動作エキスパートに入力し、その内部に正規化目標変調 NGM を配置して右に動作を出力する。NGM は独立したモデル層ではなく、新たな遅延測定でもない。
  • フロンティア・レーダー

フロンティア・レーダー|Fast Plans, Faithful Actions:階層型 VLA の計画が遅く、実行器が計画を見ていない問題をどう測りどう直すか

π0.5 派生の階層型 VLA では計画に逐次フォワード 57 回、終点を消しても成功率は不変。著者報告で実機の計画は 1094→125 ms、NGM で計画が効くように。
  • 2026年9月29日
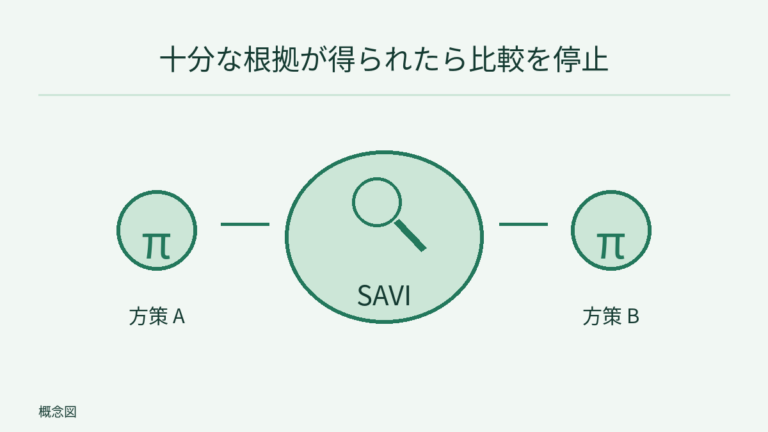
二つの方策を SAVI 検査の両側に配置し、SAVI による方策比較を表す。試行回数、停止時点、報酬曲線は描かない。
  • フロンティア・レーダー

フロンティア・レーダー|Beyond Binary Success:実機試行が限られるなか、逐次検定で方策の優劣を早く見分ける

SAVI による逐次的な方策比較。進捗や報酬など非二値の指標にも対応し、著者報告ではバッチ手法比で評価負担を最大 70% 削減。
  • 2026年9月28日
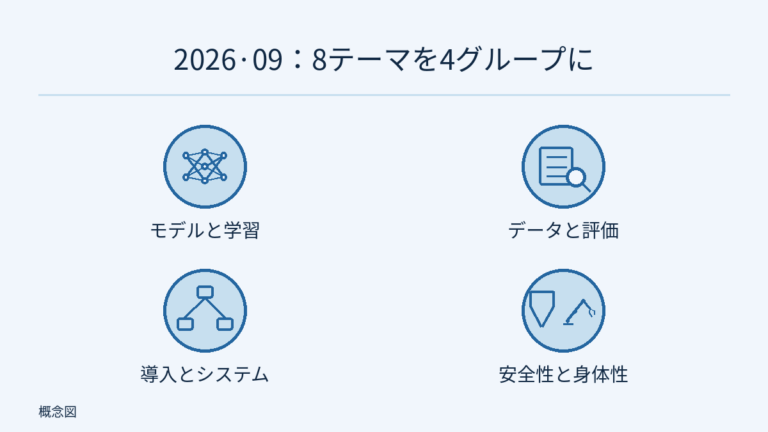
原文の8テーマをモデル・学習、データ・評価、導入・システム、安全性・身体性の四グループにまとめる。学習ネットワーク、データ表の検査、サービス編成、無印の盾とロボットの図はテーマを表し、件数や認証ではない。
  • フロンティア・レーダー

2026 年 9 月の身体性AI 注目研究:8 つのテーマから選んだ 14 件

Physical AI レーダー 9 月のアーカイブから 8 テーマ 14 件を選び数字を確認。VLA 評価は回復能力を測り始め、推論レイテンシは論文の正式な指標になりました。
  • 2026年9月28日
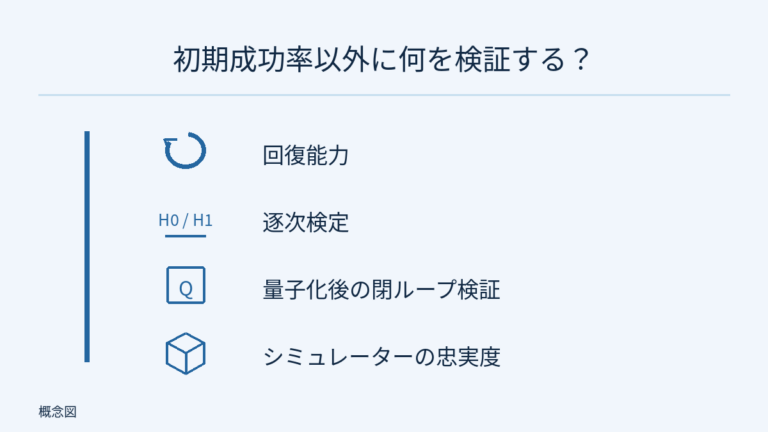
回復能力、逐次検定、量子化後の閉ループ検証、シミュレーターの忠実度を縦に列挙。戻り矢印、H0/H1 の検定記号、量子化記号、シーン図はテーマであり、計器や実測スコア、必須の順序ではない。
  • フロンティア・レーダー

フロンティア・レーダー特集|シミュレーションと評価:VLA の評価に初期状態成功率以外で欠けているもの

9 月のレーダー「シミュレーションと評価」の一次資料 7 件:回復能力、逐次検定、量子化後の閉ループ検証、忠実度。初期状態 98.83% の方策も回復成功率は 48%。
  • 2026年9月28日
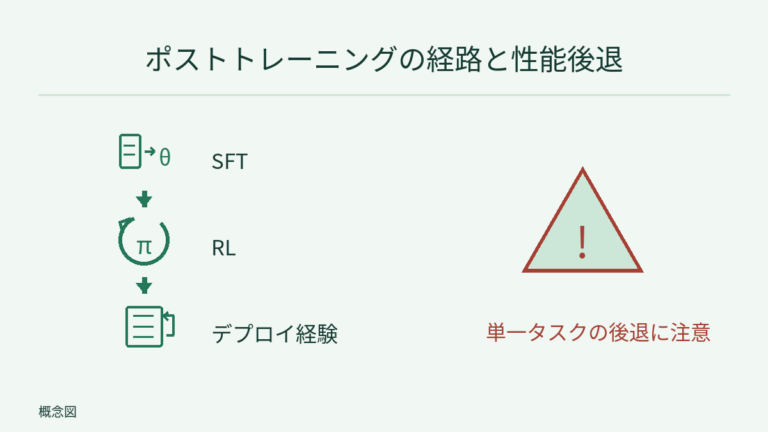
SFT、RL、デプロイ経験を縦につなぎ、示範学習・報酬フィードバック・展開記録の図で示す。単一タスクの性能後退に注意を促し、継続的な向上を保証しない。
  • フロンティア・レーダー

フロンティア・レーダー特集|学習と自己改善:VLA ポストトレーニングの 3 つの段階とオンライン RL の task collapse

1 ノード半日の SFT、シミュレーションと実機での RL、デプロイ経験からの学習。9 月のレーダー 7 件で見る VLA ポストトレーニングと、オンライン RL の落とし穴。

  • 2026年9月28日
前へ
1 2 3 4 5 6
次へ
© 2026 フィジカルAIラボ
  • プライバシーポリシー

フィジカルAIラボ · AIアシスタント

AI
こんにちは!フィジカルAIラボのAIアシスタントです。ロボット、身体性AI、講座の内容について何でも聞いてください。

ログインするとアシスタントとチャットできます。

ログイン
Amazon Bedrock を利用しています