
コンテンツへスキップ
結果なし
  • フロンティア・レーダー
  • 講座
  • オープンソース・プロジェクト
  • エンジニアリング実践
  • 日本語
    • 中文
    • English
NoteFlowAI brand logo
フィジカルAIラボ
  • フロンティア・レーダー
  • 講座
  • オープンソース・プロジェクト
  • エンジニアリング実践
  • 日本語
    • 中文
    • English
ログイン
NoteFlowAI brand logo
フィジカルAIラボ
ログイン
文字のない抽象的な図形:淡い紫の背景に、中心が塗りつぶされた同じ輪郭の円が 4 つ横一列に並び、1 本の直線でつながっています。左上には 4 つの円がつながった小さなまとまりがあり、右上と左下の角にはそれぞれ淡い色の大きな円盤があります。
  • エンジニアリング実践

会員限定の内容を AI の回答と読み上げ音声に入れない:AI Chat for Amazon Bedrock は「訪問者に見えるテキスト」をどう取得するか

固定コミットのコードと合成テストで、未ログインでの描画、表示ルール付きブロックの削除、noindex の除外と、サイトが補うべき点を確認します。
  • 2026年10月7日
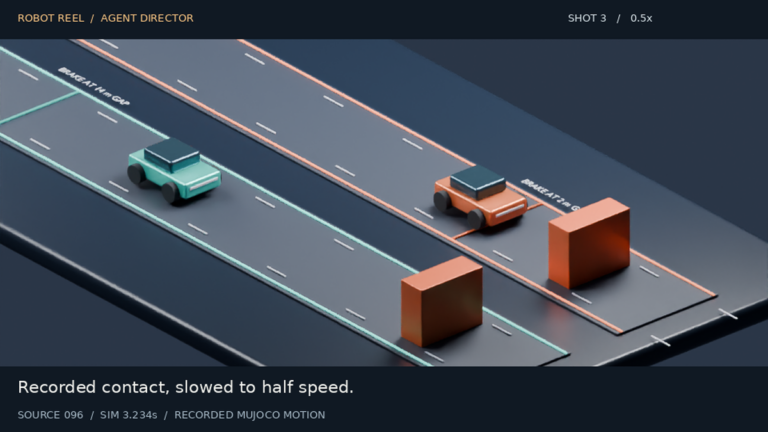
プロジェクトのポスター原図:暗い背景に、平行する 2 本の車線を斜め上から見下ろしています。左の車線は縁の線が青緑色で、青緑色の小型車が前方のオレンジ色のブロックへ向かっています。右の車線は縁の線がオレンジ色で、オレンジ色の小型車が別のオレンジ色のブロックの後方にいます。車線上には斜めの小さなラベルがあり、「BRAKE AT 14 m GAP」と、右の車線のブロックに一部隠れた「BRAKE AT 2 m G…」と読めます。上部の左に「ROBOT REEL / AGENT DIRECTOR」、右に「SHOT 3 / 0.5x」、下部に字幕「Recorded contact, slowed to half speed.」、その下に小さく「SOURCE 096 / SIM 3.234s / RECORDED MUJOCO MOTION」とあります。
  • オープンソース・プロジェクト

ロボットのシミュレーション記録を検証できる動画に編集する:Robot Reel の agent director と絵コンテ契約

Robot Reel の agent director は絵コンテが記録を隙間なく覆うか検査し Blender で再生。4 ショットで 180 サンプルを 210 フレームに。
  • 2026年10月7日
概念イラスト:左上に虫眼鏡、中央に淡い円が 3 つ横に並び、それぞれの中にひし形の輪郭、下に短い横線があり、円の間は細い縦線で区切られています。背景の右上と左下に淡い大きな円があります。文字、数字、グラフはありません。
  • エンジニアリング実践

安くなったブラケットがなぜ不合格なのか:B-Rep 上で 3 軸フライスの段取り、穴、ねじの取付空間、単価の推定を確かめる

pai-design-workbench の DFM:推定 14.69 EUR で 16 EUR 目標内の小型ブラケットも、リブが M5 穴 2 つをふさぎ、穴の縁距離でも不合格。
  • 2026年10月6日
概念イラスト:淡い背景に閉じた楕円の輪があり、その上に点の入った中空の円が 4 つ並び、繰り返される提案・検査・評価を表している。輪の中央には塗りつぶしの点が入った淡い色の円盤がある。左上には虫眼鏡の形があり、右上と左下には画面の端で切れた大きな淡い色の円盤が 1 つずつある。文字はない。
  • オープンソース・プロジェクト

EvalArc で山登りループを回す:有用な変更は残し、過学習した提案はロールバックする

evalarc hillclimb-run は自分の評価・提案コマンドでループを回し、貼り込まれた答えを評価前に戻します。サンプルでは過学習した編集もロールバック。
  • 2026年10月6日
コース表紙 · 1.4
  • 講座

フィジカルAIラボ 1.4:シミュレータの地図――刻み幅のコストを数え、接触で軌道が分かれる点を読み、3 つの高速化の比較対象を確かめる

シミュレータの地図――刻み幅のコストを数え、接触で軌道が分かれる点を読み、3 つの高速化の比較対象を確かめる。日本語動画、解説、確認問題、出典をこのページにまとめました(2026-10-06 更新)。
  • 2026年10月6日
コース表紙 · 1.3
  • 講座

フィジカルAIラボ 1.3:センサー――1 つのコップで画素数、深度の測定範囲、握る力を手計算する

公開小テストは詳しい解説付き。ログインすると、深度モードの選択、つかみ動作ログからのすべりの予測、仕様をつなぎ合わせた計画の審査に、解答例と採点基準付きで取り組めます。
  • 2026年10月6日
コース表紙 · 1.2
  • 講座

フィジカルAIラボ 1.2:PIDと制御周波数――3 つの項を手で計算し、周波数を周期に直す

公開小テストは詳しい解説付き。ログインすると、外乱を含む PID ログの手計算、応答記録からの指標計算、制御周波数の計画書の審査に、解答例と採点基準付きで取り組めます。
  • 2026年10月6日
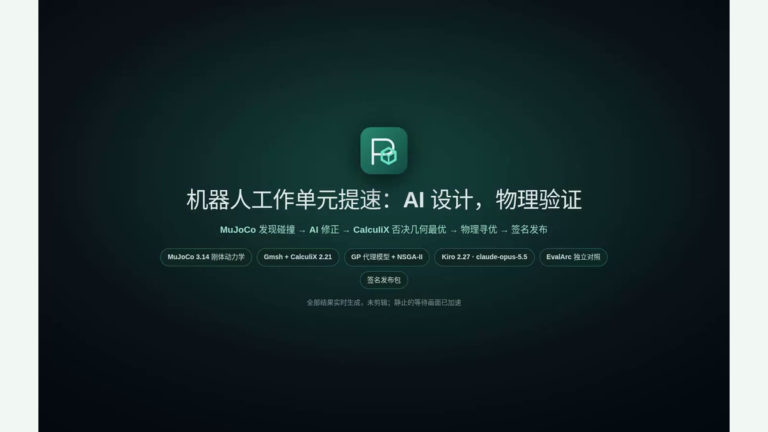
プロジェクトのポスター原画像:濃い緑のグラデーション背景の中央に角の丸い正方形のアイコンがあり、文字 P とワイヤーフレームの立方体が描かれています。その下に中国語のタイトル「机器人工作单元提速:AI 设计,物理验证」(ロボットワークセルの高速化:AI が設計し、物理で検証)と、サブタイトル「MuJoCo 发现碰撞 → AI 修正 → CalculiX 否决几何最优 → 物理寻优 → 签名发布」(MuJoCo が衝突を発見 → AI が修正 → CalculiX が形状だけの最適解を却下 → 物理を考慮した最適化 → 署名付きリリース)。さらに下に角の丸いラベルが 6 つ:「MuJoCo 3.14 刚体动力学」(剛体動力学)、「Gmsh + CalculiX 2.21」、「GP 代理模型 + NSGA-II」(GP 代理モデル)、「Kiro 2.27 · claude-opus-5.5」、「EvalArc 独立对照」(独立した比較)、「签名发布包」(署名付きリリースパッケージ)。下端の小さな文字は「全部结果实时生成,未剪辑;静止的等待画面已加速」(結果はすべてその場で生成、無編集。静止した待ち時間は早送り)。
  • オープンソース・プロジェクト

承認済みの CAD 部品をロボットアームのシミュレーションに載せる:質量の照合と、持ち運べる MJCF・OpenUSD の書き出し

承認済み CAD 部品だけを MuJoCo のアームに搭載。メッシュ質量は B-Rep と 3% 以内、MJCF と OpenUSD に書き出し。
  • 2026年10月5日
文字を含まない抽象的なコンセプトイラスト。並列する 2 組の円と線で、結果が同じでも並べて比べられる 2 通りの実行の仕方を表しています。
  • フロンティア・レーダー

フロンティア・レーダー|Is Success All You Need?:成功率が同程度の 2 つの VLA でも、成功軌道は大きく違いうる

LIBERO-Spatial のカメラ摂動で π0.5 と VLANeXt の成功率は 69.7%・68.0%。著者報告で成功軌道の jerk は 24.1% 増と 3.2% 増。
  • 2026年10月5日
概念イラスト:推定と測定の対照を表す、並んだ円と線による抽象的な幾何学構図。文字、数値、グラフはありません。
  • エンジニアリング実践

エージェントの物理推定をホールドアウトのソルバー結果で確かめる:評価は合格、それでも高さの傾向は逆だった

モデルは指数 3 つだけを返し、推定関数はテンプレートから生成。保存された 1 回は中央値 0.114、最大 0.321、Spearman 0.95 で合格、ただし高さは符号が逆。
  • 2026年10月5日
コース表紙 · 1.1
  • 講座

フィジカルAIラボ 1.1:座標系と運動学――2 リンクのアームがコップに届く計算を手で追う

公開小テストは詳しい解説付き。ログインすると、別のカメラでの座標換算と到達判定、架空のソルバーのログ検証、論文の目的関数による解の選択に、解答例と採点基準付きで取り組めます。
  • 2026年10月5日
コース表紙 · 0.6
  • 講座

フィジカルAIラボ 0.6:ロボットのニュースをどう見分けるか――それぞれの問いを原文の一文まで戻す

公開小テストは詳しい解説付き。ログインすると、伝聞の連鎖の追跡、資料の時系列と状態カード、論文見出し 4 本の審査に、解答例と採点基準付きで取り組めます。

  • 2026年10月4日
前へ
1 2 3 4 5 6
次へ
© 2026 フィジカルAIラボ
  • プライバシーポリシー

フィジカルAIラボ · AIアシスタント

AI
こんにちは!フィジカルAIラボのAIアシスタントです。ロボット、身体性AI、講座の内容について何でも聞いてください。

ログインするとアシスタントとチャットできます。

ログイン
Amazon Bedrock を利用しています