
フィジカルAIラボ 0.5:人型ロボットブーム――テスラ四半期報告の一節をデモ・試作機・量産・現場に仕分ける
公開小テストは詳しい解説付き。ログインすると、デモ記録の仕分け、1 シフトの稼働率の 3 通りの計算、購入メモの審査に、解答例と採点基準付きで取り組めます。
公開小テストは詳しい解説付き。ログインすると、デモ記録の仕分け、1 シフトの稼働率の 3 通りの計算、購入メモの審査に、解答例と採点基準付きで取り組めます。
ReCo は歩行方策の指令応答を再現可能にし、同定モデルで MPC が胴体とアームを同時計画。著者報告で RMSE は 28.7%・27.4% 減、成功 75/100。
OpenFOAM v2512 の各ケースを Batch ジョブで実行し、ハッシュと版を照合後に 4 チェック。候補 Cd はローカル 0.22945、Batch 0.22926。
公開小テストは詳しい解説付き。ログインすると、並列学習の設定選び、学習ログの 3 種類の時間の記帳、実機移行計画の審査に、解答例と採点基準付きで取り組めます。
SKILL.md が同じでもスクリプトは変わりうる。0.9 の全ファイルのマニフェスト、比較の終了コード 0・1・2、MCP での変更拒否と、一致が証明しないこと。
Token-World は VLM token を 16 チャネルに圧縮し RGB なしで予測。著者報告の相関は 0.794(Ctrl-World 0.583)。
自分の LeRobot エピソードで Robot Reel を導入・書き出し・検証・計時して報告する初回試用。計上ルールと、固定コミットの記録が 0 件である意味。
diff・eval-health・hillclimb-review が入力の複製とオプションを保存、evalarc verify がオフラインで再計算。終了コードの読み方も。
DSDyn-VLA は約 2–3 Hz のフロー計画と約 30 Hz の残差 RL を併用。著者報告の実機平均成功率は 49.0%(π0.5 は 8.4%、DynamicVLA は 38.1%)。
質問が注文を指すときだけ顧客の注文をモデルへ送る仕組み。固定コミットのコードで 11 個の判定パターン、本人確認、送信項目、死角を確認します。
公開小テストは詳しい解説付き。ログインすると、架空ロボットのタイミング表、ログによる接触の原因診断、証拠カードの課題に、解答例と採点基準付きで取り組めます。
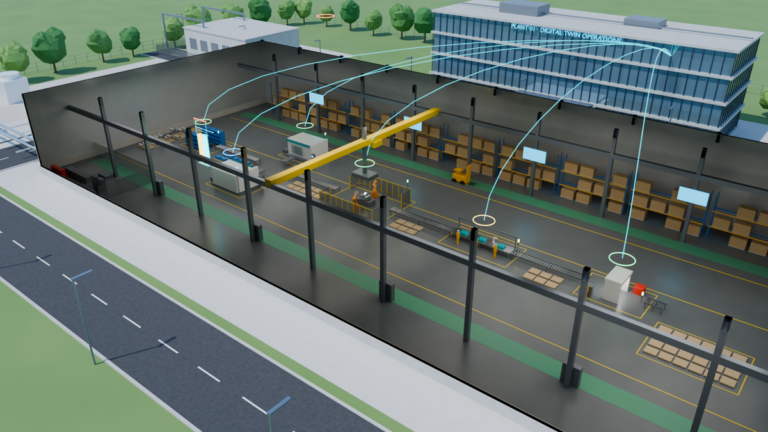
Factory Twin Lab は同じ外乱で閉ループとシャドーを比較。12 ペアで主軸故障は 0 対 11、良品数は 10 ペアで増え 2 ペアで減少しました。
ログインするとアシスタントとチャットできます。
ログイン