本节视频
配音由 AI 合成。 视频章节、文字稿与出处
文字稿
文字稿
知行问
机器人偶尔会算出一个危险动作。能在它发出前,悄悄改回来吗?这一集,我们造一道安全过滤器。它坐在策略和电机之间。放行安全的动作,拦下危险的。
危险动作与安全过滤器
先看个例子,就用这集Notebook的场景。一个平面上的点机器人。要从起点,走到终点。可正前方,有一个圆形障碍。它的控制器只顾冲向终点。于是,一头撞了上去。这个只顾冲的家伙,我们叫它标称控制器。它不坏。只是压根不管安全。先想想,这有多常见。学到的策略,绝大多数时候都对。可偏偏那百分之一,可能就闯了祸。你可能会问,为什么不训一个永不犯错的模型?因为世界太复杂。你没法把所有危险,都塞进训练里。换个思路:让安全和智能,分开来做。让聪明的,负责想。让可靠的,负责兜底。这套分工,有个大好处。策略可以大胆去学、去探索。反正,有一层兜底的在。具体怎么做?在它和电机之间,加一道过滤器。每一步,都问一句:这个动作,安全吗?安全,就放它过去。不安全,就改成最接近、又安全的那个动作。改动越小越好。原来不用重新训练模型!在最后一刻,把动作掰回安全区就行。对比这两条轨迹。只顾冲的那条,撞进了障碍。加了过滤器的那条,稳稳绕了过去。
把安全写成一个函数
关键一步,是把安全,写成一个数。到障碍的距离,减去安全半径。给这个数,起名叫 h。论文只约定:h 不小于零,就算安全。我们这样取 h,有个好性质。安全的时候为正,危险的时候为负,边界上正好是零。论文把 h 不小于零的这块区域,叫安全集。安全,说白了。就是永远留在这块区域里。论文给了一个漂亮的条件。只要每一步,都满足一个不等式。这块安全集,就永远出不去。再强调一遍这个思路。我们不改任务目标。我们只往它头上,加一条安全约束。这个不等式,说的是什么?它说,安全裕度往下掉的速度,不能太猛。越靠近边界,越得收着点。对我们这个点机器人,这个条件,关于动作正好是线性的。线性,意味着好解。这很重要。于是,安全过滤器变成一道小小的优化问题。目标是,离标称动作最接近。约束是,满足那个不等式。这类题有个名字,二次规划。它很小,只有一条约束。眨眼的工夫,就能解出来。顺便说,这个h从哪来?可以手写,也可以从数据里学。学出来的,叫神经障碍函数。还有一点:这里的安全,是相对模型说的。模型以为安全,还不够。模型够准,机器人才真的安全。原来安全不是靠祈祷!是每一步,实实在在解一道小题。
挂进最快的回路
这类小题,解起来有多快?在巴掌大的板子上,论文实测过另一种二次规划控制器。平均约零点四毫秒。这种量级,就够快了。我们建议,把安全过滤器挂在最快那条回路上。一篇机械臂论文称,实时控制要每秒一千次。为什么非得这么快?因为危险,常常是突然冒出来的。慢一步,就来不及拦。它还很温柔。远离障碍时,几乎不碰你的动作。只有逼近边界,才轻轻把它掰回来。这四个字,叫最小侵入。能不动,就不动。该出手时,才出手。还有个好处,可解释。它为什么改这个动作,你能一条条看明白。这在安全上,很关键。原来好的安全层,平时你根本感觉不到它在!说清它的位置。它不替模型做决定。只在越界那一瞬出手,其余时间都让模型自己来。它也能管好几条规则。别撞墙、别超速、别翻倒。全写成不等式,一起塞进那道题。多条规则,有时会打架。你想避障,又想别急停。这道题会替你,找一个折中的动作。但别急着把它当万能险。所有这些保证,都建立在一个前提上。那就是,模型得够准。距离要准,动力学要准,梯度也要准。只要有一个偏了。安全的保证,就得打折。还有更硬的骨头。如果你控制的是加速度,不是速度。相对阶更高,得用高阶的办法。执行器也会饱和。电机的力气,总有上限。有时候,它想拦,也真的拦不住。所以得老实说清它的边界。它能挡住很多意外。但它,不是绝对安全的保票。打开这集Notebook,跟着做。先关掉过滤器,看它一头撞上。再打开,看它稳稳绕开。再看那条 h 的曲线。没有过滤器,它跌到零线以下。有过滤器,它始终压在零线上方。还可以调一个参数,叫 alpha。它决定过滤器多果断。大了更灵活,小了更保守。亲眼看着那条线,稳稳压在零线上方——那就是安全!回顾一下,三个要点。一,把安全写成 h,安全就是 h 不小于零。二,过滤器就是一道小二次规划,最小侵入。三,它得挂在最快回路,还得模型够准。安全过滤器,不让机器人变聪明。它只保证:再急,也不越过那条线!可我们怎么知道,这套东西真的管用?下一集,聊评测。下一集见!
证据与出处
动手与自测
小测公开,答案与解析在作答后显示;图文课里的练习答案需登录查看。
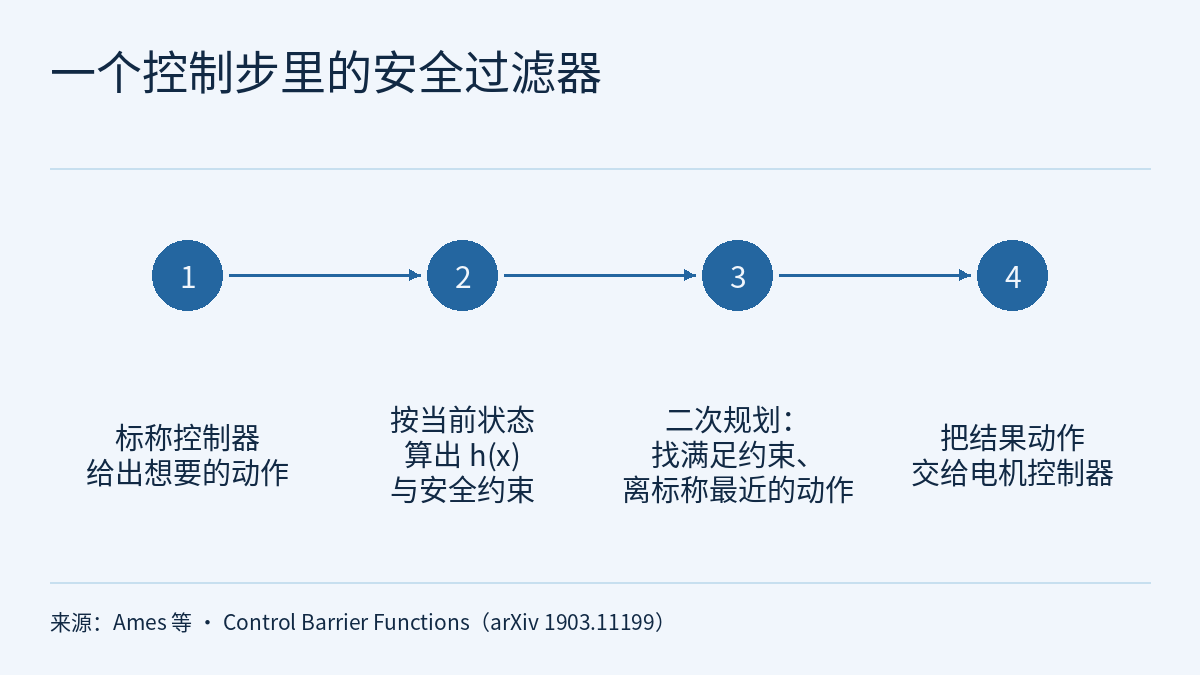
第 2.7 集的视频讲安全过滤器:它坐在策略和电机之间,每一步检查一次动作,安全就放行,不安全就改成最接近、又安全的那个动作。视频讲了三件事:把安全写成一个函数 h,安全集就是 h(x) ≥ 0,每一步满足一个不等式,安全集就前向不变;安全过滤器是一道很小的二次规划,求离标称动作最近、又满足安全约束的动作,也就是最小侵入;它要挂在最快那条回路上,而所有保证都以模型够准为前提,高相对阶和执行器饱和都会削弱它。片中三张数字卡出自两篇公开论文:Ames 等的综述 Control Barrier Functions: Theory and Applications(arXiv 1903.11199)给出“h ≥ 0 的区域即安全集”的约定;同一篇论文在 Segway 实验里报告,CLF-QP 在 BeagleBone Black 板上的平均计算时间为 0.4 ms;multipanda_ros2 论文(arXiv 2602.02269)称,维持 1 kHz 控制频率是其实时控制所必需,也是安全标准要求的最低频率。本篇是这一集的图文课与练习,不重复文字稿,而是做三件视频只点到的事:读 Ames 等对安全集、前向不变和控制障碍函数的定义,弄清视频里的“一个不等式”到底是什么、为什么它关于动作是线性的;用一个假想的点机器人把一步安全过滤完整手算一遍;再算清过滤器挂在哪条回路、两次检查之间会用掉多少安全余量,以及哪些前提一旦不成立,保证就要打折。贯穿全文的规则:CBF 的保证是相对模型说的;一个计算时间或频率,只属于测出或提出它的那个系统。
本节视频、文字稿与出处在本页上方,全季安排见课程大纲。上一课物理AI实验室 2.6:上边缘,从时延日志算出控制频率上限,分清量化省下的是体积还是时间,再给动作块定长度结尾问:万一模型算出一个危险的动作,谁来拦住它?本课接着回答。multipanda_ros2 那句 1 kHz 的原文、论文表 I 里各机器人的指令频率,以及“频率上限是单圈时延的倒数”,2.6 已经讲过;把频率换成周期,物理AI实验室 1.2:PID 与控制频率,手算三项输出,再把频率换成周期已经算过;仿真模型为什么和真机对不上,物理AI实验室 2.5:sim2real 的域随机化与系统辨识,把两篇论文的数字放回原设定,再从一条推杯轨迹手算摩擦已经讲过。本课不再重复这些,只讲 CBF 本身,以及把它接进回路时要算清的几笔账。下一集 2.8 讲带重复实验和置信区间的可复现评测。
公开小测的 5 道题附完整解析;登录后可完成三项练习:为一个虚构点机器人手算四个状态下的安全过滤,并看参数 a 改变时哪些修正会消失;为一台虚构底盘选定过滤器所在的回路,从周期、时延和测距误差算出安全半径要留的余量;审一份虚构的安全方案,把每句话放回两篇论文的原文条件,并按回路周期检查 a 的取值。每项都附分步解法、常见错误与 20 分评分标准。
一、两篇论文各自说了什么
Ames 等,Control Barrier Functions: Theory and Applications(arXiv 1903.11199,本课读的是 HTML v1)。摘要说,这篇论文是对控制障碍函数近期工作的介绍与综述,讨论它们怎样在基于优化的安全关键控制器里验证和强制安全性质。按本课程的分级属 R 级。片中“h ≥ 0”那张数字卡对应引言里的一句:
Dually, invariance can be seen as an example of a safety property in the sense that any trajectory starting inside an invariant set will never reach the complement of the set, describing the locus where bad things happen.
论文第二节把这句话写成了定义:
- 安全集。取一个连续可微的函数 h,安全集 𝒞 是 h(x) ≥ 0 的所有状态,边界是 h(x) = 0,内部是 h(x) > 0(式 5)。论文只给出这个约定;视频里“到障碍的距离减去安全半径”是本课自己取的 h。
- 前向不变与安全。定义 1:若从 𝒞 里任何一点出发,闭环系统的解在它存在的整段时间里都留在 𝒞 里,𝒞 就是前向不变的;系统相对 𝒞 安全,指的就是 𝒞 前向不变。这里的“系统”是论文写下的闭环模型
ẋ = f(x) + g(x)k(x),并假设它局部 Lipschitz。 - 控制障碍函数。论文假设系统是控制仿射的,
ẋ = f(x) + g(x)u。定义 2:若存在一个扩展 K∞ 类函数 α(严格递增,α(0) = 0),使得对所有 x 都有sup_u [L_f h(x) + L_g h(x) u] ≥ −α(h(x)),h 就是控制障碍函数。方括号里正是 h 沿系统的变化率 ḣ。 - 为什么是“最小侵入”。引言说,“存在 u 使 ḣ(x, u) ≥ −α(h(x))”这个条件对紧集是充分必要的,因而限制最少;又因为它在整个 𝒞 上成立,可以用基于优化的控制方法合成安全控制器,以最小侵入的方式修改期望的控制器。
- 论文自己列出的难点。概述一节说,第三节讨论有执行约束的系统,第四节讨论相对阶更高的约束。视频结尾的“执行器饱和”和“相对阶更高”对应的就是这两节;本课没有读这两节的具体方法。
片中“0.4 毫秒”那张数字卡出自论文第五节的 Segway 实验,原句是:
the CLF-QP was solved onboard the hardware on a BeagleBone Black with an average computation time of 0.4 ms
读这一句要连同它的上下文:
- 安全的定义。Segway 的安全约束是保持直立,即摆角 ϕ 留在 [−π/12, π/12] rad 内;标称控制器是一个跟踪期望信号的标准 PD 控制器。
- h 不是手写两条上下限。论文说,人们可能想直接用两个关于摆角上下限的简单控制障碍函数,它们也能通过 CBF-QP 实现,却不能强制实验实现所必需的全部附加约束。所以作者用 Hamilton-Jacobi 方法,在状态空间的一个 75×75×75 网格上做可达性分析,求出满足这些约束的安全集,再用多项式回归得到可以放进安全过滤器的解析表达式。
- 0.4 ms 是什么。它是一个平均计算时间,这句话里求解的对象写的是 CLF-QP,结果信号 u_act 交给电机控制器。同一段把“有 ASIF”写成“CLF-QP 处于启用状态”,没有把 CBF 那部分单独计时,也没有给出最坏值。视频按“另一种二次规划控制器”的口径引用它,只作量级参考,不是本集 CBF 过滤器的实测。
- 论文报告的结果。期望摆角是幅值超过 π/12 的正弦信号,作者分别在不启用和启用 ASIF 时各做一次实验,报告只有实现 CBF 的安全过滤器启用时系统才保持安全;再给机器人踢一脚作为扰动,有 CBF 时保持直立,没有时失败。这些都是作者报告,本站没有复现。
multipanda_ros2(Škerlj 等,arXiv 2602.02269,页面注明已发表于 ICRA 2026,R 级)。片中“1 kHz”那张数字卡对应摘要里的一句:
A central focus of this work is sustaining a 1kHz control frequency, a necessity for real-time control and a minimum frequency required by safety standards.
2.6 已经把这句话放回它的力矩控制框架。和本课有关的只有论文第二节的两处陈述:ISO 10218 等安全标准为碰撞检测规定了 1 kHz 的测量频率;协作机器人常用级联结构,外环生成任务层面的指令,内环调节电机力矩或速度,既提高精度和抗扰能力,又保留快速的安全响应。论文没有讨论控制障碍函数;“把过滤器挂在最快那条回路上”是本课的设计建议。
| 片中数字 | 出自 | 原文的条件 | 原文没有说什么 | 等级 |
|---|---|---|---|---|
| h ≥ 0 | Ames 等,引言与第二节 | 安全集是 h ≥ 0 的状态;安全指安全集对闭环模型前向不变 | 没有规定 h 怎么取;“距离减安全半径”是本课的取法 | R |
| 0.4 毫秒 | Ames 等,第五节 Segway 实验 | CLF-QP,在 BeagleBone Black 上求解,平均计算时间 | 不是本集过滤器的实测;没有最坏值;不说明别的硬件或别的题有多快 | R(作者报告) |
| 1 kHz | multipanda_ros2,摘要与第二节 | 该框架的实时力矩控制;论文称 ISO 10218 等为碰撞检测规定 1 kHz 测量频率 | 没有谈 CBF,也没有规定安全过滤器的频率;本课没有查阅 ISO 10218 原文 | R(作者陈述) |
登录后继续阅读本课其余各节、自测题与答案。
局限 / 注意
- Ames 等(arXiv 1903.11199,HTML v1)属 R 级,是一篇综述。本课读了摘要、引言、第二节到 Remark 3,以及第五节 Segway 实验的段落;没有读第三、四节的具体方法。第二节的闭式解、第三节的上界和第四节的推导都是本课按论文的定义推出的,论文没有这样写。
- 0.4 ms 是作者报告的平均计算时间,原句写的求解对象是 CLF-QP;所读段落没有给出最坏值,也没有展开 ASIF 的全称。视频按“另一种二次规划控制器”的口径引用它,只作量级参考。
- multipanda_ros2(arXiv 2602.02269)属 R 级,页面注明已发表于 ICRA 2026;1 kHz 和关于 ISO 10218 的说法都是作者的陈述,本课没有查阅 ISO 10218 原文。论文没有讨论控制障碍函数。
- 以下是本课的取法、建议或推断:h = 距离 − 安全半径;α(h) = a·h;速度控制的点机器人模型;两次检查之间的下降上限;a·T ≤ 1 的一阶近似;“过滤器挂在发出 u 的那条最快回路上”“在执行动作块的每一步检查”“规定无解或超时时的行为”等建议;正对中心直冲时只减速不绕行的现象。
- 第二到第五节的障碍、半径、位置、速度、参数 a、频率、时延、测距误差、减速度、底盘、规划器 V 和团队 Z 都是虚构的;0.30、0.28、0.032 m、0.052 m、1.5 等只在这些假设下成立。
- 本课没有运行视频的 Notebook,也没有核对它的起终点、参数或保存的结果。
- 纸面计算和仿真结果都不是硬件安全验证;真机试验要另做安全准备,并保留与过滤器无关的独立安全手段。
链接
- 物理AI实验室:一套每个数字都能核对的物理 AI 课程(课程大纲)
- 物理AI实验室 2.6:上边缘,从时延日志算出控制频率上限,分清量化省下的是体积还是时间,再给动作块定长度
- 物理AI实验室 2.5:sim2real 的域随机化与系统辨识,把两篇论文的数字放回原设定,再从一条推杯轨迹手算摩擦
- 物理AI实验室 1.2:PID 与控制频率,手算三项输出,再把频率换成周期
- Ames 等:Control Barrier Functions: Theory and Applications(arXiv 1903.11199,HTML v1)
- Bridging the Sim-to-Real Gap with multipanda_ros2: A Real-Time ROS 2 Framework for Multimanual Systems(arXiv 2602.02269)