本节视频
配音由 AI 合成。 视频章节、文字稿与出处
文字稿
文字稿
知行问
一台人形机器人,最贵的往往不是它的大脑。那,是什么?这一集换个视角。我们不看模型,看它的身体。执行器、物料、成本,一样一样看。
身体就是一堆执行器
先说执行器,它是机器人的关节马达。一个执行器,是电机加上减速器。再配上传感器和控制,合起来才是一个关节。一台机器人,身上有几十个执行器。宇树的 G1 机器人,官方称有二十三到四十三个关节电机。一份行业报告称,这不是个例。一台人形机器人,有二十八到四十四个执行器。这些执行器怎么分布,要看配置。腿上的,要扛住全身重量。手臂和手,负责抓取、操作这些精细活。这些执行器,常见的是旋转关节。像手臂、脖子,都靠它转。有些地方用直线执行器,比如某些膝盖和脚踝。为什么执行器这么关键?它又要出力,又要精准。还得够轻、够小、够耐用,才塞得进有限的关节空间。关节还得够准。差一点,杯子就抓偏了。所以编码器、控制,都不能省。尤其是手。一只灵巧的手,本身就装着好多小执行器。手指越多、越灵活,手里要装的执行器就越多。一个趋势,是把执行器做成标准模组。像搭积木一样,装到不同机器人上。这样能摊薄研发和采购的成本。所以别小看一个执行器。它是个精密总成。电机、减速器、编码器、驱动器,还有散热,缺一不可。关节还要能感知力。手指压杯子,太松会掉,太紧会捏碎。这份分寸,也要靠执行器里的传感和控制来把握。原来一台机器人,先是一堆会动的关节!
钱花在哪:物料清单
造一台机器人,先列一张物料清单。业内简称 BOM。每个零件、每个价钱,都一行一行写在上面。那钱主要花在哪?同一份报告称,执行器约占物料成本的四到六成。这是占比很大的一块。剩下的,分给算力、其他传感器和结构件这些。所以一句话,看本体成本,先看执行器。这就解释了一件事。想让整机便宜,光省芯片,效果有限。得让每一个执行器都便宜下来,整机价才降得动。还要分清两种价。一种是拆机估算的料钱,一种是量产的真实成本。两者可能差不少,别把估算当成实际成本。减速器是难点之一。它要精密、耐磨、还不能有间隙。生产良率上不去,减速器的价格就下不来。还有结构件,就是机器人的骨架。它要轻,又要扛得住。轻一点,电机就更省力。原来机器人的钱,很大一块花在关节执行器上!
成本曲线与供应链
先看价格。早些年,能走能动的人形,基本只待在实验室。价格高得离谱,很少有人买得起,更谈不上批量采购。二零二四年,出现了一款更便宜的产品。据报道,宇树的 G1 发布时定价约一万六千美元。比同一家更大的人形,便宜得多。为什么能便宜?据报道,宇树称,G1 用了更少的线缆、芯片和螺丝。电机和减速器,也是自己设计的。顺着供应链往上看。执行器的上游,是电机、减速器和丝杠。再往上,是钢材、磁材这些原料。这里有个卡点。高性能电机,离不开永磁体。而永磁体,又牵扯到稀土的供应。减速器也有讲究。常见的有谐波、行星、摆线三类。精度、效率、成本,各有取舍,选型要看关节的用途。别忘了传感器。力矩和触觉传感,让机器人知道自己使了多大劲。成本看设计,关节力矩传感,很多就装在执行器里。但这里藏着一个风险。这些核心零件的产能,集中在少数地方。一旦断供,整条产线都受影响。所以采购要留后手。核心零件最好有第二货源。别把整机,押在一家供应商身上。再看一条普遍规律,规模的力量。零件越造越多,单价就越压越低。执行器便宜,整机才便宜。而且这条曲线,还没走完。我们判断,产量爬升后,价格可能继续往下。但降到多低,还得看良率和材料。对买家来说,账很简单。机器人的成本,要和它替下来的人力比。什么时候更划算,就什么时候用。还有一笔账,容易被忽略。买价之外,还有维护、备件和停机。长期算下来,可能占不小的一块。给决策者一张采购清单。先问执行器的数量、类型和货源。再问维护、备件和寿命,以及坏了多久能修好。但要提醒一句。便宜,不等于好用。价签下来了,可靠性和寿命,不一定跟得上。看参数也要小心。厂商爱报峰值,挑最好的说。真干活时,常态往往差一截,所以要问常态数据。还有,成本的拆解,多半来自机构估计。不是官方账本。看这类数字,要留个心眼,先看是谁估算、怎么估算的。回顾一下,三个要点。一,机器人的身体,本质是几十个执行器。二,执行器在物料成本里占比很大,看成本先看它。三,出现了更便宜的产品,但便宜不等于好用。看懂了本体和成本,你就能读懂一半的机器人新闻!身体便宜了,可它要上市,得先过哪几道法规关?下一集见!
证据与出处
23–43 · 宇树 G1 人形机器人的关节电机数(官方规格,配置不同而不同) [O] · Unitree 官方 · G1 产品页
28–44 个 · 一台人形机器人身上的执行器数量(据一份行业报告,机构口径) [M] · humanoid.guide · The 2026 Actuation Report
40%–60% · 执行器在人形机器人物料成本(BOM)中的占比(据一份行业报告,机构估计) [M] · humanoid.guide · The 2026 Actuation Report
动手与自测
小测公开,答案与解析在作答后显示;图文课里的练习答案需登录查看。
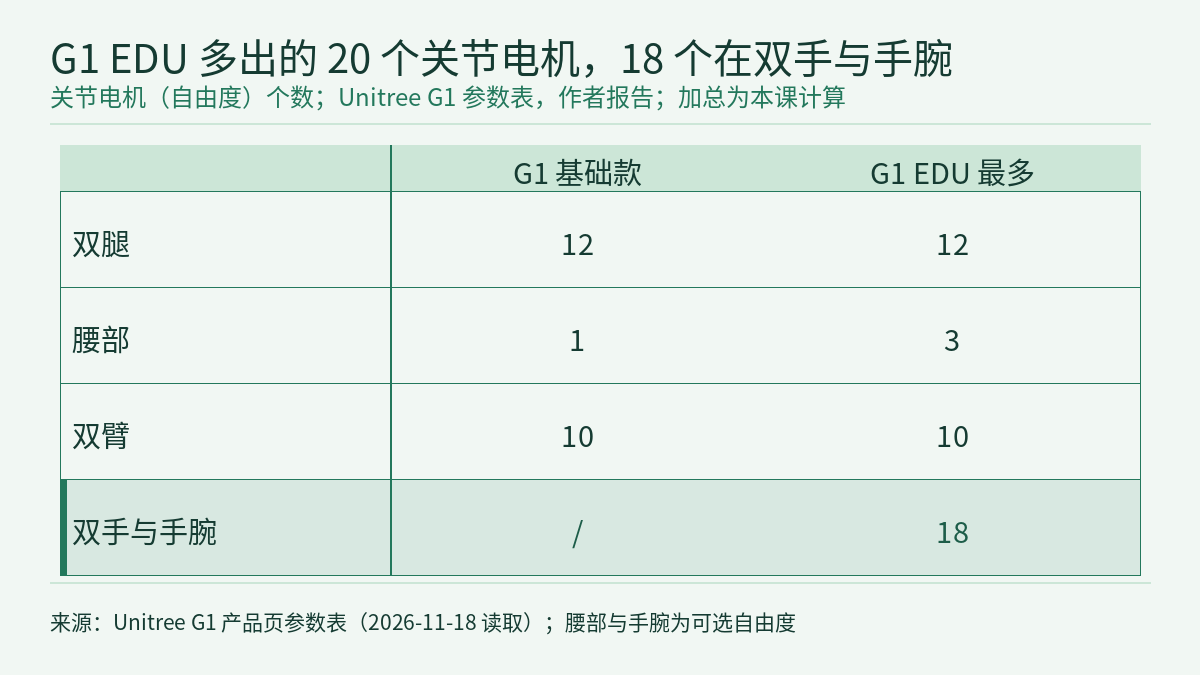
第 4.1 集的视频换了个视角,不看模型,看机器人的身体:一台人形机器人身上有几十个执行器,每个执行器由电机、减速器、传感和控制组成;据一份行业报告,执行器约占物料成本(BOM)的 40%–60%,所以看本体成本先看执行器;宇树 G1 发布时约 16,000 美元,比同一家更大的人形便宜得多,但便宜不等于好用。片中的数字来自三份公开材料:Unitree 的 G1 产品页、The Robot Report 对 G1 发布的报道,以及 humanoid.guide《The Humanoid Actuation Report》的公开介绍页。本篇是这一集的图文课与练习,不重复文字稿,只做视频给了结论、没有展开的三件事:用 G1 官方参数表把 23 和 43 逐项加出来,看它和报告的 28–44 是不是同一个口径;看 40%–60% 的跨度从哪来,执行器的边界画到哪里,占比就落在哪里;再把 16,000 美元、90,000 美元和官方页上的 US$13.5K 放回各自的口径,分清哪些话能说、哪些不能。贯穿全文的规则:一个数要连同它的对象、配置、边界、来源和时间一起记,缺了一项,就不能拿它和别的数比。
本节视频、文字稿与出处在本页上方,全季安排见课程大纲。上一课物理AI实验室 3.6:读前沿,把 π0 微调博客里的几个“约九成”对成一张复核表,数清留出段,再把 70% 和 50% 放回各自的基线结尾问:判断完模型,机器人的身体和成本又怎么看?本课接着回答。演示、样机、量产与上岗的区别,物理AI实验室 0.5:人形机器人热潮,把 Tesla 季度报告的一段话拆到演示、样机、量产与上岗已经讲过;那一课按一篇行业分析(M 级)提到 G1 起价 13,500 美元,本课改读 Unitree 自己的产品页。O/R/M 三级和“回原文找那一句”,物理AI实验室 0.6:怎么判断一条机器人新闻靠不靠谱,把每一问落回原文那一句已经练过。本课不再重复这些,只讲 L4 读者读本体成本材料时的三步:数配置、看边界、对价格。下一集 4.2 讲安全与合规:标准与法规时间表。
公开小测的 5 道题附完整解析;登录后可完成三项练习:用一份虚构 BOM 算执行器在两种边界下的占比,看换芯片和执行器降价各能动多少;把 G1 的三个价格和两组规格放回各自的来源,审四句虚构的转述;为两台虚构人形算三年总拥有成本,找出结论翻转的停机损失,并写出下单前的追问。每项都附分步解法、常见错误与 20 分评分标准。
一、三份材料各属哪一级,各自的数字管到哪里
Unitree G1 产品页是厂商对自家产品的介绍,按本课程的分级属 O 级(官方一手),数字都是厂商自报,本站没有实测 G1。片中“二十三到四十三个关节电机”出自页面上的这一句:
23~43 joint motors
同一页还有一张参数表,分 G1 和 G1 EDU 两栏,列出每个部位的自由度、关节电机类型、编码器、散热、续航、保修和价格,表下有 9 条脚注。本课依据的是 2026-11-18 读取的页面文字。
The Robot Report 的报道讲 Unitree 在 ICRA 2024 发布 G1,属 M 级(媒体二手)。片中的价格对比出自这两句,前一句说两台机器的大小,后一句说价格:
significantly smaller in size and stature than the H1 humanoid
The G1 has a list price of $16,000 (base configuration) whereas the H1 has a base price of $90,000.
报道里还引用了 Unitree 对降本做法的回答,第四节会用到。这些引语是 Unitree 在报道中的说法,报道没有独立核实。
humanoid.guide《The Humanoid Actuation Report》是一份 249 页的付费行业报告,本课只读了它的公开介绍页,没有读全文,按片中的分级属 M 级,数字是机构估计。片中的两个数出自介绍页开头一段,原文是两处:
Between 28 and 44 of them
carry 40 to 60 per cent of the bill of materials
下表把片中的数字和它们各自的范围放在一起,“原文没写的”一列是本课整理,转述时最容易被补上的就是这一栏:
| 数字 | 来源与等级 | 对象与口径 | 原文没写的 |
|---|---|---|---|
| 23~43 个关节电机 | Unitree 产品页,O | G1 与 G1 EDU 两栏、不同选配合起来的范围 | G1 EDU 各选配的价格(EDU 一栏只写 Contact sales) |
| 28–44 个执行器 | humanoid.guide 公开页,M | 开头一段说人形机器人,FAQ 限定全尺寸平台(第二节) | 统计了哪些机型 |
| BOM 的 40%–60% | 同上,M | 执行器占物料成本的比例;FAQ 说跨度来自各家的边界不同(第三节) | 每个估计把边界画在哪 |
| 16,000 美元 / 90,000 美元 | The Robot Report,M | G1 基础配置标价(ICRA 2024 发布时)/ H1 基础价(报道所载,未注明时间) | 含不含税费和运费、成交价 |
| US$13.5K | Unitree 产品页,O | G1 一栏的价格,注明不含税和运费;EDU 一栏写 Contact sales | 这个价格从什么时候起 |
登录后继续阅读本课其余各节、自测题与答案。
局限 / 注意
- Unitree G1 产品页属 O 级,23~43、各部位自由度、尺寸、重量、扭矩、负载、保修和 US$13.5K 都是厂商自报,本站没有实测 G1。本课依据的是 2026-11-18 读取的页面文字,页面没有写价格日期;脚注说参数会随场景和配置变化。
- The Robot Report 属 M 级;16,000 美元、90,000 美元、127 cm、180 cm、47 kg 是报道的说法,Unitree 和 Duke Huang 的话是他们在报道中的说法,报道没有独立核实。
- humanoid.guide 报告只读了公开介绍页,没有读 249 页的付费全文;28–44、40%–60%、“最大的一块”、边界的解释和力矩传感那句都是机构的说法(M 级),本站无法核对它的估算方法和来源。
- 以下是本课的计算、整理或推断:23 与 43 的分项加总、手腕自由度按每侧理解、“一个自由度一个关节电机”、17.8% 和 74,000 美元、第一节与第四节的整理表。
- 示例机 X、Q-1、P1–P4、R-5 与 R-7、机器人 A 与 B 及其全部数字都是虚构的。纸面计算不是任何产品的成本核算,也不是可靠性验证或硬件安全验证。
- 片中“产量爬升后价格可能继续往下”是课程的判断,三份材料都没有给出价格预测,本篇也不做预测。
链接
- 物理AI实验室:一套每个数字都能核对的物理 AI 课程(课程大纲)
- 物理AI实验室 3.6:读前沿,把 π0 微调博客里的几个“约九成”对成一张复核表,数清留出段,再把 70% 和 50% 放回各自的基线
- 物理AI实验室 0.5:人形机器人热潮,把 Tesla 季度报告的一段话拆到演示、样机、量产与上岗
- 物理AI实验室 0.6:怎么判断一条机器人新闻靠不靠谱,把每一问落回原文那一句
- Unitree:G1 产品页(参数表与脚注)
- The Robot Report:Unitree Robotics unveils G1 humanoid for $16k
- humanoid.guide:The Humanoid Actuation Report(公开介绍页)