
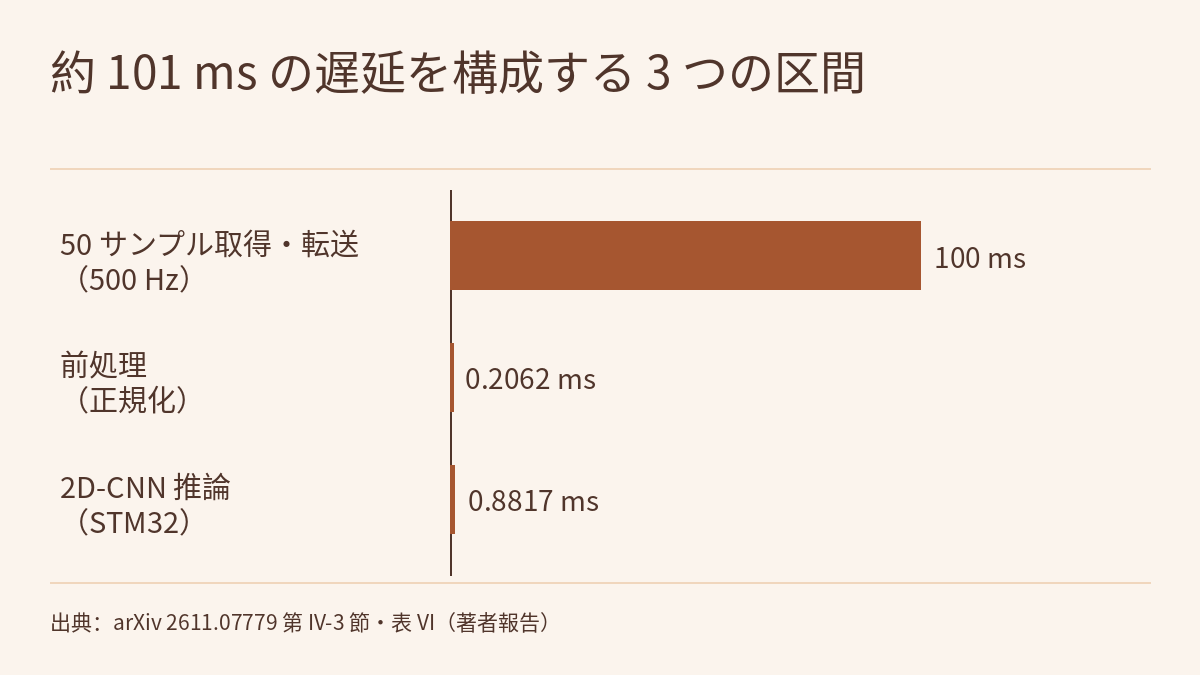
ジェノヴァ大学 DITEN 学科などの著者によるプレプリント(arXiv 2611.07779、2026-11-05)は、柔軟な圧電触覚アレイ 2 枚をシリコーンに封入し、取り外しできる 2 つの「センシングキャップ」にしました。キャップは TIAGo ロボットのグリッパの両側にかぶせる形で、合計 32 個のセンシング点を持ち、つかみ始めた時点で手の中の物体を見分けることを目指しています。著者の報告では、32 点すべてと 500 Hz で 50 サンプル(100 ms)の窓を使い、信号を時空間ヒートマップにして 2D-CNN に入力すると、日用品 6 種類での F1 スコアは 0.9903 でした。モデルを STM32 マイコンに実装した場合、接触開始からのエンドツーエンド遅延は約 101 ms、推論 1 回あたりのエネルギーは 63.8 µJ です。この論文で注目したい点は 2 つあります。1 つは、圧電信号が変化にしか反応せず、それが「触れた瞬間」にちょうど対応することです。もう 1 つは、101 ms のうちほぼ 100 ms が計算ではなく、データの窓が埋まるのを待つ時間だという点です。以下の数値はすべて著者報告 [R] で、本サイトは再現していません。
システム:2 つのセンシングキャップ、32 点、500 Hz
各センサーアレイは JOANNEUM RESEARCH がスクリーン印刷で作製しました。厚さ 100 µm のフレキシブル基板に下部電極を印刷し、その上に厚さ 5.1 µm の強誘電性ポリマー P(VDF-TrFE) 層と PEDOT:PSS の上部電極を印刷します。最後に UV 硬化型の保護ラッカーを塗り、厚さ方向に分極処理します。アレイ 1 枚は 4 × 4 の 16 点で、空間分解能は 5 mm です。著者は 3D プリントした型でグリッパに合う内側のシリコーンキャップを成形し、そこにアレイを接着してから 2 層目のシリコーンを流し込みました。アレイは皮膚に似た柔軟材料 Dragon Skin で封止されており、こうして 2 つのセンシングキャップ SC1 と SC2 ができました。
読み出しには著者グループが以前に開発した組み込み電子回路を使っています。32 チャネルの A/D コンバータ DDC232 と低消費電力の Arm Cortex-M0 マイコンで 32 チャネルを 500 Hz で同時に取り込み、フラットケーブルでホスト PC に送り、LabVIEW の画面で記録します。
センサー特性は著者グループの過去の論文からの引用です。感度は周波数とともに上がり 1.5〜31.96 pC/N、非線形誤差は 2.3%、SINAD は約 56 dB です。本論文では電磁加振器と直径 4 mm の剛体圧子で追加試験を行いました。1〜100 Hz の正弦波刺激では出力電圧が周波数とともに上がり最大約 5 mV に達しますが、著者はこれを加振器の伝達関数によるもの(押し込み力そのものが周波数に依存する)と説明しています。0.12〜6 N の矩形波刺激では、出力は力にほぼ比例しました。
圧電センサーが「触れた瞬間」に向く理由
圧電材料は、加わる力が変化しているときにだけ電荷を生じます。論文の図 4 は、TIAGo が水を半分入れたボトルを持ち上げる過程を記録しています。グリッパが閉じると 32 チャネルの信号が急に立ち上がり、保持段階に入って力が準静的になると信号は下がって、グリッパの振動やボトルの変形による小さな揺れだけが残ります。放すときにもう一度ピークが出ます。著者はここから、圧電センサーは静的な把持力の測定より、動作中の動的な力、たとえば最初に触れた瞬間に物体の性質を判断する用途に向いていると結論づけています。
実験には 6 種類の物体を使いました。ガラス瓶、テレビのリモコン、水を半分入れたペットボトル、そして YCB 物体セットのうち 3D プリントした果物 3 種(イチゴ、硬いリンゴ、やや柔らかいリンゴ)です。ロボットは「接近・把持・保持・解放」の決まった手順を物体ごとに 50 回繰り返し、合計 300 試行です。試行ごとに、グリッパ内での物体の位置と向きを変えています。
3 つの認識手法と、データの分け方
各試行の信号は長さ W の窓で区切られ、W は 50、100、150、200 サンプルです。著者は次の 3 つの手法を比べました。
- 特徴量手法(FBA):センシング点ごと・窓ごとに統計特徴量を 8 個計算し、PCA バイプロットで順位づけして 4 個(エネルギー、ピーク間振幅、最大値、最小値)を残し、RBF カーネルの SVM に入力します。
- 生信号手法(EEA):正規化した生の波形をそのまま 1D-CNN または C-RNN(畳み込み層の後に LSTM)に入力します。
- ヒートマップ手法(HMA):各窓でセンシング点ごとに絶対値の最大値を取り、点ごとに最小・最大で正規化してから、2 つのキャップ上の実際の配置どおりに小さな行列 2 枚に並べます(32 点なら 4 × 4 が 2 枚)。これを畳み込み層 1 層(2 × 2 のカーネル 32 個)だけの 2D-CNN に入力します。
センシング点の数は「活動度」で選びます。各点の正規化エネルギーを計算し、300 試行の中央値で順位をつけ、上位 4、8、16、24 点と全 32 点でグループを作りました。PCA の図ではシルエットスコアが 4 点で 0.08、16 点で 0.16 となり、16、24、32 点の間の差は 10⁻³ のオーダーにとどまります。そのため著者は、16、24、32 点の 3 グループだけを認識実験に使いました。
データの分割は、この論文の中でも説明がはっきりしている部分です。著者は、窓に区切ってから学習用とテスト用に分けると、同じ把持から切り出した相関の高い区間が別々のサブセットに入り、情報が漏れると指摘しています。そこで、まず試行単位で分割しました。サンプル数が最も少ないクラスを基準に、各クラスの 70% を学習用、残りを検証用とテスト用に 15% ずつ割り当て、そのあとで各サブセットの中で窓を切り出します。これにより、1 回の把持から得た窓はすべて同じサブセットに収まります。論文はテストセットの試行数を明記していません。分割の単位が試行だとすると、1 クラス 50 試行の 15% は約 7〜8 試行です(本サイトの推算)。
結果:センシング点は多いほど、窓は短いほどよい
下表は W = 50 のときの各モデルの F1 です(論文の表 V と本文。EEA の 2 モデルは分けて記載)。
| 手法とモデル | センシング点 16 | センシング点 24 | センシング点 32 |
|---|---|---|---|
| HMA:ヒートマップ + 2D-CNN | 0.9796 | 0.9846 | 0.9903 |
| FBA:特徴量 + SVM | 0.9445 | 0.9604 | 0.9661 |
| EEA:生信号 + 1D-CNN | 0.9006 | 0.9385 | 0.9618 |
| EEA:生信号 + C-RNN | 0.8824 | 0.9102 | 0.9532 |
注目点は 2 つです。第一に、シルエットスコアでは 16 点を超えてもクラスタリングはほとんど改善しないのに、4 つのモデルの F1 はどれも点数が増えるほど上がっています。著者は、把持位置がランダムで試行ごとに反応する点が違うためだと説明しています。第二に、ヒートマップ手法は 16 点だけ(0.9796)で、ほかの 2 手法が 32 点すべてを使ったときの最高値(0.9661 と 0.9618)をすでに上回っています。論文本文には「センサーの半分でも 0.9846 を達成した」という一文がありますが、表 V では 0.9846 は 24 点の値で、16 点は 0.9796 です。どちらの読み方でもこの結論は変わりません。
窓の長さの傾向は直感と逆で、窓が長いほどすべての手法で F1 が下がりました。16 点では、2D-CNN が W = 50 の 0.9796 から W = 200 の 0.9077 へ、SVM が 0.9445 から 0.9253 へ下がります。1D-CNN と C-RNN の低下が最も大きく、論文の表現では約 11% です。32 点では、2D-CNN と SVM の低下を論文は約 2% としています。500 Hz では W = 200 は 400 ms に相当します(本サイトの換算)。著者は、センサーの帯域が広く応答が速いため、短い窓で十分な時空間情報が得られると説明しています。論文が分けて論じていない要因もあります。1 試行から切り出せる窓の数はサンプル数を W で割った値なので、W が大きいほど学習に使える窓が減ります(本サイトの推論)。
101 ms の内訳
著者は 32 点・W = 50 の 2D-CNN を、Arm Cortex-M4F コアの STM32 マイコンに実装し(STM32CubeIDE を使用)、次のハードウェア指標を報告しています。推論時間 0.8817 ms、電力 72.3 mW、推論 1 回あたりのエネルギー 63.8 µJ、フラッシュ使用量 7.65 kB、推論 1 回あたり 11.3 kFLOPs です。72.3 mW に 0.8817 ms を掛けると約 63.7 µJ で、報告値とほぼ一致します(本サイトの検算)。
エンドツーエンド遅延は 3 つの区間の合計です。500 Hz で 50 サンプルを取得・転送するのに 100 ms、ボード上で測った前処理(正規化)が 0.2062 ms、モデル推論が 0.8817 ms で、合計 101.0879 ms になります。計算に使うのは約 1.1 ms だけで、残りはすべて窓が埋まるのを待つ時間です。認識をさらに早めるには、サンプリングレートか窓の長さを変える必要があります。ただし「W が短いほど F1 が高い」という傾向は 50〜200 サンプルの範囲でしか測られておらず、50 より短い窓は試されていません。著者は先行研究を引き、知覚と把持計画のパイプラインが約 100 ms 以内に終われば実時間操作に適するとして、101 ms は許容範囲だと論じています。これは著者の論証で、認識結果を使ってロボットの操作を駆動する閉ループ実験は論文に報告されていません。
論文の表 I は、本研究と触覚による物体認識の先行研究 7 件を並べ、いずれもハードウェア実装を報告しておらず、応答時間を示したのは GPU 上の 103 ms の 1 件だけだと指摘しています。これらの研究はセンサー、物体、タスクがそれぞれ異なるため、表 I は機能の対照表であり、同じ条件での性能比較ではありません。
本サイトの講座との関係
フィジカルAIラボ 1.3 はセンサーをカメラ、深度、力と触覚、固有感覚の 4 種類に分け、触覚の例としてゲルパッドの裏にカメラを置いて押し跡を見るタイプを取り上げました。本論文は別の種類の触覚です。圧電アレイが出力するのは電荷の変化なので、物体を静かに握っている間はほとんど信号がなく、接触と解放のときにだけピークが出ます。そのため「いま触れたのは何か」には答えられても、「いまどれだけ強く握っているか」には答えられません。フロンティア・レーダーの PhysCanvas の記事では、触覚が画像とマーカー変位の形で世界モデルに入ります。2 つの記事を見比べると、触覚データの形の違いがわかります。
フィジカルAIラボ 2.6 では、遅延のログを区間ごとに分ける練習をしました。本論文の 101 ms はそのままの実例です。「データ待ち」と「計算」を分ければ、速いチップに替えてもこの遅延はほとんど縮まらないことがわかります。
制約と注意点
- arXiv のプレプリントで、数値はすべて著者報告 [R] です。本サイトは再現していません。本サイトが読んだ本文には、コードやデータセットの公開先が書かれていません。
- 著者自身が挙げる制約:物体の種類が少ない(6 種類)こと、ロボットプラットフォームが 1 つだけであること、「把持・保持・解放」という決まった動作 1 種類だけであること。果物 3 種は 3D プリント品で、本物の果物ではありません。
- 論文はテストセットの試行数や窓の数を明記しておらず、学習を繰り返したときの分散や信頼区間も報告していません。0.9796、0.9846、0.9903 の差はごく少数の窓に相当する可能性があり、本サイトにはこの差が安定しているかどうか判断できません。
- 論文のデータセット定義(各試行全体を長さ W の窓に区切る)から、本サイトは F1 が保持と解放の段階を含む把持シーケンス全体から切り出したすべての窓で計算されていると理解しています。テストの F1 にどの窓が含まれるかを論文は明記していません。本サイトが読んだ本文には「接触後の最初の窓」だけの認識率は別に報告されておらず、オンライン動作時に接触開始をどう検出するかも説明されていません。「接触後の最初の 50 サンプルで物体を認識できる」は著者の結論で、表の数値はそれを直接測ったものではありません。
- 101 ms は 3 区間の合計です。論文は 500 Hz での 50 サンプルの取得と転送をまとめて 100 ms の窓時間として数えており、前処理と推論は STM32 上で測った値です。そのうちの転送時間は本文で別に示されておらず、認識結果でロボットの操作を駆動する閉ループの結果も報告されていません。
- 63.8 µJ はモデル推論 1 回分だけのエネルギーで、センサー、A/D コンバータ、取得ボードの消費は含みません。
- 要旨には、触覚は質感や形状など物体の物理的性質の情報を直接与えるため、安全で効率的な把持の実現で視覚ベースの手法より優れることが多いとありますが、本研究に視覚のベースラインはありません。この一文は背景説明で、論文の実験結果ではありません。
- 認識精度は把持の安全性や信頼性の検証ではありません。論文は滑り、より多くの物体、ほかのグリッパを試しておらず、著者はこれらを今後の課題としています。
リンク
- Flexible Piezoelectric Tactile Sensing System for Intelligent Object Recognition(arXiv 2611.07779)
- 論文の HTML 全文
- フィジカルAIラボ 1.3:センサー――1 つのコップで画素数、深度の測定範囲、握る力を手計算する
- フィジカルAIラボ 2.6:エッジへ――遅延のログから制御周波数の上限を求め、量子化で減るのが容量か時間かを見分け、動作チャンクの長さを決める
- フロンティア・レーダー|PhysCanvas:視覚・触覚・タスク状態を 1 枚のキャンバスに描き、凍結した 3 つの報酬モデルで世界モデル内の成否を実機に近づける
- フィジカルAIラボ:すべての数字を確認できるフィジカルAI講座(講座の概要)


