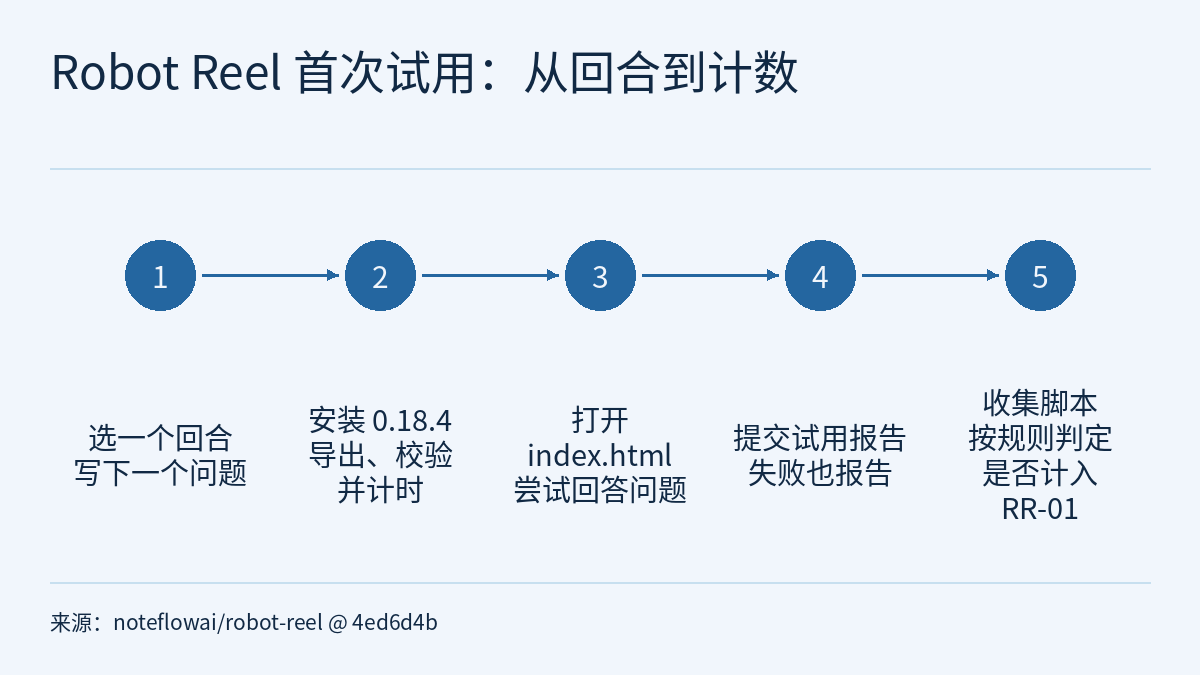
Robot Reel 的仓库里有一份约 20 分钟的首次试用指南:在自己的 LeRobotDataset 回合上安装、导出、校验、打开回放,然后填一份公开报告。配套的收集脚本按固定规则把报告汇总成路线图 RR-01 的进度记录。本文按固定提交 4ed6d4b 讲这套流程怎么做、报告怎样被读取和计数,以及记录能说明什么、不能说明什么。在这个提交里,记录中计入的独立试用是 0 次。
Robot Reel 本身是什么,见本站的 Robot Reel:把机器人策略仿真变成可逐帧核对的回放与三维场景;用它核对模型解释的另一种用法,见 对照原始机器人录像核对模型解释:Robot Reel 的 review-claims 能证明什么。本文讲的是另一件事:怎样测量工具对“第一次用的人”是否有用。
RR-01 想测什么
指南开头写明了目的:想知道 Robot Reel 是否能帮你看懂你自己的机器人录像,以及它在哪里碍事。RR-01 需要的是非维护者的首次尝试;失败和中途放弃的尝试也算,指南请参与者同样上报。按指南的说法,Robot Reel 在本机运行,不发送遥测,只写出一个文件夹,报告里写什么由参与者决定。
收集脚本里写死了三项目标,指南也列出了它们:
- 3 次独立尝试;
- 首个可用回放在 15 分钟以内;
- 至少 2 名参与者在四周内带着另一个回合回来再用。
指南特意说明,记录只按上报内容反映相对这些目标的进度,“仅此而已”。在固定提交里,docs/validation/external-trials.json 的 progress 各项均为 0,median_minutes_to_first_replay 为 null,targets_met 为 false,trials 为空;唯一一条被排除的是 issue 107,原因是 “filed by a repository owner”。目标和结果在这份记录里是分开写的,目前只有目标。
先写下一个问题,再安装
指南要求开始之前先写下一个具体问题,即你平时要靠看录像才能回答的那种问题。它给的例子是:
- 夹爪在哪里比指令晚闭合?
- 腕部相机和场景相机是否同步?
- 机械臂从哪一帧开始不再跟随指令?
数据可以是自己的 LeRobotDataset(v3.0 或 v2.x,本地文件夹或 Hub 上的都行),也可以是任意公开数据集。先定问题,后面报告里的“找到答案了吗”才有明确的判断标准;只说“看起来不错”的试用,很难和自己平时的做法比较。
安装、导出与校验,顺便计时
环境要求是 Linux 或 macOS、Python 3.12 及以上。把 YOUR/DATASET 换成 Hub 仓库 id 或本地数据集路径,把 0 换成你的回合编号:
start=$(date +%s)
python3 -m venv rr-trial && . rr-trial/bin/activate
python -m pip install 'robot-reel[lerobot]==0.18.4'
installed=$(date +%s)
robot-reel lerobot YOUR/DATASET --episode 0 --output my-episode
exported=$(date +%s)
robot-reel lerobot my-episode --verify --check-media
echo "install $((installed - start)) s · export $((exported - installed)) s"
几点读法:
- 安装命令写死了
robot-reel[lerobot]==0.18.4,所以这一步固定的是运行的工具版本,而不只是仓库里的文档。 - 最后一行打印的两段时间,分别覆盖“建虚拟环境加 pip 安装”和“
--output导出这一条命令”;随后的--verify --check-media校验不在计时之内。 - 私有 Hub 数据集需要先
huggingface-cli login(或设置HF_TOKEN)。本地数据集如果还要运行--check-source,需加上--dataset PATH。Windows 上请手工记下时间。 - 任何一条命令失败,就停下来,上报完整的报错信息。指南明确说,这本身就是有用的结果。
报告是公开的 GitHub issue。粘贴报错之前,建议先检查其中是否带有令牌、私有数据集名称或本机路径这类不想公开的信息;令牌只放在环境变量或登录缓存里,不要写进报告。这一条是本站的建议,不是指南原文。
打开回放,回答问题
用浏览器直接打开 my-episode/index.html,不需要起服务器。记下第一次拿到“能用的回放”的时间,然后试着回答之前写下的问题。按指南的描述,页面把所有相机放在同一条时钟上,并显示语言任务和每一路记录的信号;当 action 与 observation.state 有同名通道时,页面会把指令和测量值叠在一起,并链接到二者差距最大的位置。前面“夹爪比指令晚闭合”“机械臂不再跟随指令”这类问题,正是落在这个叠加视图上。
报告里的“从开始安装到首个可用回放的分钟数”从安装开始算,所以包含了上一步的安装和导出时间。
报告怎样被读取和计数
报告通过仓库的 首次试用报告表单 提交,指南估计约需五分钟;开始前的问题可以发在 征集试用的讨论帖,不想用 GitHub 的可以把同样的问题答在 Hugging Face 上的置顶讨论。每份报告会收到机器人回复,列出它从表单读到了什么、这次尝试是否计入;读错了可以编辑 issue 更正,回复会随之更新。
scripts/collect_first_use_trials.py 只用标准库,读取带 first-use-trial 标签的 issue。按代码,一份报告在以下任一情况下不计入:
- 它是 pull request,不是报告;
- 作者与仓库的关系是
OWNER、MEMBER或COLLABORATOR; - “Confirmation” 一栏勾选的项少于两项(指南说明这两项是确认自己不是维护者、同意公开摘要);
- “Did the replay open?” 一栏读不出答案。
注意第 4 条:只要这一栏有答案,回放没打开的尝试也会计入,这和“失败也算”一致。缺失或无法解析的其他答案保留为 null,脚本不做推断。
代码里还有几处细节,会影响填表和读记录:
- 安装秒数、导出秒数和分钟数都取答案里第一个数字。举个假设的例子:写“12 分钟左右”会读成 12;写“1 小时 10 分钟”会读成 1。所以分钟数最好只填一个数字。
- “回放打开”按答案以
Yes开头计数,“回答了问题”只计答案恰好为Yes的报告。 - 中位数取排序后第
len // 2个值,有效分钟数的个数为偶数时取的是中间偏大的那个。 - “回访参与者”在代码里是“计入的报告多于一份的参与者”;它不检查四周时限,也不检查是否换了回合。核对这项目标时,还要看每条记录的
reported_at和dataset字段。 targets_met要求不同参与者至少 3 人(而不只是 3 次尝试)、至少 3 次尝试在 15 分钟以内,以及至少 2 名回访参与者。
想自己核对记录的读者可以在仓库里运行 python3 scripts/collect_first_use_trials.py --check:它从 GitHub 拉取当前的 issue 重新汇总,与提交的文件比对,不一致时打印提示并返回 1,不改写文件。不带参数运行会重写记录;设置 GITHUB_TOKEN 只是为了避开匿名访问的速率限制。由于比对对象是当前的 issue,在固定提交上运行 --check,结果取决于此后是否有新报告。
局限 / 注意
- 这是一份公开的试用指南和一个报告收集器,本身不是采用情况的证据。在固定提交
4ed6d4b里,记录中计入的独立试用为 0,只有一条维护者自己提交的报告被排除;空记录不能说明任何独立试用的结果。 - 记录里的时间、是否打开、是否找到答案都是参与者自报,脚本按原样复制,没有独立复现或测量。
- “尝试”和“参与者”是两个计数:同一人可提交多份报告,
independent_attempts和independent_participants要分开看。 - “不上传、无遥测”是指南对 Robot Reel 的说明,本站没有独立检查;安装软件包和从 Hub 下载数据本身仍需要联网。
- 本文没有运行指南中的命令,也没有提交试用报告;回放页面的功能按指南文字转述。
本站的 物理AI实验室课程大纲 在 L2 规划了用 LeRobot 数据训练策略的实操集,目前尚未发布;在自己的回合上先做一次这样的试用,可以提前熟悉 LeRobotDataset 里的相机、指令和状态信号。
链接
- 首次试用指南 docs/first-use-trial.md(固定提交 4ed6d4b)
- 收集脚本 scripts/collect_first_use_trials.py(固定提交)
- 试用记录 docs/validation/external-trials.json(固定提交)
- 首次试用报告表单
- 征集试用的讨论帖(GitHub Discussions #104)
- Hugging Face 置顶讨论
- Robot Reel:把机器人策略仿真变成可逐帧核对的回放与三维场景
- 对照原始机器人录像核对模型解释:Robot Reel 的 review-claims 能证明什么
- 物理AI实验室:一套每个数字都能核对的物理 AI 课程(课程大纲)