本节视频
配音由 AI 合成。 视频章节、文字稿与出处
文字稿
文字稿
知行问
机器人认出了杯子,为什么伸手去拿,反而更难?这一集讲运动学。它管一件事:把“手要去哪”,翻译成“每个关节转多少”。
杯子在哪:坐标系
先说“在哪”。要指出杯子的位置,得先定一个原点。没有原点,说“往前一点”都没意义。机器人常把原点放在自己底座上。往前是X轴,往左是Y轴,往上是Z轴。这样,杯子在哪,就是三个数:前后多远、左右多远、多高。位置一下子说清楚了。这三个数,就是它在坐标系里的地址。但要小心:换个原点,同一个杯子,三个数就全变了。相机眼里的杯子,和底座眼里的,坐标不一样。所以机器人时刻在做一件事。把相机看到的,换算到底座坐标系里。方向和原点对齐,手才知道往哪伸。好,杯子在哪儿,说清楚了。那手,怎么过去呢?
从关节到手:正运动学
我们这条手臂有三个关节:底座转一圈、肩膀抬起、手肘弯曲。每个关节,就是一个角度。手臂像一根链条,一节接一节。前一节转了,后面几节都被带着走。给定这三个角度,手的位置就定死了,只有一个答案。从角度算位置,这就叫正运动学。正运动学不难。把每一节的长度和角度接起来,末端在哪就算出来。它总有唯一答案。而且正运动学很可靠。同一套角度,永远落在同一个位置。可重复,才好检验。关节越多,动作越灵活。比如一款研究用的机械臂,一条手臂就有七个自由度。多关节,能绕过障碍。原来,知道每个关节转多少,手在哪,一步就能算出来!
从手到关节:逆运动学
可机器人真正要的,是反过来。杯子在这儿,三个关节各转多少,才够得到?这叫逆运动学。麻烦在于,答案往往不止一个。同样去拿杯子,可以肘朝上,也可以肘朝下。两种姿势,末端在同一个点。多个答案,就得挑一个。旁边有个瓶子,肘朝下会撞上,那就选肘朝上。挑哪个,得看周围。拿杯子这一整套,就是看、想、动。看到杯子的位置,想出关节角,再让电机转过去。到底能有多少个解?一篇论文写道:六个关节以内的机械臂,最多有十六种解。也可能一个解都没有。杯子太远,怎么伸都够不着。手臂能够到的范围,叫工作空间。所以两头很不对称。从角度算位置,一条直路。从位置反推角度,岔路多,有时还是死路。打开这一集的页面,自己试试。拖着杯子在桌上走,看手怎么跟过去。你会看到一个紫色的影子,先摆到位——那是算出来的姿势。蓝色的手臂,再跟着转过去。把杯子拖到很远,它会变成琥珀色:够不着。再切到正运动学模式,拖三个滑块,看手画出的轨迹。有一件事,这条手臂还没管:它只算位置,不算力。真去抓,还得知道抓得牢不牢。回顾一下,三个要点。一,坐标系:先说清在谁的原点、哪个方向。二,正运动学:关节角算手的位置,只有一个答案。三,逆运动学:从位置反推角度,可能多解,也可能无解。所以伸手去拿更难。答案可能有好几个,还可能一个都没有!关节角算出来了,电机又怎么稳稳转过去?下一集,聊控制。下一集见!
证据与出处
动手与自测
小测公开,答案与解析在作答后显示;图文课里的练习答案需登录查看。
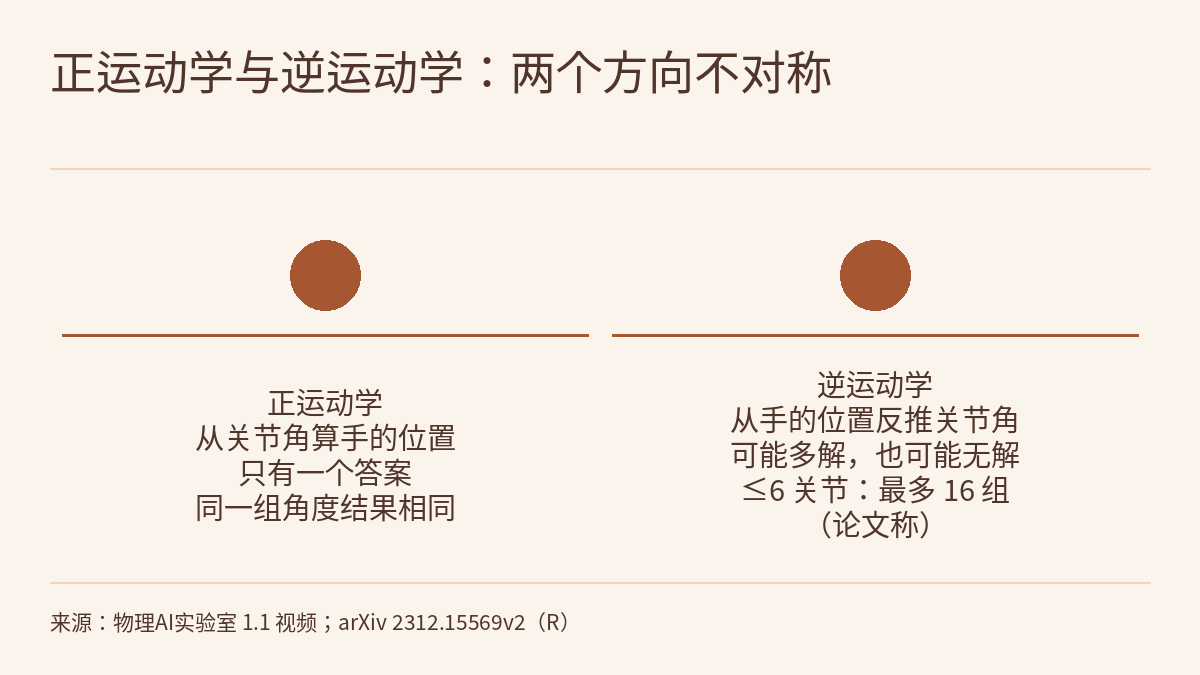
第 1.1 集的视频用“够到桌上的杯子”讲了三件事:先说清在谁的原点、哪个方向,位置才是确定的三个数;给定关节角,手的位置只有一个答案(正运动学);反过来从手要去的位置推关节角,可能多解,也可能无解(逆运动学)。片中引了两条证据:一篇论文称,六个及以下关节的机械臂,逆运动学最多有 16 组解;一款研究用机械臂 Franka Research 3 有 7 个自由度。本篇是这一集的图文课与练习,不重复文字稿,而是用一条假想的两连杆手臂,把“相机读数换到底座坐标系、算出手在哪、反推两组关节角、判断够不着”完整手算一遍,再讲清“16 组解”和“7 个自由度”各自的适用范围。贯穿全文的规则:一句证据只在它自己说到的关节数、任务和对象上成立。
本节视频、文字稿与出处在本页上方,全季安排见课程大纲。上一课物理AI实验室 0.6:怎么判断一条机器人新闻靠不靠谱,把每一问落回原文那一句结尾说,下一集进实验室让机械臂伸手够到杯子;本集讲的也是物理AI实验室 0.3:看-想-动,把三个频率放回各自的系统里“想”的一部分:看到杯子的位置,想出关节角,再让电机转过去。
公开小测的 5 道题附完整解析;登录后可完成三项练习:换一种相机装法,换算四只杯子的位置并判断够不够得着;用正运动学和工作空间圆环逐行审一份虚构的求解器日志;按论文的目标函数给两组解打分,再查一次碰撞。每项都附分步解法、常见错误与 20 分评分标准。
一、视频里的三件事,在论文里是同一个等式
片中“16 组解”出自 Votroubek 与 Kroupa(布拉格捷克理工大学)的 arXiv 文献 Globally Optimal Inverse Kinematics as a Non-Convex Quadratically Constrained Quadratic Program(v2)。它的第二节用一套记号,把视频的三章写进了同一个等式:
- 坐标系。论文按惯例用 Denavit–Hartenberg(D-H)参数描述每一节连杆:偏移 d、连杆长度 r、扭转角 α 和关节角 θ。第 i 节对应一个 4×4 矩阵 T_i,表示相邻两个坐标系之间的变换。末端相对于底座坐标系的位姿记作矩阵 P。
- 正运动学。把各节的变换依次相乘,就得到末端位姿:T_1(θ_1)⋯T_n(θ_n) = P。这是视频里“把每一节的长度和角度接起来”的一般写法:全部 θ 已知,左边一乘,P 只有一个。
- 逆运动学。同一个等式反过来用:P 已知,求满足它的 θ。论文还给每个关节加上限位约束(最小值在 −π 到 0 之间,最大值在 0 到 π 之间),并在多个解里挑一个离“首选角度”加权距离最小的。
注意论文里的 P 是位姿(pose),既有位置也有朝向;视频里的三关节手臂和本文的练习只管位置。这一点第五节还会用到。
下面的练习都基于一条假想手臂:底座转角固定为 0,只看肩、肘所在的竖直平面;肩关节放在底座原点;上臂 L1 = 0.30 m,前臂 L2 = 0.20 m;θ1 是上臂与水平前方的夹角,θ2 是前臂相对上臂再转的角度。这些尺寸只为好算,不是片中实验手臂的参数,也不是任何真实机械臂的规格。
登录后继续阅读本课其余各节、自测题与答案。
局限 / 注意
- arXiv 2312.15569v2 按 R 级对待,引用的都是作者的陈述;“六个及以下关节最多 16 组解”是论文引言中的背景陈述,本课没有追溯其所引的原始文献,也没有复现论文的求解实验。论文写明其实现用 Gurobi,而 Gurobi 不返回全局最优性证书。
- Franka Research 3 的 7 个自由度、重复定位精度、855 mm 臂展和模型库功能都来自厂商产品页,属 O 级厂商自述,本站没有独立核实。
- 第一到第四节的连杆长度、相机安装位置和所有读数都是练习用的假设,不是片中实验手臂或任何真实机械臂的参数;算出的角度、工作空间和“差约 0.41 m”只在这些假设下成立。本文没有核对浏览器实验页的实现。
- 第六节的相机 C2、杯子 A–D、求解器 X 及其日志、首选角度 (40°, 60°) 与 (80°, −60°)、权重和瓶子矩形都是练习用的虚构;算出的角度、代价、约 63 mm 和约 0.34 m 等只在这些假设下成立,求解器 X 不代表任何真实求解器。
- 任务 1 只取 ψ = atan2(y, x) 这一侧的解;不加关节限位时,底座转 180° 再向后伸也可能到达同一点,杯子正好在底座转轴上时 ψ 也不唯一,本课不展开。任务 3 的矩形检查只看手臂平面内的两段线段,不考虑连杆粗细和夹爪。
- 本例只求位置:不管末端朝向,不加关节限位;除任务 3 的简化矩形检查外,不做碰撞检测。纸面计算不是硬件安全验证。视频也说明,这条手臂只算位置,不算力;真去抓,还得知道抓得牢不牢。
- “肘朝上 / 肘朝下”是针对本例平面两连杆的叫法;关节更多、要求完整位姿时,解的数量和形态都不同。